 Repositorio
 Código abierto
SurgicalGym · SamuelSchmidgall
Plataforma de simulación de alto rendimiento basada en GPU para aprendizaje reforzado con aprendizaje de robots quirúrgicos
Simulación y físicaEL DIRECTORIO DE IA INCORPORADO
Explore motores de física y plataformas de simulación para desarrollar y probar sistemas robóticos.
Repositorio
Código abierto
Plataforma de simulación de alto rendimiento basada en GPU para aprendizaje reforzado con aprendizaje de robots quirúrgicos
Simulación y física Repositorio
 Investigación
Simulación interactiva de sutura asistida por robot
Simulación y física Repositorio
 Código abierto
SurRoL: una plataforma de código abierto centrada en el aprendizaje por refuerzo y compatible con dVRK para el aprendizaje de robots quirúrgicos
Simulación y física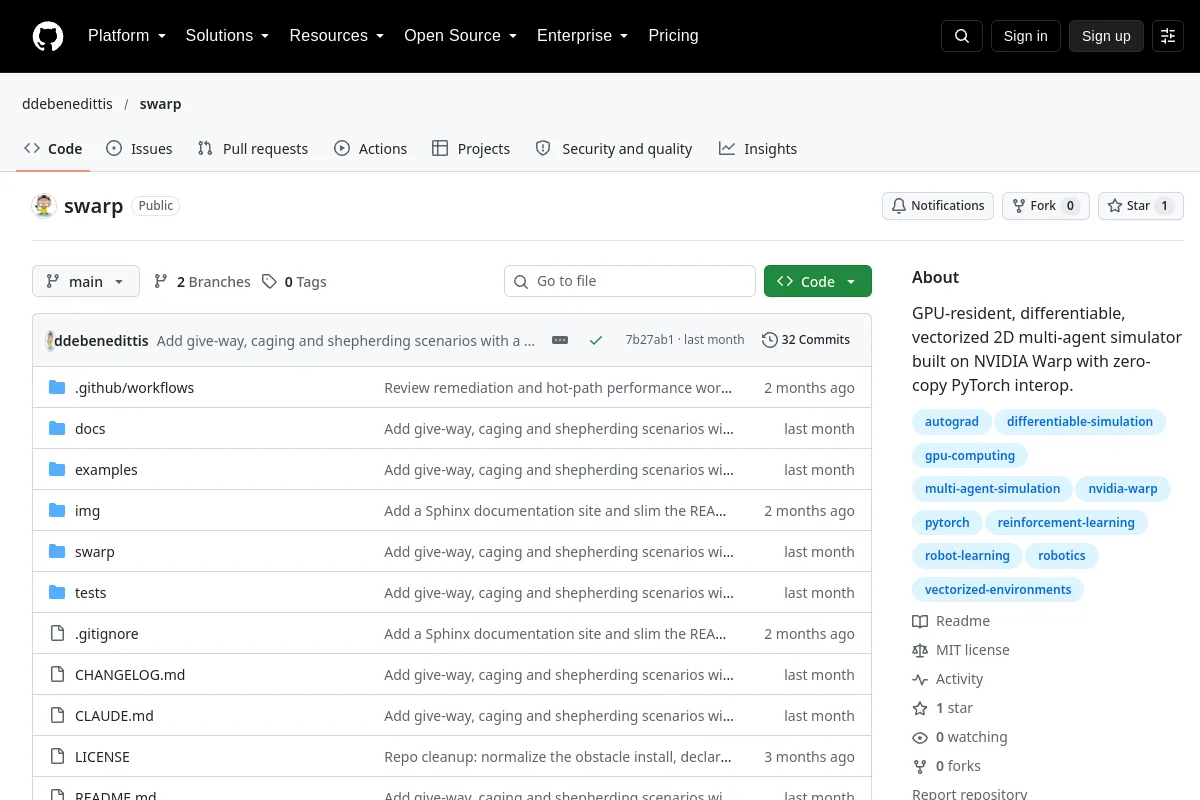 Repositorio
 Código abierto
Simulador multiagente 2D diferenciable y vectorizado construido sobre NVIDIA Warp.
Simulación y física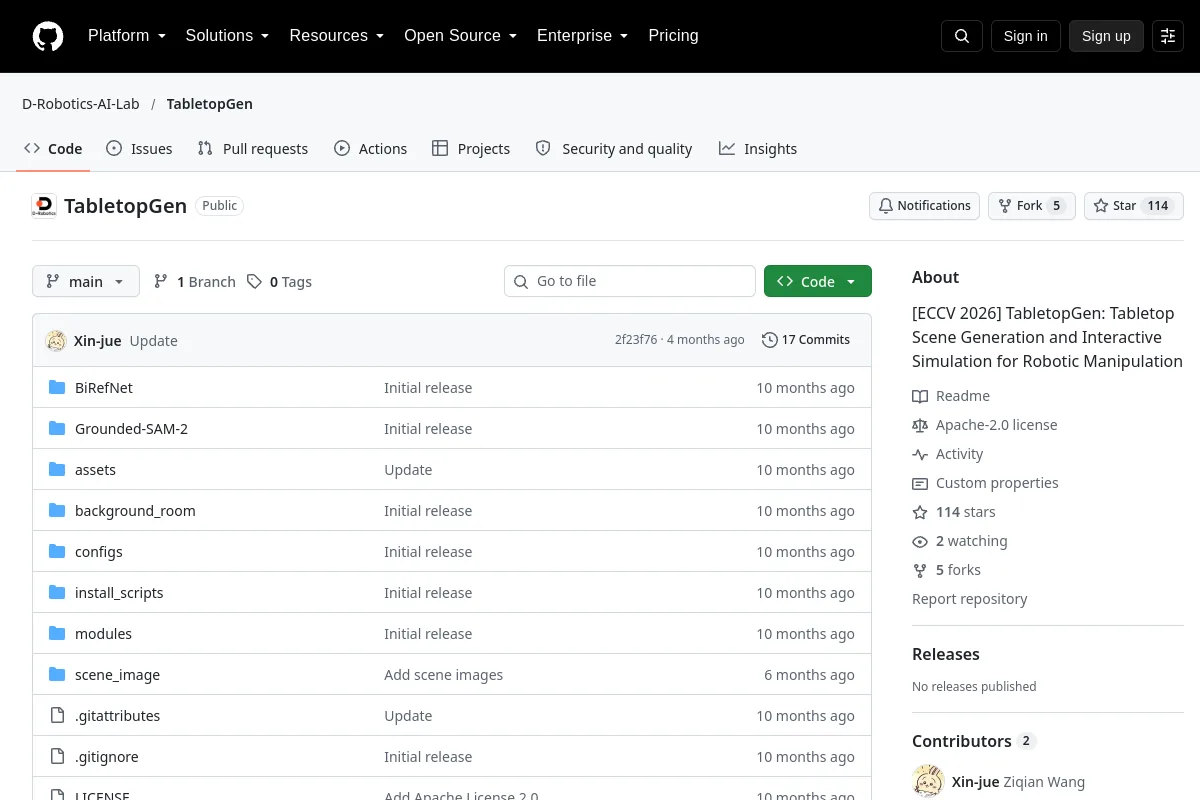 Repositorio
 Código abierto
TabletopGen: generación de escenas de mesa y simulación interactiva para manipulación robótica
Simulación y física Repositorio
 Código abierto
Taccel: Ampliación de la robótica táctil basada en la visión con simulación de GPU de alto rendimiento
Simulación y física Repositorio
 Investigación
Colección de entornos robóticos MuJoCo equipados con sensores visuales y táctiles.
Simulación y física Repositorio
 Investigación
Flujos de trabajo Isaac Lab para la investigación de robots con patas TienKung.
Simulación y física Repositorio
 Investigación
Un entorno limitado de simulación de física basado en CUDA de alto rendimiento para robótica suave y aprendizaje por refuerzo.
Simulación y física Repositorio
 Investigación
Simulador de robótica submarina visualmente realista UNAV-Sim
Simulación y física Repositorio
 Código abierto
Un gemelo digital del robot ABB integrado en la plataforma de desarrollo Unity3D.
Simulación y física Repositorio
 Código abierto
Un gemelo digital de Universal Robots UR3 integrado en la plataforma de desarrollo Unity3D.
Simulación y física Repositorio
 Código abierto
Aprendizaje por refuerzo, simulación de robots e inteligencia incorporada
Simulación y física Repositorio
 Código abierto
Usando el repositorio
Simulación y física Repositorio
 Código abierto
Universal Robots basados en ROS (por ejemplo, UR3/e UR5/5, ...) con simulación en Gazebo.
Simulación y física Repositorio
 Código abierto
Pila de recogida y colocación de brazo robótico UR3 para ROS2 Humble: MoveIt 2 + MoveIt Task Constructor, simulación armónica Gazebo, pinzas Robotiq/OnRobot, soporte de doble brazo, planificación de tareas BehaviorTree.CPP...
Simulación y física Repositorio
 Código abierto
Este proyecto simula un brazo robótico UR5 con una pinza Robotiq 85, realizando tareas autónomas de agarre y colocación de objetos en el entorno PyBullet.
Simulación y física Repositorio
 Investigación
Simulación de recogida y colocación de robot universal (UR5) en ROS-Gazebo con una cámara USB y pinzas de vacío
Simulación y física Repositorio
 Investigación
MuJoCo entornos de aprendizaje por refuerzo para alcance y manipulación de UR5e.
Simulación y física Repositorio
 Código abierto
Editor de modelos de robots URDF basado en web con visualización 3D y flujos de trabajo de exportación.
Simulación y física Repositorio
 Código abierto
Se implementó un marco de planificación de rutas y prevención de colisiones para una simulación de tareas de robot Pick and Place de doble brazo. Velocity Obstacles y RRTStar Motion Planner se utilizan en el algoritmo para planificar...
Simulación y física Repositorio
 Código abierto
Marco de simulación de radar de ondas milimétricas de código abierto del Instituto de Tecnologías de Sistemas Inteligentes de la Universidad de Klagenfurt y el Instituto de Mecatrónica y Robótica de JOANNEUM RESEARCH
Simulación y física Repositorio
 Investigación
Vitruvio es un marco para el análisis y optimización rápidos del diseño de patas para robots con patas. El propósito del marco de simulación es guiar las primeras etapas del diseño de robots con patas. El final…
Simulación y física Repositorio
 Investigación
Aprender robótica jugando con V-REP
Simulación y físicaNOTAS DE SELECCIÓN
Elija entre fidelidad de contacto, representación de sensores, activos de robot y requisitos informáticos. Confirme las versiones y licencias compatibles antes de comparar la velocidad de la simulación o transferir políticas al hardware.
¿Conoce algún recurso que pertenezca aquí?