Repozytorium
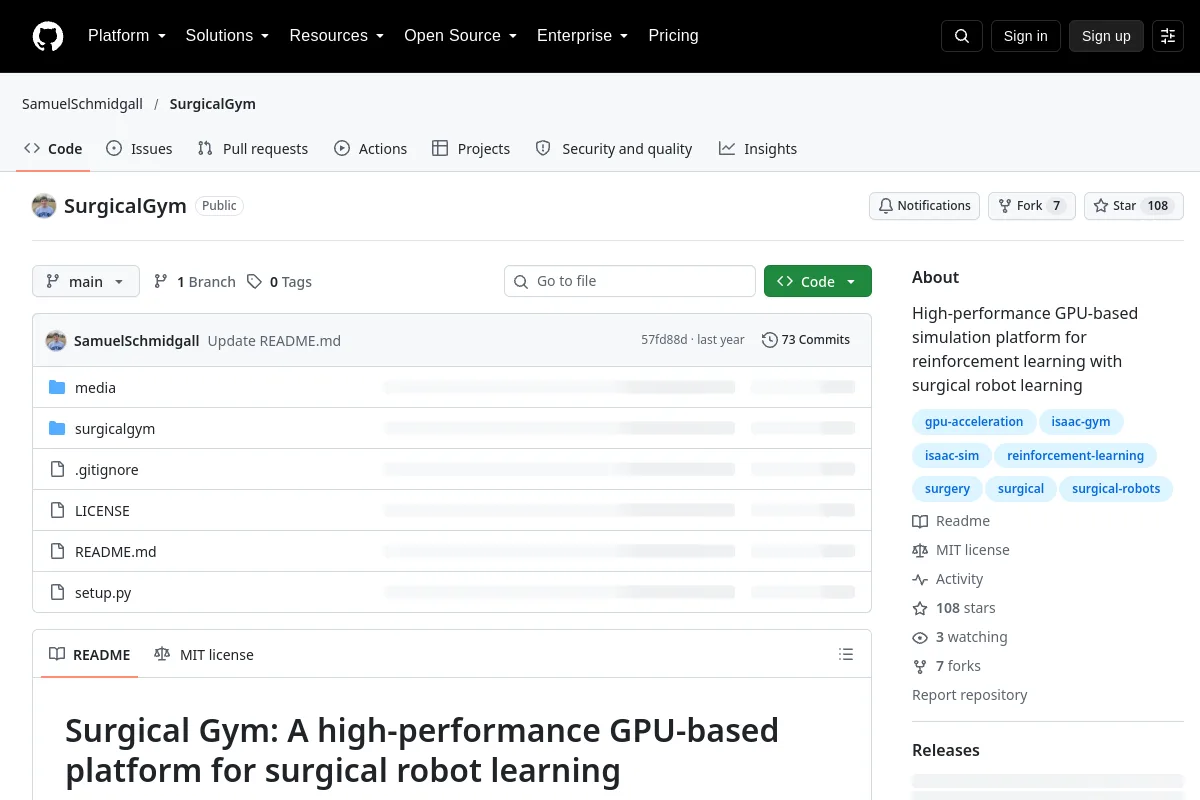
SurgicalGym · SamuelSchmidgall
Wysokowydajna platforma symulacyjna oparta na procesorach graficznych do uczenia się przez wzmacnianie w połączeniu z uczeniem się robotów chirurgicznych
Symulacja i fizykaKATALOG WCIELONEJ AI

Poznaj silniki fizyczne i platformy symulacyjne do opracowywania i testowania systemów robotycznych.
Repozytorium
Wysokowydajna platforma symulacyjna oparta na procesorach graficznych do uczenia się przez wzmacnianie w połączeniu z uczeniem się robotów chirurgicznych
Symulacja i fizyka

Repozytorium
Interaktywna symulacja szycia wspomagana robotem
Symulacja i fizyka
Repozytorium
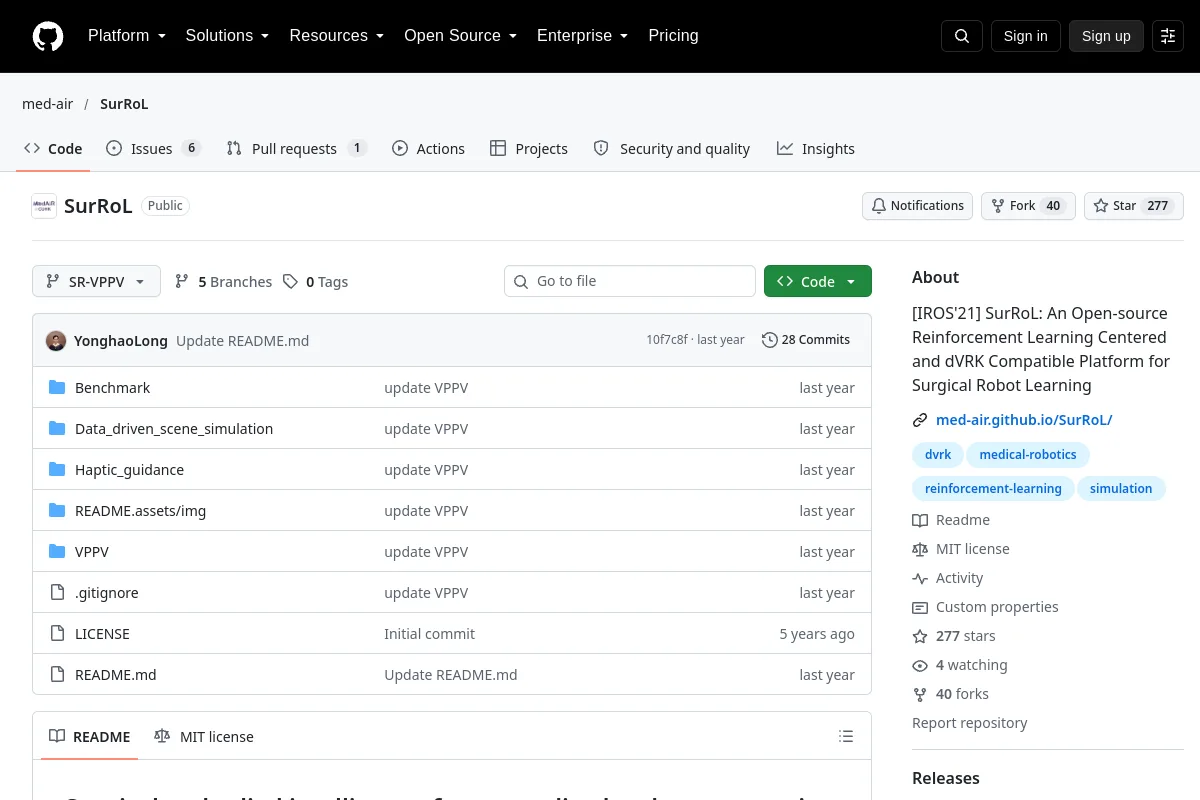
SurRoL: platforma typu open source skupiona na uczeniu się ze wzmocnieniem i kompatybilna z dVRK do uczenia się robotów chirurgicznych
Symulacja i fizyka
Repozytorium
Różniczkowy, wektoryzowany wieloagentowy symulator 2D zbudowany na platformie NVIDIA Warp.
Symulacja i fizyka

Repozytorium
TabletopGen: Generowanie scen na stole i interaktywna symulacja manipulacji robotycznej
Symulacja i fizyka

Repozytorium
Taccel: skalowanie robotyki dotykowej opartej na wizji z wysokowydajną symulacją GPU
Symulacja i fizyka

Repozytorium
Kolekcja środowisk robotycznych MuJoCo wyposażonych w czujniki wizualne i dotykowe
Symulacja i fizyka

Repozytorium
Przebieg pracy Isaac Lab w badaniach nad robotem na nogach TienKung.
Symulacja i fizyka

Repozytorium
Wysoce wydajna piaskownica do symulacji fizyki oparta na CUDA do miękkiej robotyki i uczenia się przez wzmacnianie.
Symulacja i fizyka

Repozytorium
Wizualnie realistyczny podwodny symulator robotyki UNav-Sim
Symulacja i fizyka

Repozytorium
Cyfrowy bliźniak robota ABB zintegrowany z platformą programistyczną Unity3D.
Symulacja i fizyka

Repozytorium
Cyfrowy bliźniak Universal Robots UR3 zintegrowany z platformą programistyczną Unity3D.
Symulacja i fizyka

Repozytorium
Uczenie się przez wzmacnianie i symulacja robotów oraz inteligencja ucieleśniona
Symulacja i fizyka

Repozytorium
Korzystanie z repozytorium
Symulacja i fizyka

Repozytorium
Roboty uniwersalne oparte na ROS (np. UR3/e UR5/5, ...) z symulacją w Gazebo.
Symulacja i fizyka

Repozytorium
Ramię robota UR3 do podnoszenia i umieszczania dla ROS2 Humble: MoveIt 2 + MoveIt Konstruktor zadań, symulacja Gazebo Harmonic, chwytaki Robotiq/OnRobot, obsługa dwóch ramion, planowanie zadań BehaviorTree.CPP…
Symulacja i fizyka

Repozytorium
Projekt ten symuluje ramię robota UR5 z chwytakiem Robotiq 85, wykonujące autonomiczne zadania chwytania i umieszczania obiektów w środowisku PyBullet.
Symulacja i fizyka

Repozytorium
Symulacja robota Universal Robot (UR5) Pick and Place w ROS-Gazebo z kamerą USB i chwytakami próżniowymi
Symulacja i fizyka

Repozytorium
MuJoCo środowiska uczenia się przez wzmacnianie dla sięgania i manipulacji UR5e.
Symulacja i fizyka

Repozytorium
Internetowy edytor modeli robotów URDF z wizualizacją 3D i procesami eksportu.
Symulacja i fizyka

Repozytorium
Struktura unikania kolizji i planowania ścieżki zaimplementowana dla symulacji zadań robota typu Pick and Place z podwójnym ramieniem. W algorytmie zastosowano funkcję Velocity Obstacles i narzędzie RRTStar Motion Planner do planowania…
Symulacja i fizyka

Repozytorium
Struktura symulacji radaru fal milimetrowych typu open source opracowana przez Instytut Technologii Inteligentnych Systemów na Uniwersytecie w Klagenfurcie oraz Instytut Mechatroniki i Robotyki, JOANNEUM RESEARCH

Symulacja i fizyka
Repozytorium
Vitruvio to platforma do szybkiej analizy i optymalizacji projektów nóg dla robotów z nogami. Celem struktury symulacyjnej jest kierowanie wczesnymi etapami projektowania robota z nogami. Koniec…
Symulacja i fizyka
Repozytorium
Nauka robotyki poprzez zabawę z V-REP
Symulacja i fizykaUWAGI DO WYBORU
Wybierz wierność kontaktu, renderowanie czujników, zasoby robota i wymagania obliczeniowe. Potwierdź obsługiwane wersje i licencje przed porównaniem szybkości symulacji lub przeniesieniem zasad na sprzęt.
Znasz zasób, który tu pasuje?