 Repositorio
 Código abierto
Rofunc · Skylark0924
Kit de herramientas de Python para el aprendizaje de robots a partir de demostración y manipulación.
Planificación y control de movimientoEL DIRECTORIO DE IA INCORPORADO
Encuentre herramientas de cinemática, dinámica, generación de trayectorias y planificación de movimientos.
Repositorio
Código abierto
Kit de herramientas de Python para el aprendizaje de robots a partir de demostración y manipulación.
Planificación y control de movimiento Repositorio
 Código abierto
Controladores robóticos genéricos para acompañar a ros2_control
Planificación y control de movimiento Repositorio
 Código abierto
Generador de patrones de caminata (= controlador de caminata) usando ROS2 para robots humanoides
Planificación y control de movimiento Repositorio
 Investigación
Marco de control cuadrotor desarrollado por el Grupo de Robótica y Percepción
Planificación y control de movimiento Repositorio
 Investigación
Software controlador ROS y OpenRTM para el robot de doble brazo Nextage.
Planificación y control de movimiento Repositorio
 Investigación
Marco C ++ para computación evolutiva, incluida la investigación de robótica evolutiva.
Planificación y control de movimiento Repositorio
 Código abierto
Mi opinión sobre el robot cuadrúpedo Spot Micro. Está construido alrededor de un microcontrolador de leva ESP32 y utiliza una aplicación esbelta para controlarlo.
Planificación y control de movimiento Repositorio
 Código abierto
Solucionador analítico de cinemática inversa para brazos robóticos giratorios de seis y siete ejes.
Planificación y control de movimiento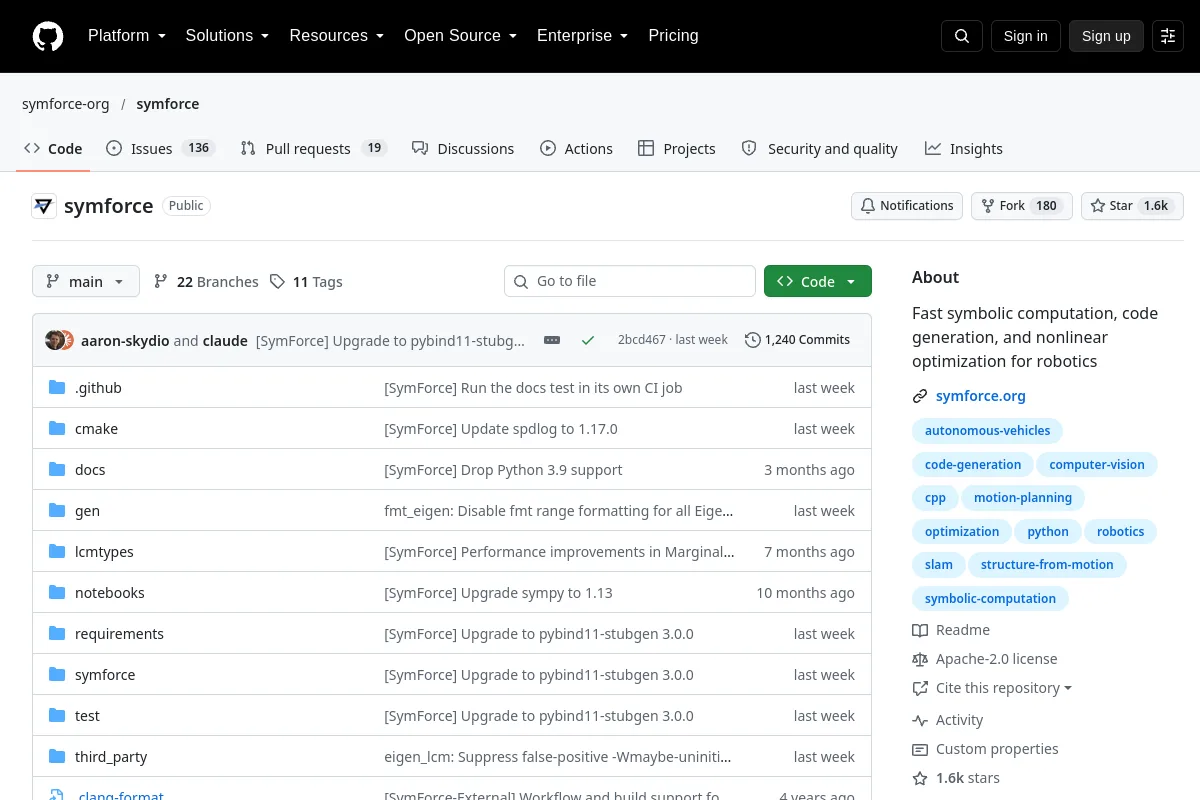 Repositorio
 Código abierto
Computación simbólica, generación de código y optimización no lineal para robótica.
Planificación y control de movimiento Repositorio
 Investigación
Infraestructura de planificación de movimiento para aplicaciones de robots industriales.
Planificación y control de movimiento Repositorio
 Código abierto
Biblioteca de parametrización de rutas óptimas en el tiempo para la planificación del movimiento robótico.
Planificación y control de movimiento Repositorio
 Código abierto
Biblioteca Julia para optimización de trayectoria.
Planificación y control de movimiento Repositorio
 Código abierto
Herramientas de cinemática inversa de Python para robots híbridos serie-paralelo.
Planificación y control de movimiento Repositorio
 Investigación
Este es un proyecto sobre planificación del movimiento de manipulación robótica utilizando aprendizaje de refuerzo profundo basado en ROS y simulación de Gazebo.
Planificación y control de movimiento Repositorio
 Código abierto
Referencia histórica: (obsoleto) controlador ROS 1 para controladores CB1 y CB2 con robots UR5 o UR10 de Universal Robots
Planificación y control de movimiento Repositorio
 Código abierto
Implementación de la investigación del razonamiento y control visual incorporado con modelos multimodales.
Planificación y control de movimiento Repositorio
 Código abierto
Investigación de creencias neuronales variacionales para el agarre diestro.
Planificación y control de movimiento Repositorio
 Código abierto
Software de locomoción bípeda para la plataforma de robot humanoide iCub.
Planificación y control de movimiento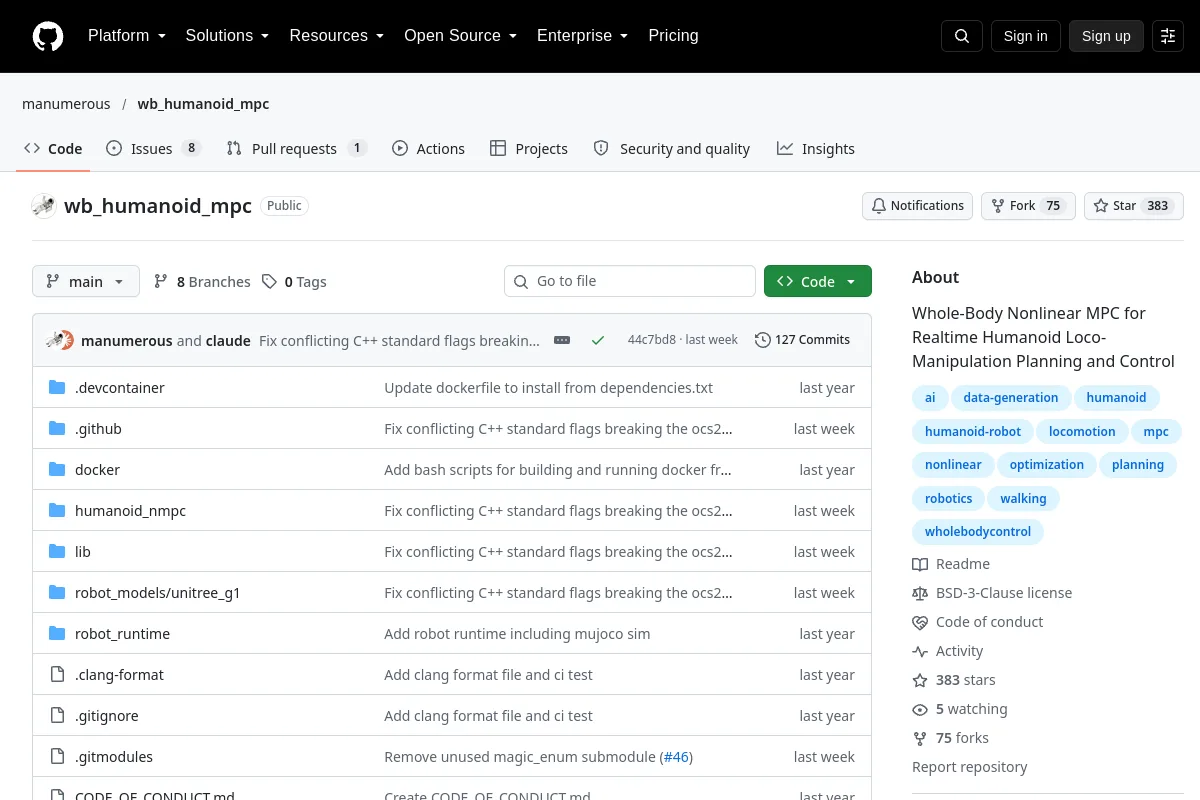 Repositorio
 Código abierto
MPC no lineal de cuerpo entero para planificación y control de manipulación locoide humanoide en tiempo real
Planificación y control de movimiento Repositorio
 Investigación
Un diseño de controlador de velocidad electrónico para motores BLDC con sensor.
Planificación y control de movimiento Sitio web
 Código abierto
Herramientas de planificación y manipulación de movimientos para robots.
Planificación y control de movimientoNOTAS DE SELECCIÓN
Verifique modelos de robots, representaciones de colisiones, interfaces de control y temporización. Una ruta geométrica factible aún necesita validación dinámica y a nivel de hardware antes de su ejecución.
¿Conoce algún recurso que pertenezca aquí?