 Förvar
 Öppen källkod
Rofunc · Skylark0924
Python-verktygssats för robotinlärning från demonstration och manipulation.
Rörelseplanering och kontrollTHE EMBODIED AI DIRECTORY
Hitta verktyg för kinematik, dynamik, banagenerering och rörelseplanering.
Förvar
Öppen källkod
Python-verktygssats för robotinlärning från demonstration och manipulation.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Generiska robotstyrningar som följer med ros2_control
Rörelseplanering och kontroll Förvar
 Öppen källkod
Walking Pattern Generator (= Walking Controller) med ROS2 för Humanoid Robots
Rörelseplanering och kontroll Förvar
 Forskning
Quadrotor kontrollramverk utvecklat av Robotics and Perception Group
Rörelseplanering och kontroll Förvar
 Forskning
ROS- och OpenRTM-kontrollmjukvara för Nextage-roboten med två armar.
Rörelseplanering och kontroll Förvar
 Forskning
C++ ramverk för evolutionär beräkning, inklusive evolutionär robotforskning.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Min syn på den fyrdubbla Spot Micro-roboten. Den är byggd kring en ESP32-kameramikrokontroller och använder en slank app för att styra den
Rörelseplanering och kontroll Förvar
 Öppen källkod
Analytisk inverskinematisk lösare för sex- och sjuaxliga roterande robotarmar.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Symbolisk beräkning, kodgenerering och olinjär optimering för robotik.
Rörelseplanering och kontroll Förvar
 Forskning
Infrastruktur för rörelseplanering för industrirobotapplikationer.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Tidsoptimal vägparameteriseringsbibliotek för robotisk rörelseplanering.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Julia bibliotek för banoptimering.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Python-verktyg för omvänd kinematik för hybridseriella-parallella robotar.
Rörelseplanering och kontroll Förvar
 Forskning
Detta är ett projekt om robotmanipulation rörelseplanering med hjälp av djup förstärkningsinlärning baserat på ROS och Gazebo-simulering
Rörelseplanering och kontroll Förvar
 Öppen källkod
Historisk referens: (utfasad) ROS 1-drivrutin för CB1- och CB2-styrenheter med UR5- eller UR10-robotar från Universal Robots
Rörelseplanering och kontroll Förvar
 Öppen källkod
Forskningsimplementering av visuellt förkroppsligade resonemang och kontroll med multimodala modeller.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Variationell neural-tro forskning för fingerfärdig grepp.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Bipedal rörelsemjukvara för den humanoida robotplattformen iCub.
Rörelseplanering och kontroll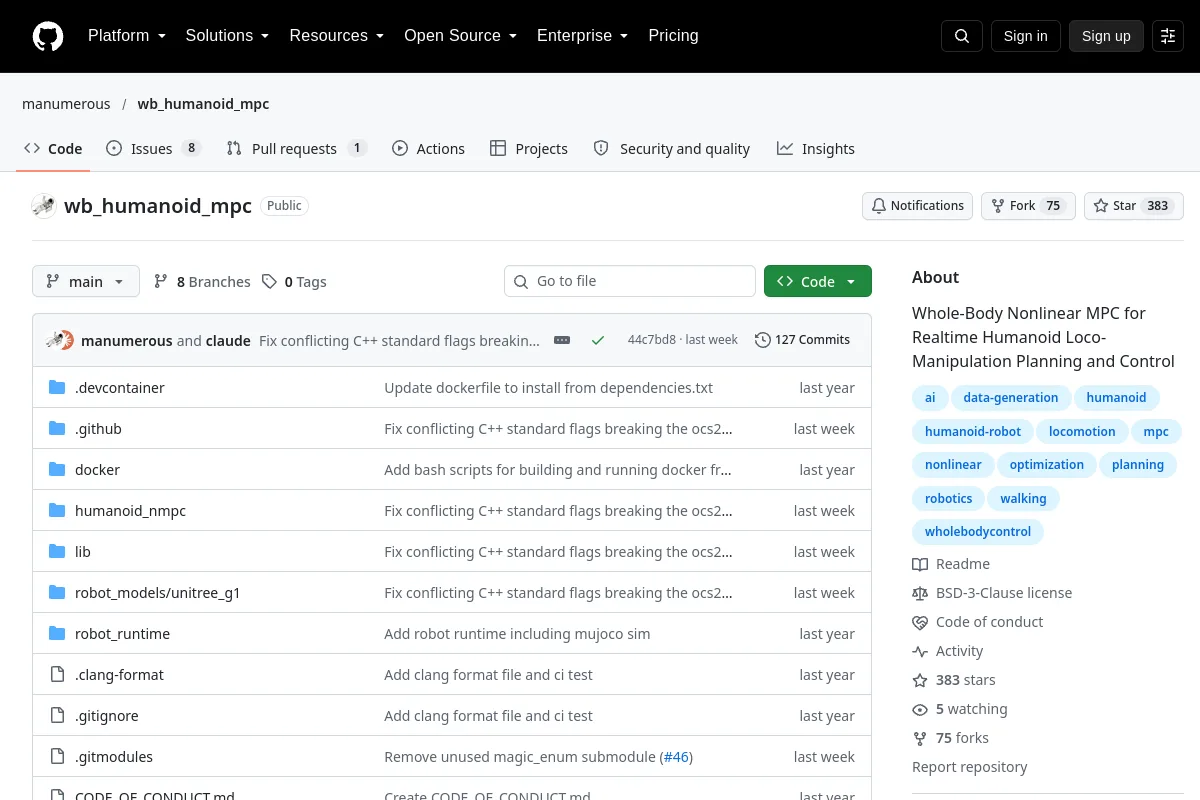 Förvar
 Öppen källkod
Icke-linjär MPC för hela kroppen för realtidsplanering och kontroll av humanoid lokomanipulation
Rörelseplanering och kontroll Förvar
 Forskning
En elektronisk varvtalsregulatordesign för sensorade BLDC-motorer.
Rörelseplanering och kontroll Webbplats
 Öppen källkod
Rörelseplanerings- och manipulationsverktyg för robotar.
Rörelseplanering och kontrollURVALSANMÄRKNINGAR
Kontrollera robotmodeller, kollisionsrepresentationer, timing och kontrollgränssnitt. En genomförbar geometrisk väg behöver fortfarande dynamisk validering och validering på hårdvarunivå före exekvering.
Vet du en resurs som hör hemma här?