 Förvar
 Öppen källkod
DexterousHands · PKU-MARL
Detta är ett bibliotek som tillhandahåller dubbla skickliga handmanipuleringsuppgifter genom Isaac Gym
Robotinlärningsramar
Programvara / Öppen källkod
Python-verktygssats för robotinlärning från demonstration och manipulation.
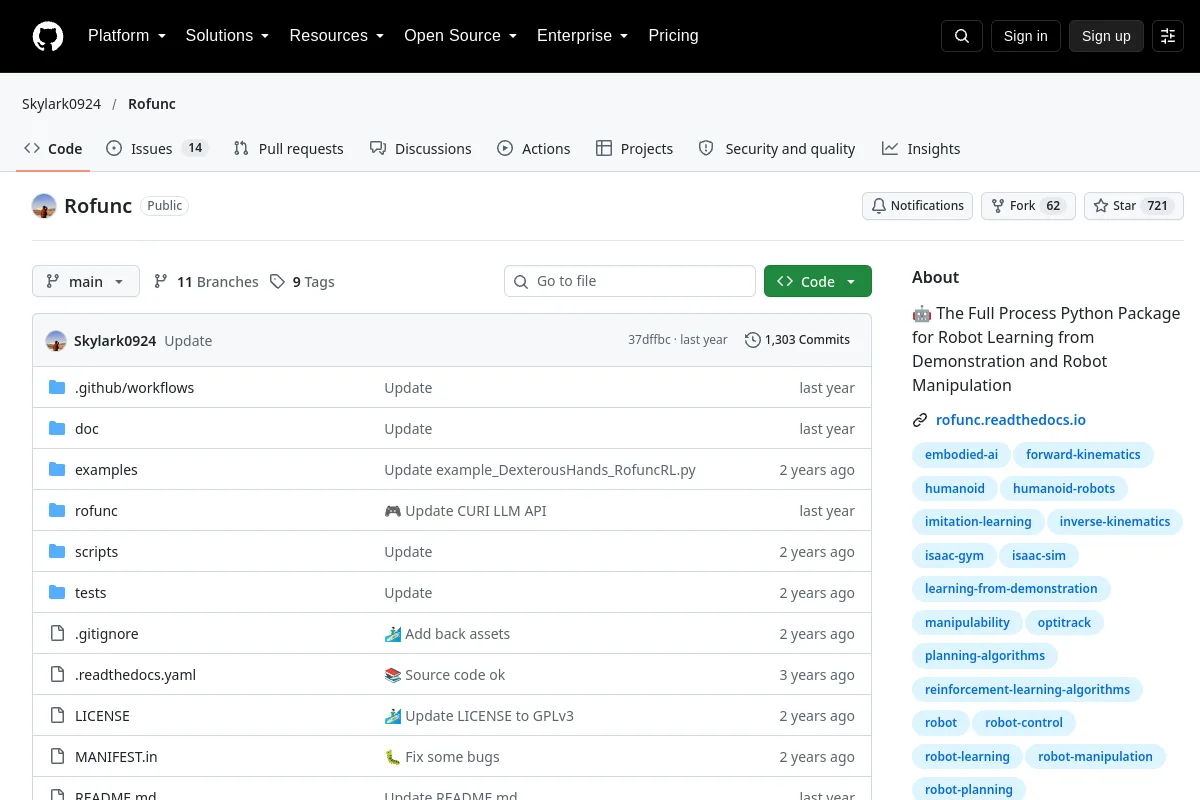
Python-verktygssats för robotinlärning från demonstration och manipulation.
Utgivarens sammanfattning: "🤖 The Full Process Python Package for Robot Learning from Demonstration and Robot Manipulation"
Använd dess arkiv för att inspektera implementeringen, dokumentationen och arbetsflöden som stöds. Denna katalogpost identifierar underhållaren, kodlicensen och relaterade resurser; det gör inte anspråk på att projektet har installerats eller testat på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Detta är ett bibliotek som tillhandahåller dubbla skickliga handmanipuleringsuppgifter genom Isaac Gym
Robotinlärningsramar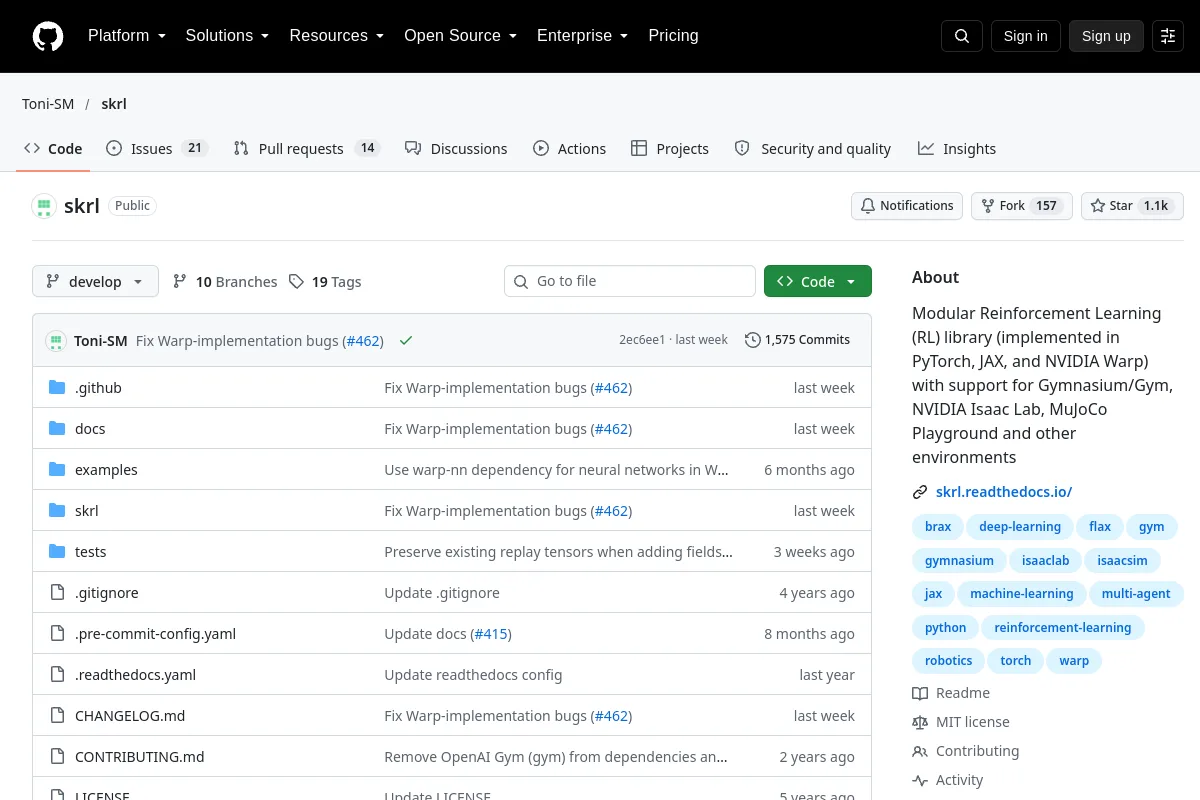 Förvar
 Öppen källkod
Modulära förstärknings-inlärningsverktyg för styr- och simuleringsarbetsflöden.
Robotinlärningsramar