 Repositorio
 Código abierto
dkt · jhavl
Un tutorial sobre cinemática diferencial del manipulador
Cursos y documentaciónEL DIRECTORIO DE IA INCORPORADO
Explore los materiales de aprendizaje de robótica y la documentación mantenida por el editor.
Repositorio
Código abierto
Un tutorial sobre cinemática diferencial del manipulador
Cursos y documentación Repositorio
 Repositorio
 Código abierto
La versión en inglés de 14 conferencias sobre SLAM visual.
Cursos y documentación Repositorio
 Código abierto
Ejemplos y materiales de aprendizaje que acompañan a las conferencias sobre SLAM visual.
Cursos y documentación Repositorio
 Código abierto
Libro basado en cuadernos "Introducción a la robótica y la percepción" de Frank Dellaert y Seth Hutchinson
Cursos y documentación Repositorio
 Código abierto
Arduinobot es un brazo robótico impreso en 3D de código abierto impulsado por ROS 2. Su diseño simple y bajo costo lo convierten en una excelente herramienta de aprendizaje, presentada en "Robótica y ROS 2 - ¡Aprende haciendo!...
Cursos y documentación Repositorio
 Código abierto
Bumperbot es un robot autónomo impreso en 3D de código abierto impulsado por ROS 2. Su diseño simple y bajo costo la convierten en una excelente plataforma de aprendizaje, presentada en "Self Driving and ROS 2 - Learn…
Cursos y documentación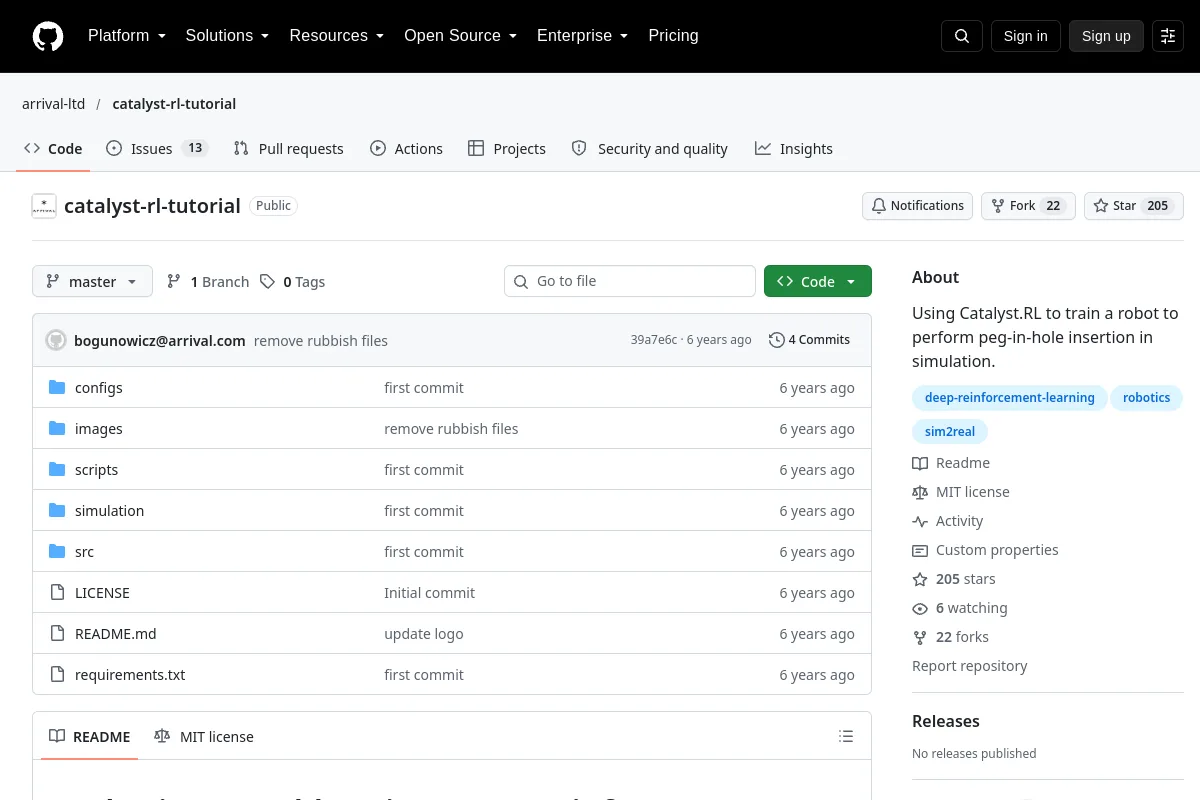 Repositorio
 Código abierto
Uso de Catalyst.RL para entrenar a un robot para que realice la inserción de clavijas en el orificio en una simulación.
Cursos y documentación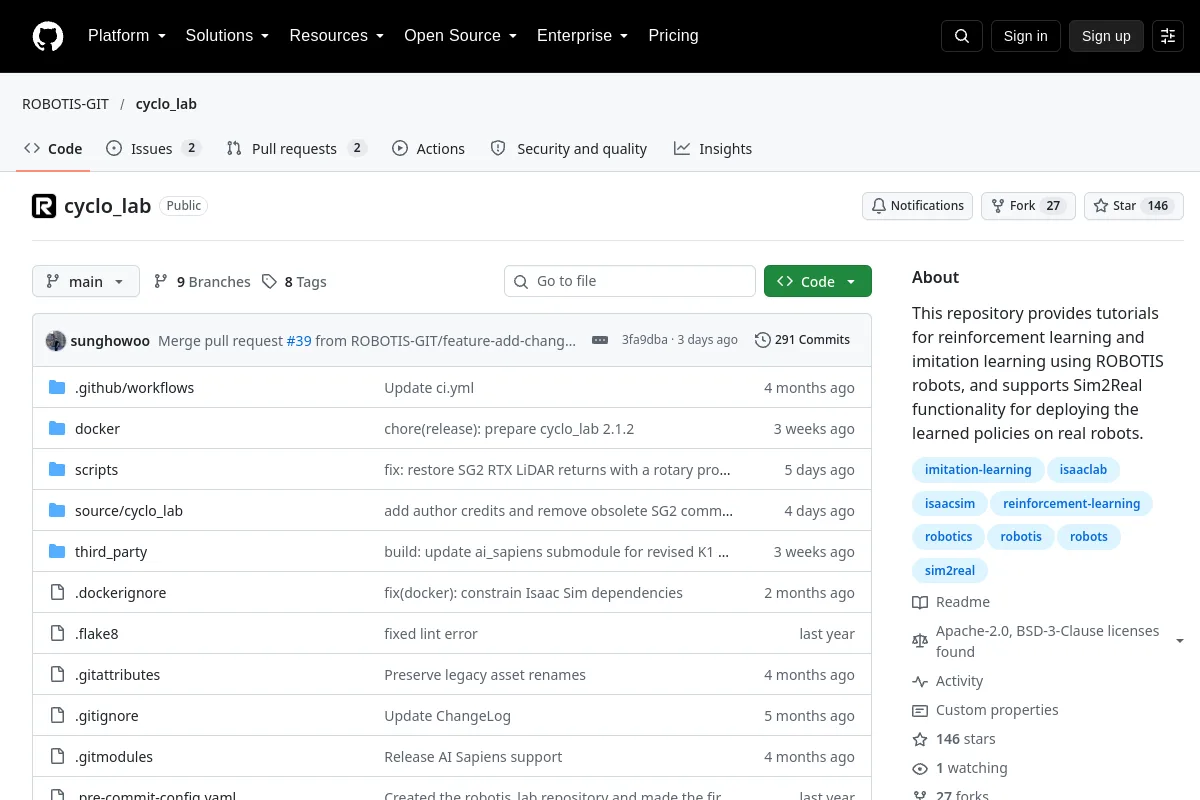 Repositorio
 Código abierto
Este repositorio proporciona tutoriales para el aprendizaje por refuerzo y el aprendizaje por imitación utilizando robots ROBOTIS y admite la funcionalidad Sim2Real para implementar las políticas aprendidas en robots reales.
Cursos y documentación Repositorio
 Código abierto
Laboratorio de aprendizaje que cubre control, percepción 3D, navegación y agarre simulado.
Cursos y documentación Repositorio
 Código abierto
Código fuente del libro Mastering ROS 2 para programación robótica
Cursos y documentación Repositorio
 Código abierto
solución de ejercicios del libro "robótica probabilística"
Cursos y documentación Repositorio
 Código abierto
¡Acerca del brazo robótico impreso en 3D impulsado por ROS 2 y Arduino y controlado a través de MoveIt! 2 y Amazon Alexa. Se desarrolla y programa en el curso online denominado "Robótica y ROS 2 - Aprende por…
Cursos y documentación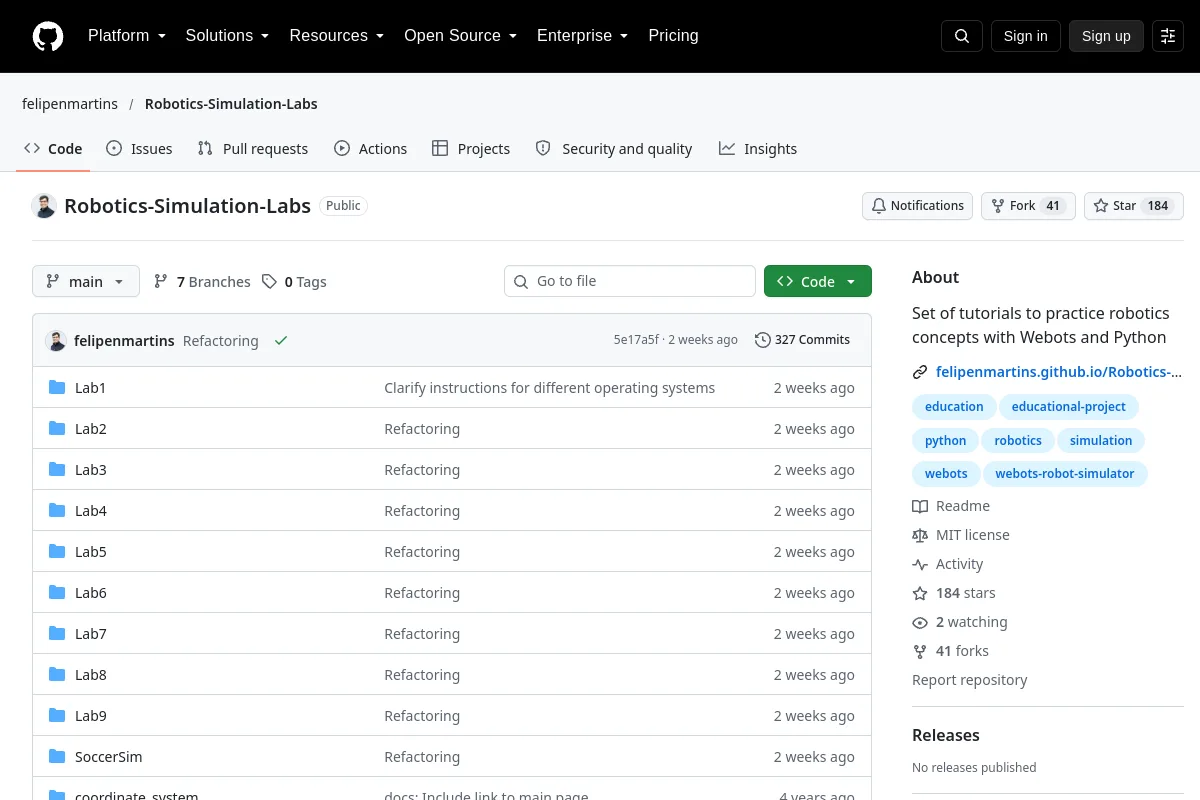 Repositorio
 Código abierto
Conjunto de tutoriales para practicar conceptos de robótica con Webots y Python
Cursos y documentación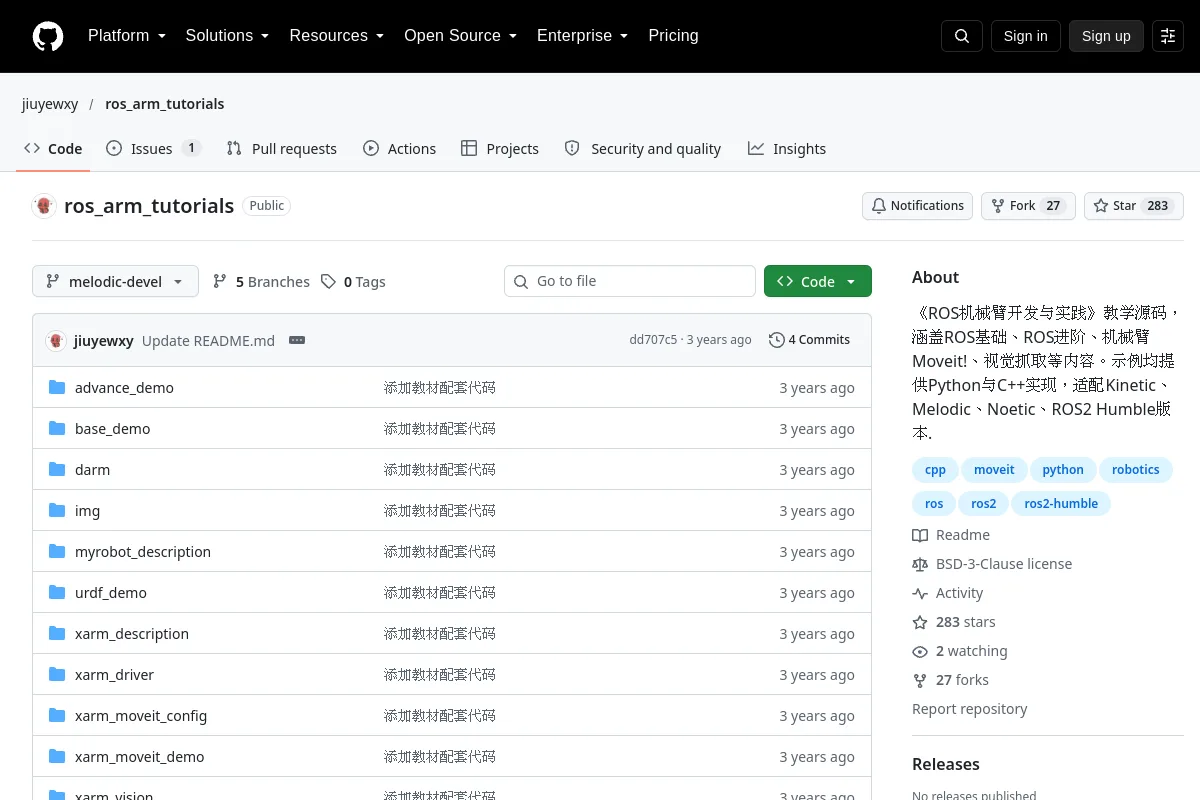 Repositorio
 Código abierto
Ejemplos de Python y C++ para el desarrollo de brazos robóticos ROS, MoveIt y agarre visual.
Cursos y documentación Repositorio
 Código abierto
Mejores prácticas, convenciones y trucos para ROS
Cursos y documentación Repositorio
 Código abierto
Notas de aprendizaje y ejemplos de C++ para el sistema operativo de robots.
Cursos y documentación Repositorio
 Código abierto
Robot móvil autónomo desarrollado y programado en el curso en línea denominado "Autoconducción y ROS 2 - ¡Aprenda haciendo! Mapa y localización"
Cursos y documentación Repositorio
 Código abierto
Robot Móvil Autónomo desarrollado y programado en el curso online denominado "Autoconducción y ROS 2 - ¡Aprenda haciendo! Odometría y control"
Cursos y documentación Repositorio
 Código abierto
Robot móvil autónomo desarrollado y programado en el curso en línea denominado "Autoconducción y ROS 2 - ¡Aprenda haciendo! Planificación y navegación"
Cursos y documentación Repositorio
 Código abierto
Un manual práctico en chino centrado en modelos de visión, lenguaje y acción e ingeniería robótica.
Cursos y documentación Repositorio
 Código abierto
Un conjunto de herramientas de simulación para AGV de robots terrestres en un entorno de almacén, que incluye tutoriales para la navegación y localización de robots.
Cursos y documentaciónNOTAS DE SELECCIÓN
Verifique los requisitos previos, las versiones compatibles y si el material es conceptual o específico de la plataforma. Utilice la documentación de lanzamiento oficial al implementar un flujo de trabajo de hardware.
¿Conoce algún recurso que pertenezca aquí?
