 Repository
 Open Source
dkt · jhavl
Ein Tutorial zur Differentialkinematik von Manipulatoren
Kurse & DokumentationDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotik-Lernmaterialien und vom Verlag gepflegte Dokumentation.
Repository
Open Source
Ein Tutorial zur Differentialkinematik von Manipulatoren
Kurse & Dokumentation Repository
 Repository
 Open Source
Die englische Version von 14 Vorträgen zum Thema Visual SLAM.
Kurse & Dokumentation Repository
 Open Source
Beispiele und Lernmaterialien zu Vorlesungen zum Thema Visual SLAM.
Kurse & Dokumentation Repository
 Open Source
Notizbuchbasiertes Buch „Introduction to Robotics and Perception“ von Frank Dellaert und Seth Hutchinson
Kurse & Dokumentation Repository
 Open Source
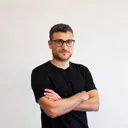
Arduinobot ist ein Open-Source-3D-gedruckter Roboterarm, der von ROS 2 angetrieben wird. Sein einfaches Design und seine geringen Kosten machen ihn zu einem hervorragenden Lernwerkzeug, das im „Robotics and ROS 2 – Learn by Doing!…“ vorgestellt wird.
Kurse & Dokumentation Repository
 Open Source
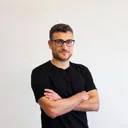
Bumperbot ist ein Open-Source-3D-gedruckter selbstfahrender Roboter, der von ROS 2 angetrieben wird. Sein einfaches Design und seine geringen Kosten machen ihn zu einer hervorragenden Lernplattform, die im „Selbstfahren und ROS 2 – Lernen…“ vorgestellt wird.
Kurse & Dokumentation Repository
 Open Source
Verwendung von Catalyst.RL zum Trainieren eines Roboters für das Einsetzen von Stiften in Löcher in der Simulation.
Kurse & Dokumentation Repository
 Open Source
Dieses Repository bietet Tutorials für Reinforcement Learning und Imitation Learning mit ROBOTIS-Robotern und unterstützt die Sim2Real-Funktionalität für die Umsetzung der erlernten Richtlinien auf reale Roboter.
Kurse & Dokumentation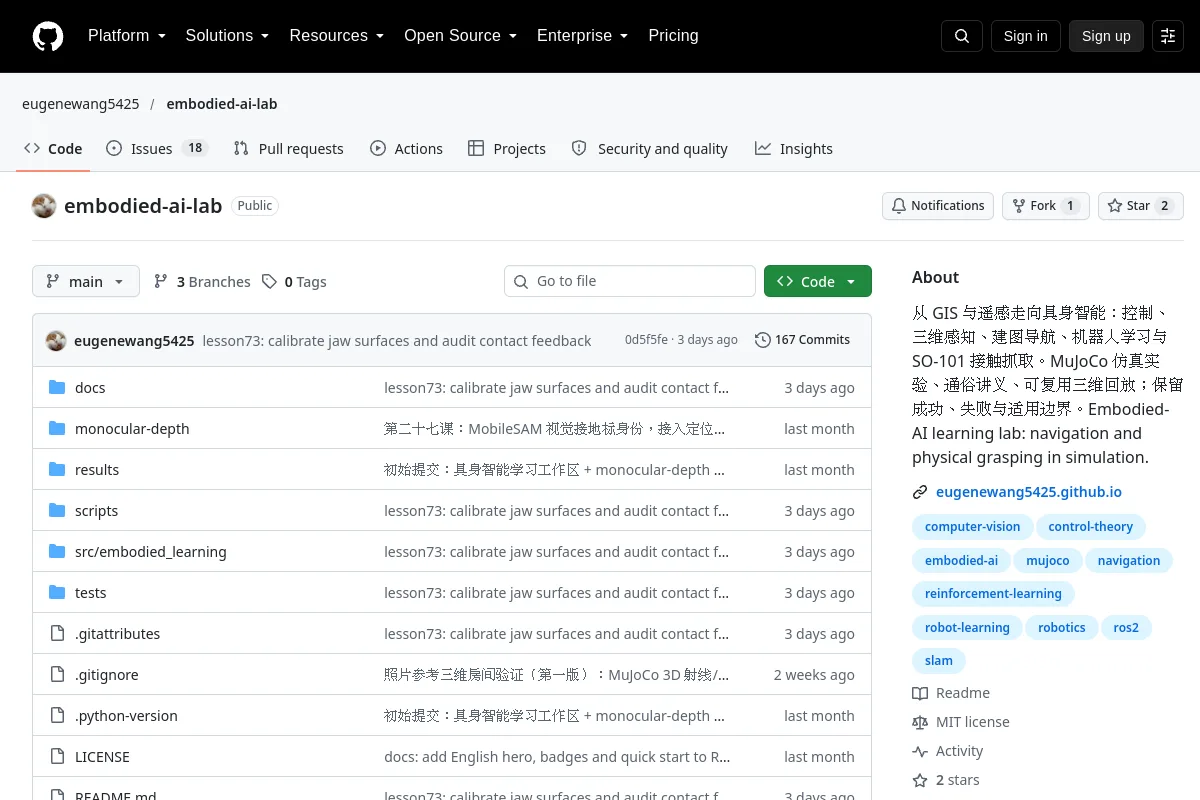 Repository
 Open Source
Lernlabor für Steuerung, 3D-Wahrnehmung, Navigation und simuliertes Greifen.
Kurse & Dokumentation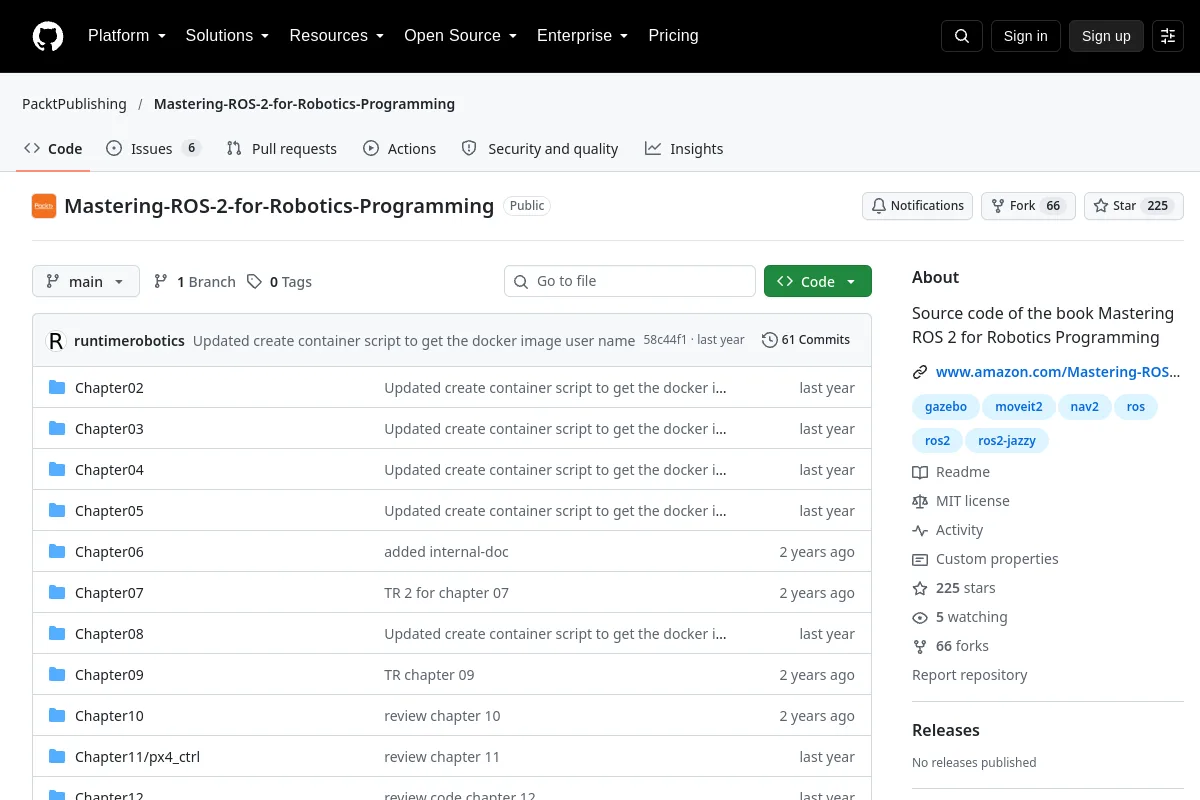 Repository
 Open Source
Quellcode des Buches Mastering ROS 2 for Robotics Programming
Kurse & Dokumentation Repository
 Open Source
Lösung von Übungen aus dem Buch „Probabilistische Robotik“
Kurse & Dokumentation Repository
 Open Source
Über den 3D-gedruckten Roboterarm, der von ROS 2 und Arduino angetrieben und über MoveIt gesteuert wird! 2 und Amazon Alexa. Es wird im Online-Kurs „Robotics and ROS 2 – Learn by…“ entwickelt und programmiert.
Kurse & Dokumentation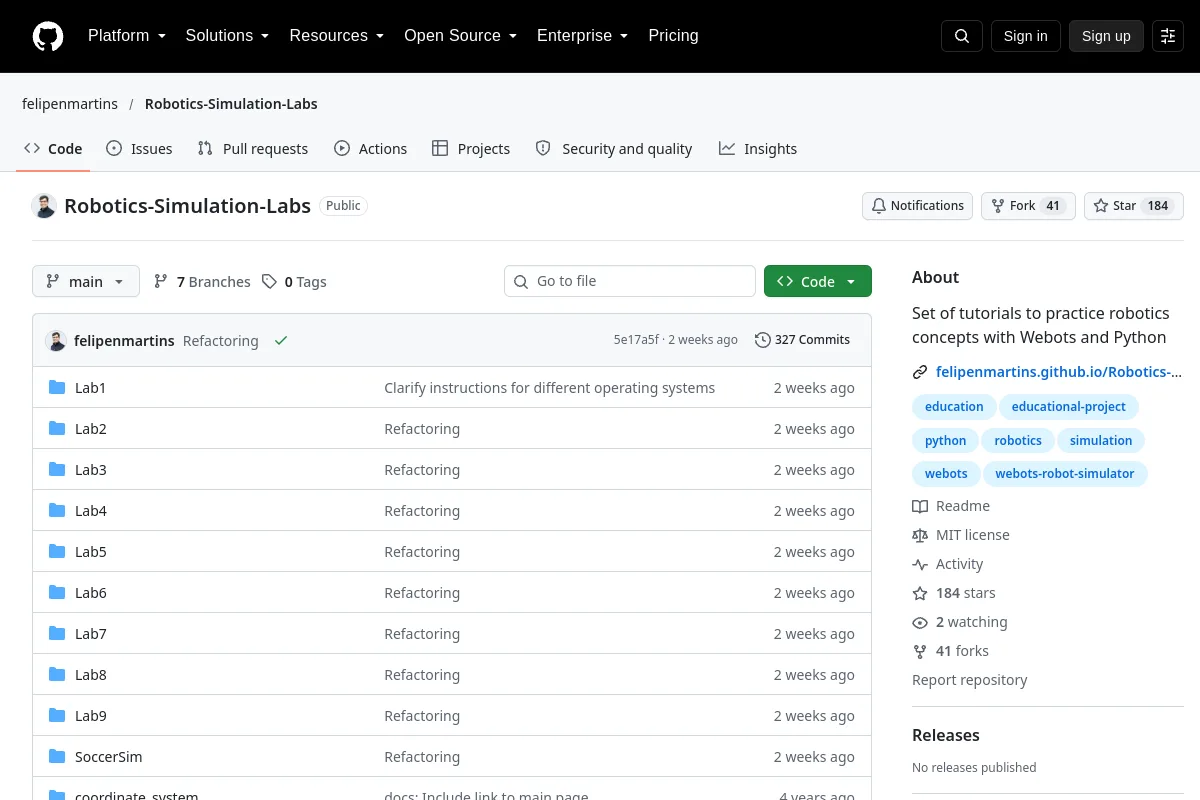 Repository
 Open Source
Reihe von Tutorials zum Üben von Robotikkonzepten mit Webots und Python
Kurse & Dokumentation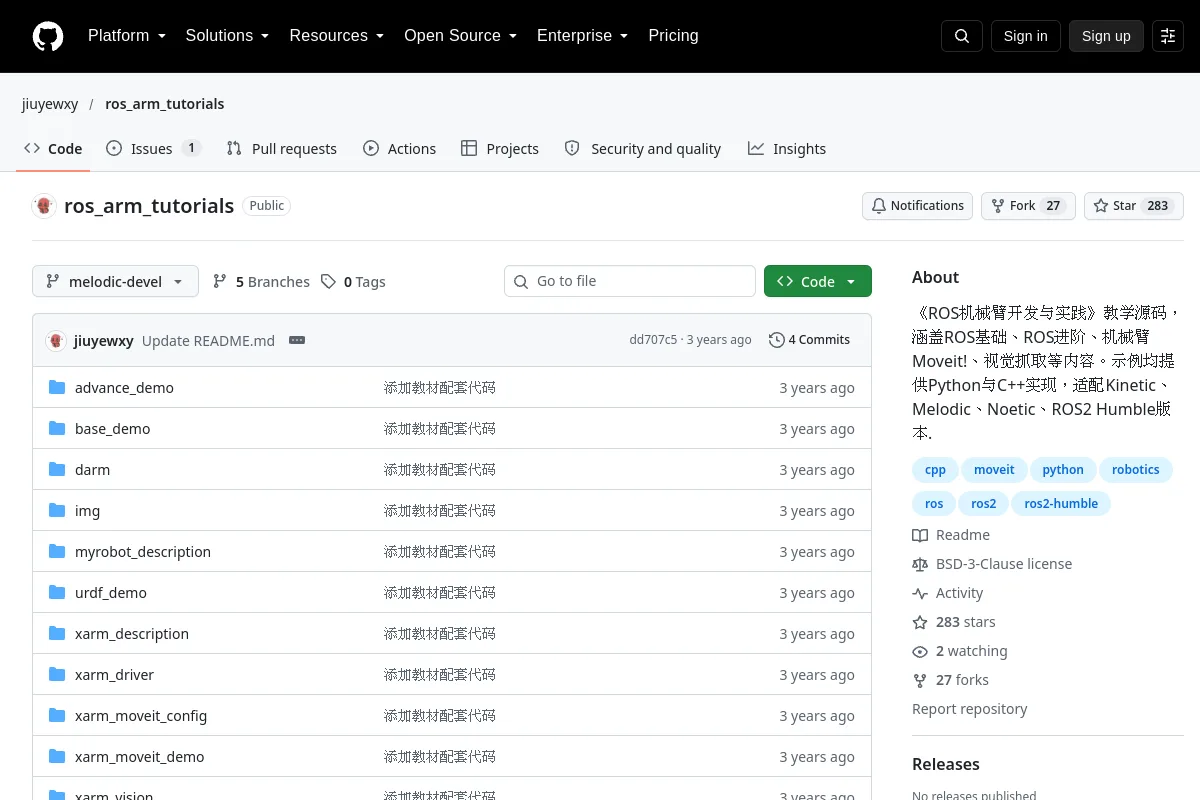 Repository
 Open Source
Python- und C++-Beispiele für die ROS-Roboterarmentwicklung, MoveIt und visuelles Greifen.
Kurse & Dokumentation Repository
 Open Source
Best Practices, Konventionen und Tricks für ROS
Kurse & Dokumentation Repository
 Open Source
Lernhinweise und C++-Beispiele für das Robot Operating System.
Kurse & Dokumentation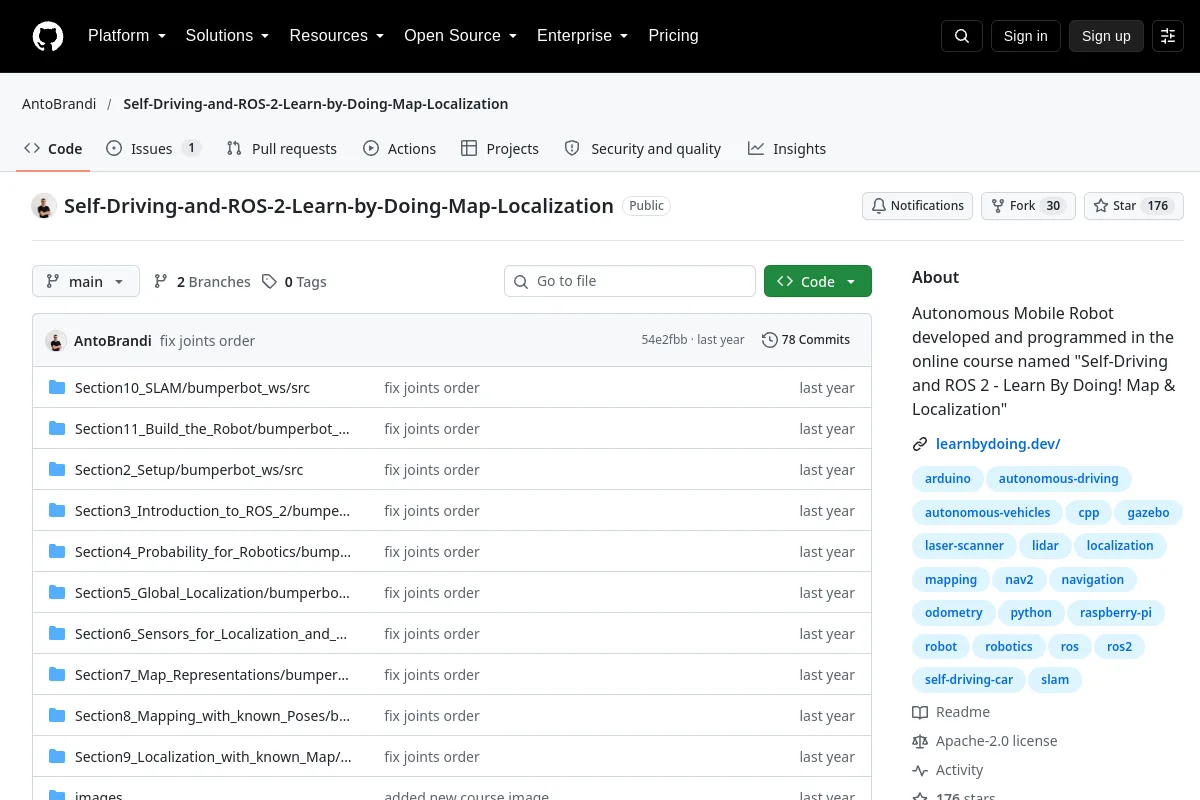 Repository
 Open Source
Autonomer mobiler Roboter entwickelt und programmiert im Online-Kurs „Self-Driving and ROS 2 – Learn By Doing! Map & Localization“
Kurse & Dokumentation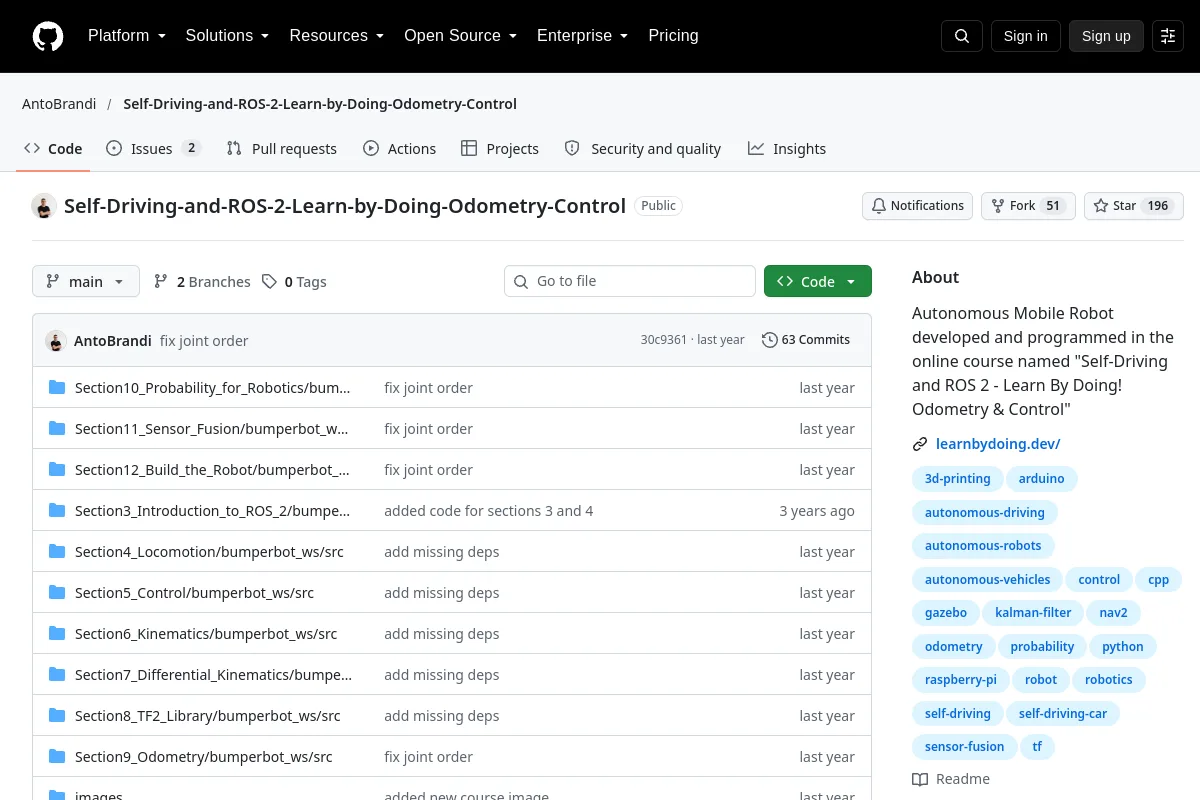 Repository
 Open Source
Autonomer mobiler Roboter entwickelt und programmiert im Online-Kurs „Self-Driving and ROS 2 – Learn By Doing! Odometry & Control“
Kurse & Dokumentation Repository
 Open Source
Autonomer mobiler Roboter entwickelt und programmiert im Online-Kurs „Self-Driving and ROS 2 – Learn By Doing! Plan & Navigation“
Kurse & Dokumentation Repository
 Open Source
Ein praktisches Handbuch in chinesischer Sprache mit Schwerpunkt auf Vision-Sprach-Aktionsmodellen und Robotiktechnik.
Kurse & Dokumentation Repository
 Open Source
Ein Simulations-Toolkit für Bodenroboter-FTF in Lagerumgebungen, einschließlich Tutorials für Roboternavigation und -lokalisierung
Kurse & DokumentationAUSWAHLHINWEISE
Überprüfen Sie die Voraussetzungen, die unterstützten Versionen und ob das Material konzeptionell oder plattformspezifisch ist. Verwenden Sie bei der Implementierung eines Hardware-Workflows die offizielle Release-Dokumentation.
Kennen Sie eine Ressource, die hierher gehört?
