 Repository
Forschen und Lernen / Open Source
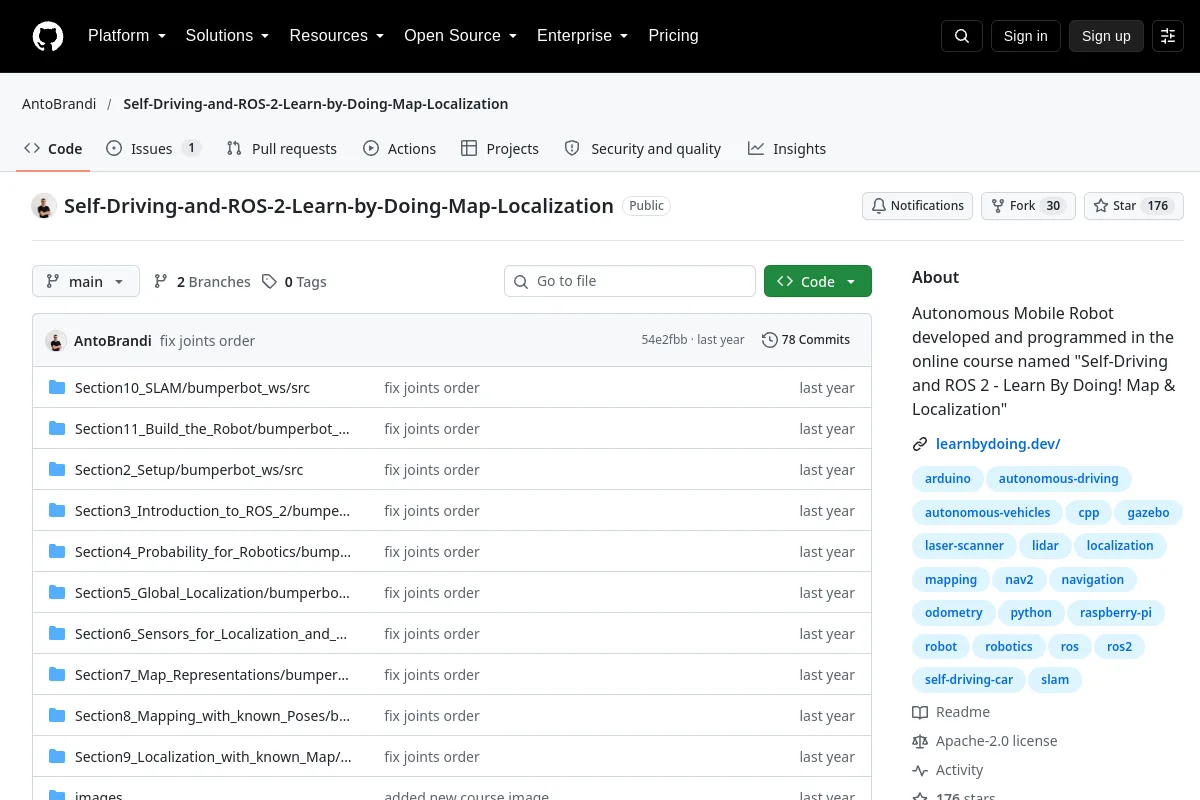
Self-Driving-and-ROS-2-Learn-by-Doing-Map-Localization · AntoBrandi
Autonomer mobiler Roboter entwickelt und programmiert im Online-Kurs „Self-Driving and ROS 2 – Learn By Doing! Map & Localization“
Übersicht
Autonomer mobiler Roboter entwickelt und programmiert im Online-Kurs „Self-Driving and ROS 2 – Learn By Doing! Map & Localization“
Nutzen Sie die Quelle, um Roboterkonzepte, Beispiele und Referenzen zu erkunden. Das Quellenmaterial kann historisch sein; Überprüfen Sie die entsprechende Version und den Kontext.
Projektinformationen
- Betreuer
- AntoBrandi
- Primärsprache
- C++
- Repository-Code-Lizenz
- Apache-2.0
- Modellgewichtslizenz
- Nicht aufgezeichnet
- Datensatzlizenz
- Nicht aufgezeichnet
- Hardware-Design-Lizenz
- Nicht aufgezeichnet
- Wartung
- Nicht in den zuletzt erfassten Metadaten archiviert
- Letzter beobachteter Repository-Push
- 2025-09-30
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Dokumentationsabschnitte
- Self-Driving and ROS 2 - Learn by Doing! Map & Localization
- Table of Contents
- About the Course
- Other Courses
- Self Driving and ROS 2 - Learn by Doing! Plan & Navigation
- Self Driving and ROS 2 - Learn by Doing! Odometry & Control
Durchsuchen Sie die Kategorien dieser Ressource
Entdecken Sie verwandte Sammlungen
Durchsuchen Forschen und Lernen →Mehr drin Forschen und Lernen
Repository
