 Förvar
Forskning & lärande / Öppen källkod
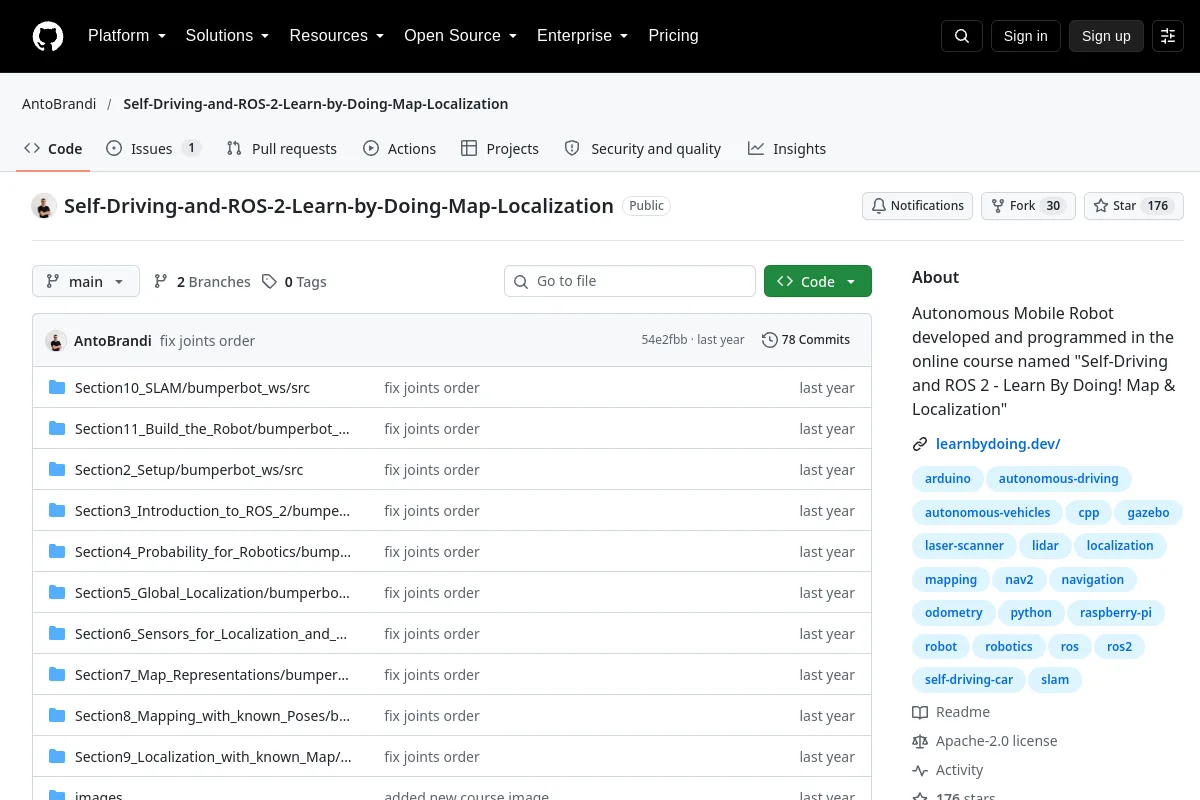
Self-Driving-and-ROS-2-Learn-by-Doing-Map-Localization · AntoBrandi
Autonomous Mobile Robot utvecklad och programmerad i onlinekursen som heter "Självkörning och ROS 2 - Lär dig genom att göra! Karta och lokalisering"
Översikt
Autonomous Mobile Robot utvecklad och programmerad i onlinekursen som heter "Självkörning och ROS 2 - Lär dig genom att göra! Karta och lokalisering"
Använd källan för att utforska robotikkoncept, exempel och referenser. Källmaterial kan vara historiskt; kontrollera tillämplig version och sammanhang.
Projektinformation
- Underhållare
- AntoBrandi
- Primärt språk
- C++
- Förvarskodlicens
- Apache-2.0
- Modellviktslicens
- Ej inspelat
- Dataset licens
- Ej inspelat
- Hårdvarudesignlicens
- Ej inspelat
- Underhåll
- Ej arkiverad i senast registrerade metadata
- Senast observerade repository push
- 2025-09-30
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Dokumentationssektioner
- Self-Driving and ROS 2 - Learn by Doing! Map & Localization
- Table of Contents
- About the Course
- Other Courses
- Self Driving and ROS 2 - Learn by Doing! Plan & Navigation
- Self Driving and ROS 2 - Learn by Doing! Odometry & Control
Bläddra i den här resursens kategorier
Utforska relaterade samlingar
Bläddra Forskning & lärande →Mer in Forskning & lärande
Förvar
