 Deposito
 Fonte aperta
dkt · jhavl
Un tutorial sulla cinematica differenziale del manipolatore
Corsi e documentazioneLA DIRECTORY DELL'AI INCORPORATA
Esplora i materiali didattici sulla robotica e la documentazione gestita dagli editori.
Deposito
Fonte aperta
Un tutorial sulla cinematica differenziale del manipolatore
Corsi e documentazione Deposito
 Deposito
 Fonte aperta
La versione inglese di 14 lezioni sullo SLAM visivo.
Corsi e documentazione Deposito
 Fonte aperta
Esempi e materiali didattici che accompagnano le lezioni sullo SLAM visivo.
Corsi e documentazione Deposito
 Fonte aperta
Libro su taccuino "Introduzione alla robotica e alla percezione" di Frank Dellaert e Seth Hutchinson
Corsi e documentazione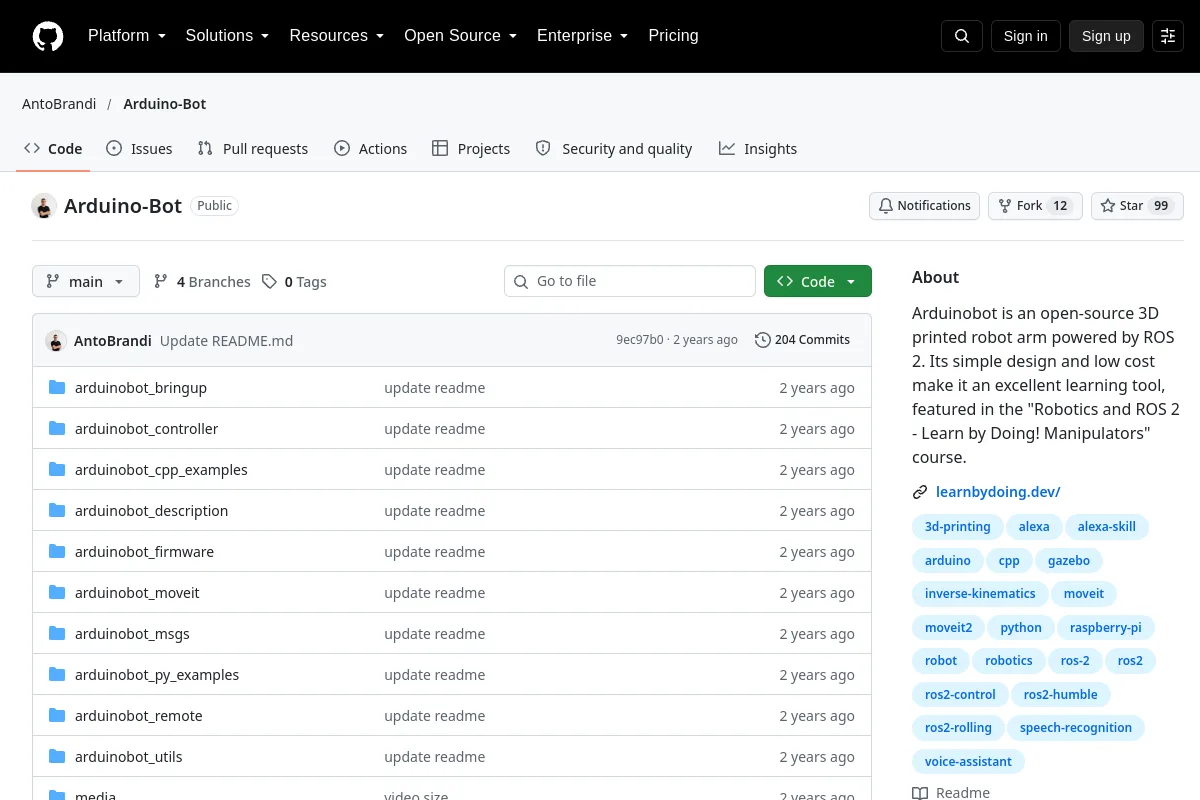 Deposito
 Fonte aperta
Arduinobot è un braccio robotico stampato in 3D open source alimentato da ROS 2. Il suo design semplice e il basso costo lo rendono un eccellente strumento di apprendimento, presentato nel manuale "Robotica e ROS 2 - Impara facendo!...
Corsi e documentazione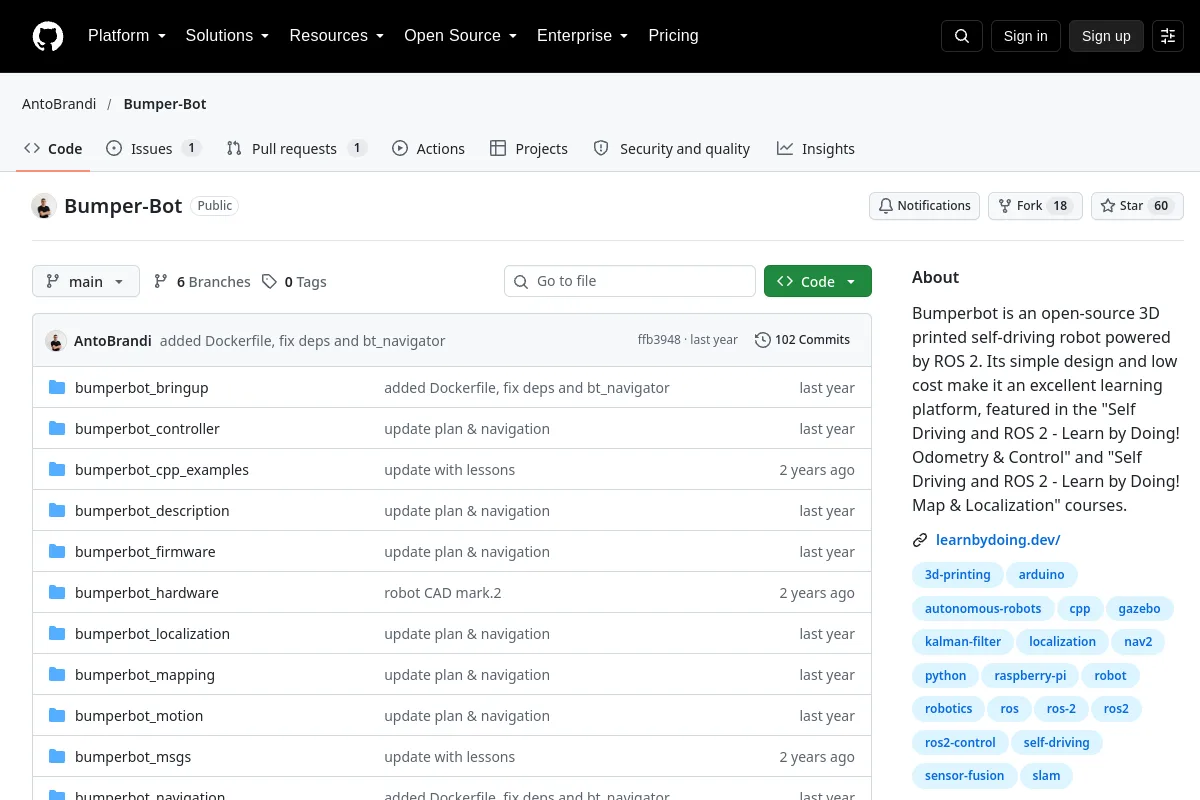 Deposito
 Fonte aperta
Bumperbot è un robot a guida autonoma stampato in 3D open source alimentato da ROS 2. Il suo design semplice e il basso costo lo rendono un'eccellente piattaforma di apprendimento, presente nel programma "Self Driving and ROS 2 - Learn...
Corsi e documentazione Deposito
 Fonte aperta
Utilizzo di Catalyst.RL per addestrare un robot a eseguire l'inserimento di peg-in-hole nella simulazione.
Corsi e documentazione Deposito
 Fonte aperta
Questo repository fornisce tutorial per l'apprendimento per rinforzo e l'apprendimento per imitazione utilizzando robot ROBOTIS e supporta la funzionalità Sim2Real per l'implementazione delle politiche apprese su robot reali.
Corsi e documentazione Deposito
 Fonte aperta
Laboratorio didattico su controllo, percezione 3D, navigazione e presa simulata.
Corsi e documentazione Deposito
 Fonte aperta
Codice sorgente del libro Mastering ROS 2 for Robotics Programming
Corsi e documentazione Deposito
 Fonte aperta
soluzione degli esercizi del libro "robotica probabilistica"
Corsi e documentazione Deposito
 Fonte aperta
Informazioni sul braccio robotico stampato in 3D alimentato da ROS 2 e Arduino e controllato tramite MoveIt! 2 e AmazonAlexa. È sviluppato e programmato nel corso online denominato "Robotica e ROS 2 - Impara…
Corsi e documentazione Deposito
 Fonte aperta
Set di tutorial per mettere in pratica i concetti di robotica con Webots e Python
Corsi e documentazione Deposito
 Fonte aperta
Esempi Python e C++ per lo sviluppo di bracci robotici ROS, MoveIt e presa visiva.
Corsi e documentazione Deposito
 Fonte aperta
Migliori pratiche, convenzioni e trucchi per ROS
Corsi e documentazione Deposito
 Fonte aperta
Note didattiche ed esempi C++ per il sistema operativo del robot.
Corsi e documentazione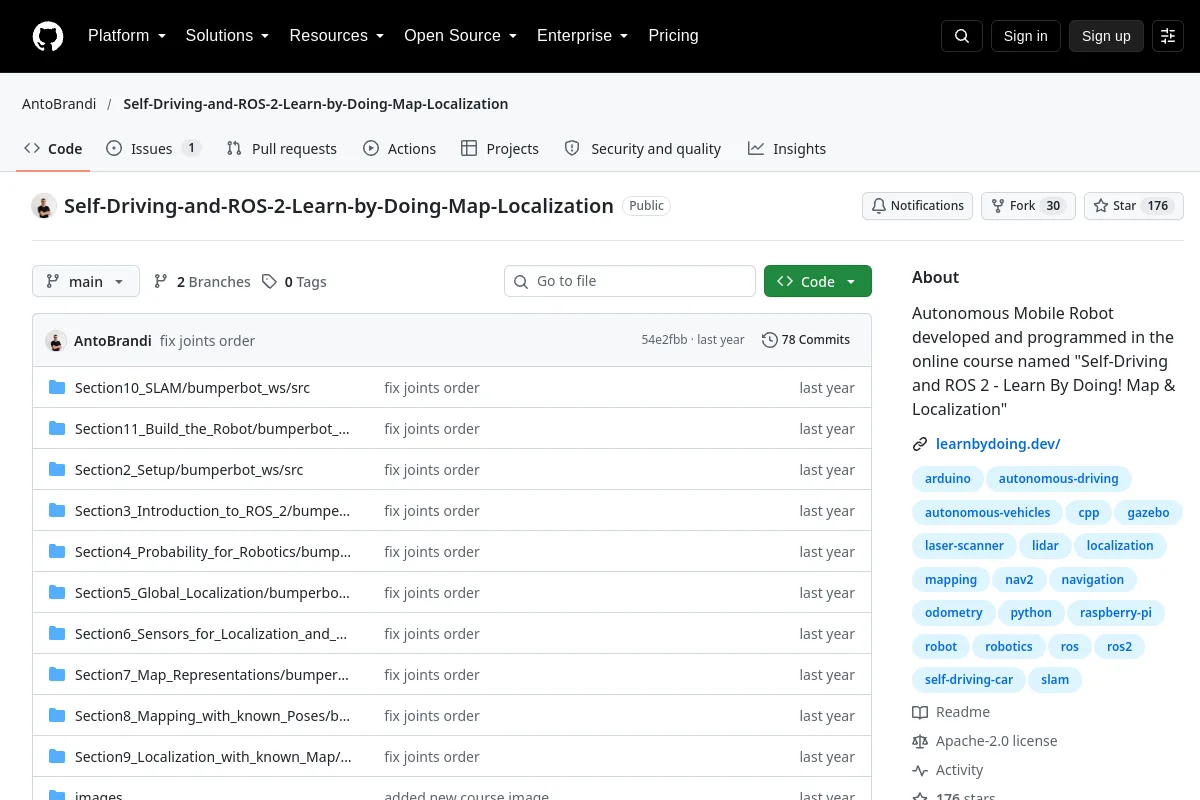 Deposito
 Fonte aperta
Robot Mobile Autonomo sviluppato e programmato nel corso online denominato "Self-Driving and ROS 2 - Learn By Doing! Map & Localization"
Corsi e documentazione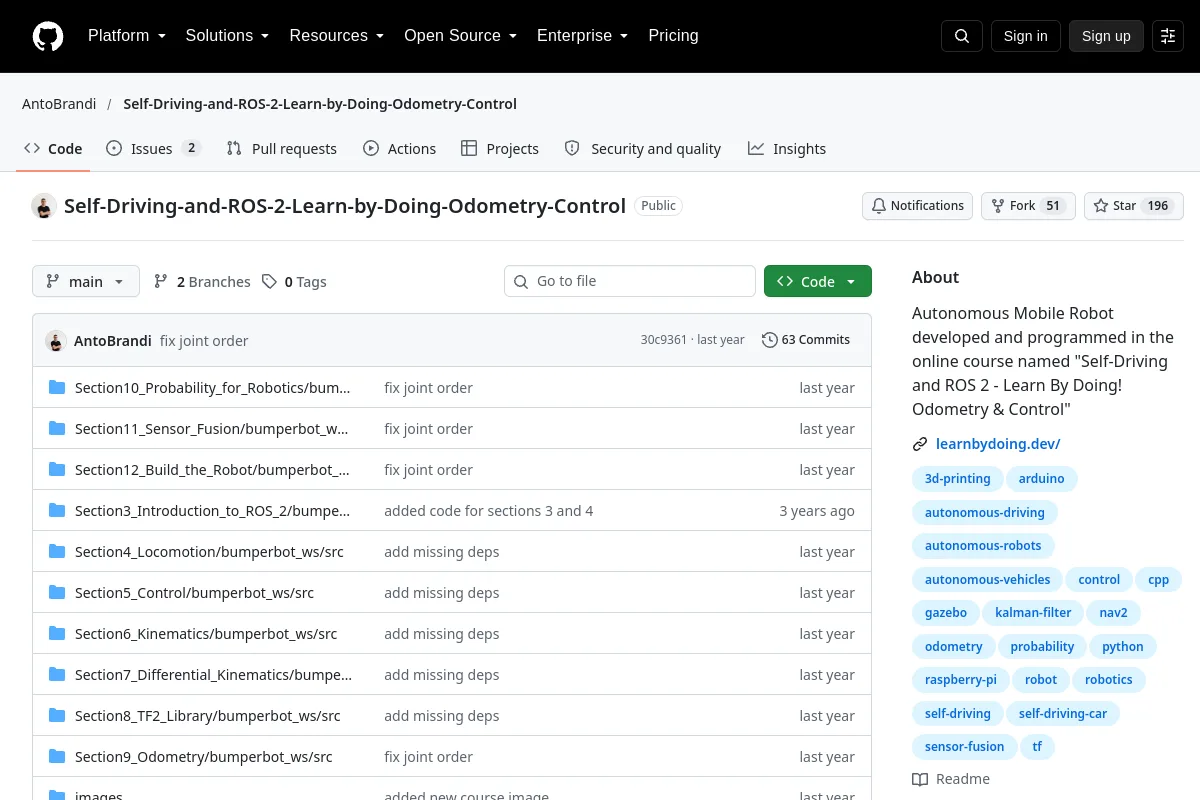 Deposito
 Fonte aperta
Robot Mobile Autonomo sviluppato e programmato nel corso online denominato "Self-Driving and ROS 2 - Learn By Doing! Odometry & Control"
Corsi e documentazione Deposito
 Fonte aperta
Robot Mobile Autonomo sviluppato e programmato nel corso online denominato "Self-Driving and ROS 2 - Learn By Doing! Plan & Navigation"
Corsi e documentazione Deposito
 Fonte aperta
Un manuale pratico in lingua cinese incentrato sui modelli di visione-linguaggio-azione e sull'ingegneria robotica.
Corsi e documentazione Deposito
 Fonte aperta
Un kit di strumenti di simulazione per robot AGV di terra in ambiente di magazzino, compresi tutorial per la navigazione e la localizzazione del robot
Corsi e documentazioneNOTE SULLA SELEZIONE
Controlla i prerequisiti, le versioni supportate e se il materiale è concettuale o specifico della piattaforma. Utilizzare la documentazione ufficiale della versione quando si implementa un flusso di lavoro hardware.
Conosci una risorsa che appartiene a questo posto?
