 Deposito
 Ricerca
Robotics Toolbox for Python
Strumenti ed esempi Python per l'educazione alla robotica e l'esplorazione degli algoritmi.
Corsi e documentazione
Ricerca e apprendimento / Fonte aperta
Laboratorio didattico su controllo, percezione 3D, navigazione e presa simulata.
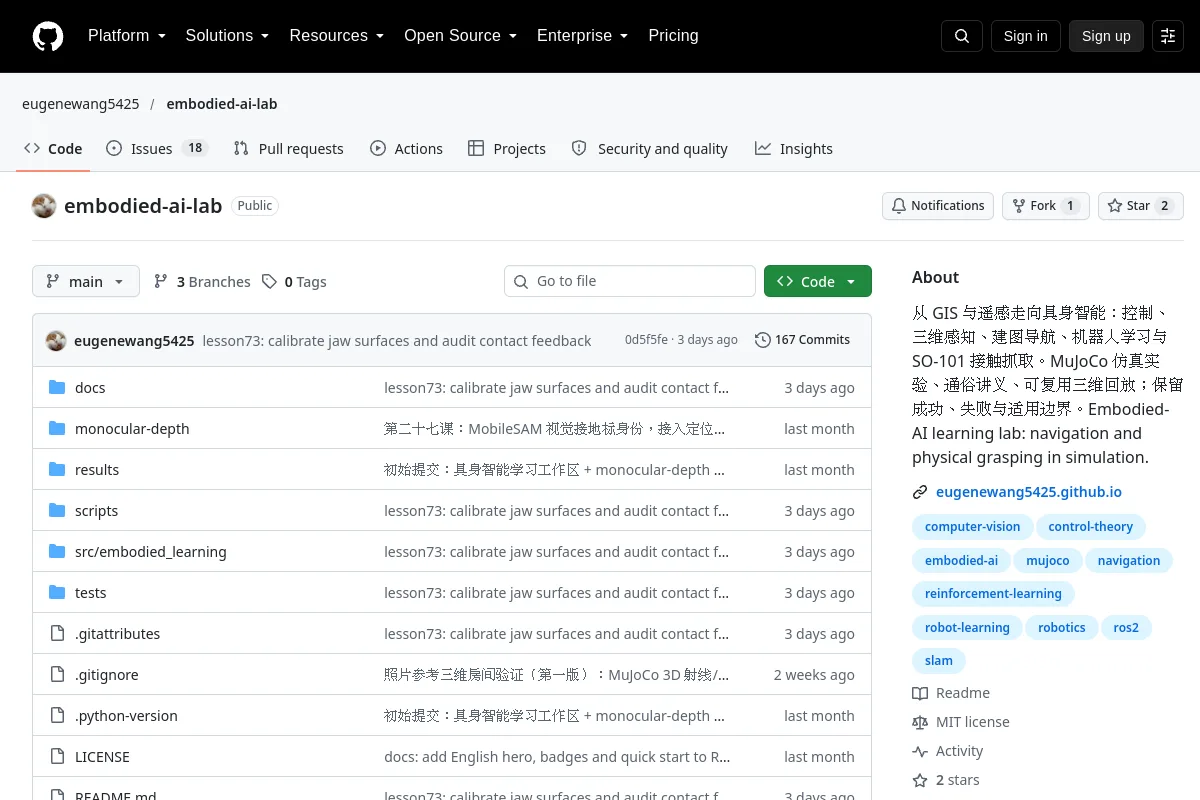
Laboratorio didattico su controllo, percezione 3D, navigazione e presa simulata.
Riepilogo editore: “从 GIS 与遥感走向具身智能:控制、三维感知、建图导航、机器人学习与 SO-101 MuJoCo仿真实验、通俗讲义、可复用三维回放;保留成功、失败与适用边界.Embody-AI learning lab: navigazione e presa fisica nella simulazione."
Utilizza il suo repository per ispezionare l'implementazione, la documentazione e i flussi di lavoro supportati. Questo record della directory identifica il manutentore, la licenza del codice e le risorse correlate; non afferma che il progetto sia stato installato o testato sul tuo robot.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Ricerca
Strumenti ed esempi Python per l'educazione alla robotica e l'esplorazione degli algoritmi.
Corsi e documentazione Deposito
 Fonte aperta
Un tutorial sulla cinematica differenziale del manipolatore
Corsi e documentazione Deposito
 Deposito
 Fonte aperta
La versione inglese di 14 lezioni sullo SLAM visivo.
Corsi e documentazione Deposito
 Ricerca
zenoh-plugin-ros2dds fornisce un plugin Zenoh e un bridge per la comunicazione ROS 2 su DDS.
Standard e raccolte di riferimento Deposito
 Ricerca
Embody AI Lab è un centro di ricerca che copre VLA, infrastruttura dati e valutazione della robotica.
Standard e raccolte di riferimento