 Repositório
 Pesquisa
Robotics Toolbox for Python
Ferramentas e exemplos Python para educação em robótica e exploração de algoritmos.
Cursos e documentação
Pesquisa e aprendizagem / Código aberto
Laboratório de aprendizagem abrangendo controle, percepção 3D, navegação e preensão simulada.
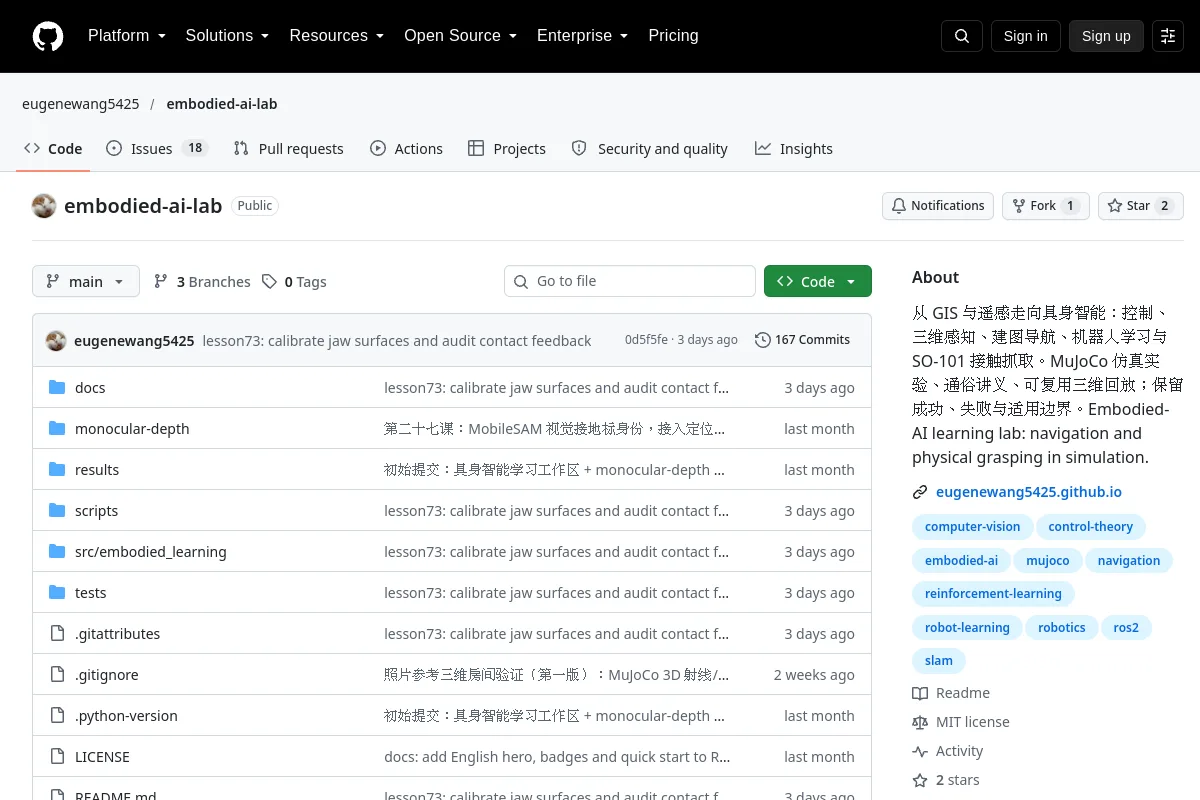
Laboratório de aprendizagem abrangendo controle, percepção 3D, navegação e preensão simulada.
Resumo do editor: “从 GIS 与遥感走向具身智能:控制、三维感知、建图导航、机器人学习与 SO-101 MuJoCo 仿真实验、通俗讲义、可复用三维回放;保留成功、失败与适用边界。Emcorporada-AI laboratório de aprendizagem: navegação e apreensão física em simulação.”
Use seu repositório para inspecionar a implementação, documentação e fluxos de trabalho suportados. Este registro de diretório identifica o mantenedor, a licença do código e os recursos relacionados; não afirma que o projeto foi instalado ou testado em seu robô.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Pesquisa
Ferramentas e exemplos Python para educação em robótica e exploração de algoritmos.
Cursos e documentação Repositório
 Código aberto
Um tutorial sobre cinemática diferencial do manipulador
Cursos e documentação Repositório
 Repositório
 Código aberto
A versão em inglês de 14 palestras sobre SLAM visual.
Cursos e documentação Repositório
 Pesquisa
zenoh-plugin-ros2dds fornece um plugin Zenoh e uma ponte para comunicação ROS 2 via DDS.
Padrões e coleções de referência Repositório
 Pesquisa
O Empowered AI Lab é um centro de pesquisa que abrange VLA, infraestrutura de dados e avaliação robótica.
Padrões e coleções de referência