 Repozytorium
 Badania
Robotics Toolbox for Python
Narzędzia i przykłady Pythona do edukacji w zakresie robotyki i eksploracji algorytmów.
Kursy i dokumentacja
Badania i nauka / Otwarte źródło
Laboratorium edukacyjne obejmujące kontrolę, percepcję 3D, nawigację i symulowane chwytanie.
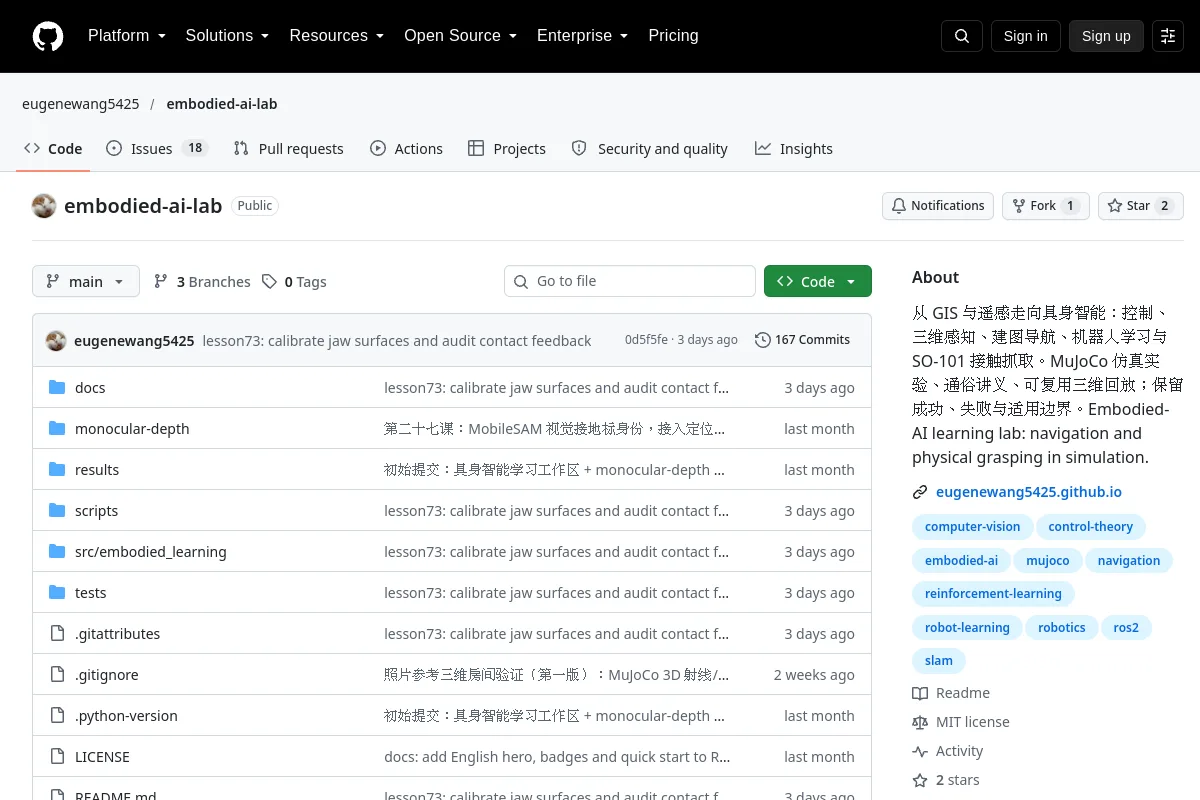
Laboratorium edukacyjne obejmujące kontrolę, percepcję 3D, nawigację i symulowane chwytanie.
Podsumowanie wydawcy: „从 GIS 与遥感走向具身智能:控制、三维感知、建图导航、机器人学习与 SO-101 MuJoCo Laboratorium uczenia się sztucznej inteligencji: nawigacja i chwytanie fizyczne w symulacji.”
Skorzystaj z jego repozytorium, aby sprawdzić wdrożenie, dokumentację i obsługiwane przepływy pracy. Ten zapis katalogu identyfikuje opiekuna, licencję na kod i powiązane zasoby; nie twierdzi, że projekt został zainstalowany lub przetestowany na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Badania
Narzędzia i przykłady Pythona do edukacji w zakresie robotyki i eksploracji algorytmów.
Kursy i dokumentacja Repozytorium
 Otwarte źródło
Samouczek dotyczący kinematyki różnicowej manipulatora
Kursy i dokumentacja Repozytorium
 Repozytorium
 Otwarte źródło
Angielska wersja 14 wykładów na temat wizualnego SLAM.
Kursy i dokumentacja Repozytorium
 Badania
zenoh-plugin-ros2dds zapewnia wtyczkę Zenoh i mostek do komunikacji ROS 2 przez DDS.
Normy i zbiory referencyjne Repozytorium
 Badania
Embodied AI Lab to centrum badawcze zajmujące się VLA, infrastrukturą danych i oceną robotyki.
Normy i zbiory referencyjne