 Förvar
 Forskning
Robotics Toolbox for Python
Python-verktyg och exempel för robotikutbildning och algoritmutforskning.
Kurser & dokumentation
Forskning & lärande / Öppen källkod
Inlärningslabb som täcker kontroll, 3D-perception, navigering och simulerat grepp.
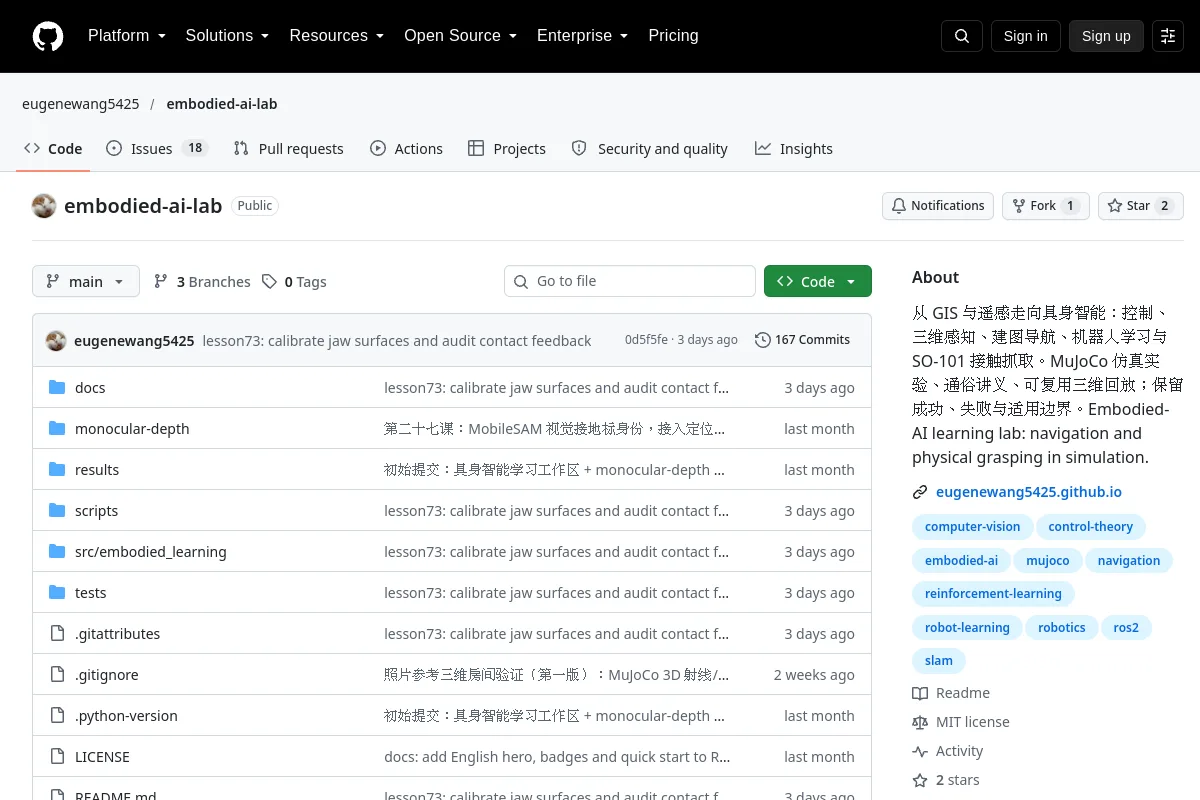
Inlärningslabb som täcker kontroll, 3D-perception, navigering och simulerat grepp.
Publisher summary: “从 GIS 与遥感走向具身智能:控制、三维感知、建图导航、机器人学习1人学习1人学习101接触抓取。MuJoCo仿真实验、通俗讲义、可复用三维回放;保留成功、失败与适用边界。用边界。förkroppsligande fysisk inlärning i navigering och inlärning av AI.”
Använd dess arkiv för att inspektera implementeringen, dokumentationen och arbetsflöden som stöds. Denna katalogpost identifierar underhållaren, kodlicensen och relaterade resurser; det gör inte anspråk på att projektet har installerats eller testat på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Forskning
Python-verktyg och exempel för robotikutbildning och algoritmutforskning.
Kurser & dokumentation Förvar
 Öppen källkod
En handledning om manipulatorns differentiell kinematik
Kurser & dokumentation Förvar
 Förvar
 Öppen källkod
Den engelska versionen av 14 föreläsningar om visuell SLAM.
Kurser & dokumentation Förvar
 Forskning
zenoh-plugin-ros2dds tillhandahåller en Zenoh-plugin och brygga för ROS 2-kommunikation över DDS.
Standarder & referenssamlingar Förvar
 Forskning
Embodied AI Lab är ett forskningsnav som täcker VLA, datainfrastruktur och robotikutvärdering.
Standarder & referenssamlingar