 Repositorio
 Investigación
Robotics Toolbox for Python
Herramientas y ejemplos de Python para educación en robótica y exploración de algoritmos.
Cursos y documentación
Investigación y aprendizaje / Código abierto
Laboratorio de aprendizaje que cubre control, percepción 3D, navegación y agarre simulado.
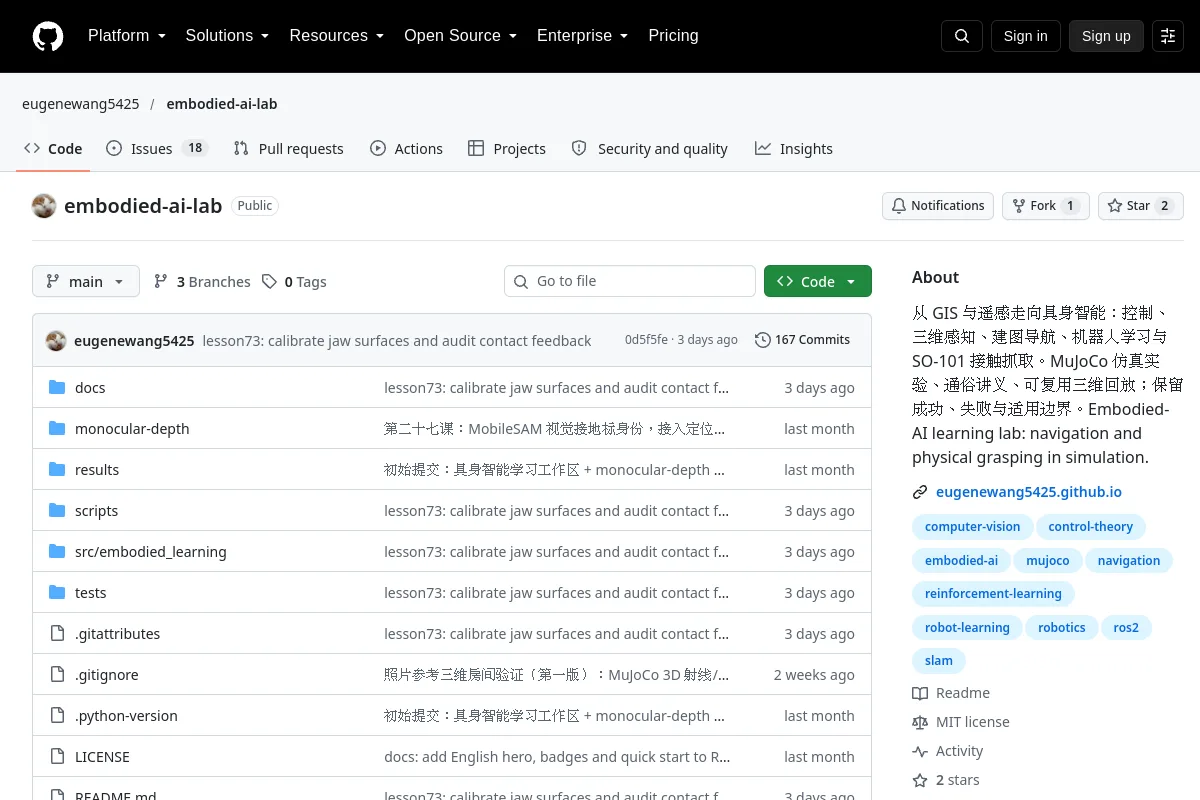
Laboratorio de aprendizaje que cubre control, percepción 3D, navegación y agarre simulado.
Resumen del editor: “从 GIS 与遥感走向具身智能:控制、三维感知、建图导航、机器人学习与 SO-101接触抓取。MuJoCo 仿真实验、通俗讲义、可复用三维回放;保留成功、失败与适用边界。Aprendizaje de IA incorporada laboratorio: navegación y agarre físico en simulación”.
Utilice su repositorio para inspeccionar la implementación, la documentación y los flujos de trabajo compatibles. Este registro de directorio identifica al mantenedor, la licencia del código y los recursos relacionados; no afirma que el proyecto haya sido instalado o probado en su robot.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Investigación
Herramientas y ejemplos de Python para educación en robótica y exploración de algoritmos.
Cursos y documentación Repositorio
 Código abierto
Un tutorial sobre cinemática diferencial del manipulador
Cursos y documentación Repositorio
 Repositorio
 Código abierto
La versión en inglés de 14 conferencias sobre SLAM visual.
Cursos y documentación Repositorio
 Investigación
zenoh-plugin-ros2dds proporciona un complemento y un puente Zenoh para la comunicación ROS 2 a través de DDS.
Estándares y colecciones de referencia Repositorio
 Investigación
Embodied AI Lab es un centro de investigación que cubre VLA, infraestructura de datos y evaluación de robótica.
Estándares y colecciones de referencia