 Deposito
Ricerca e apprendimento / Fonte aperta
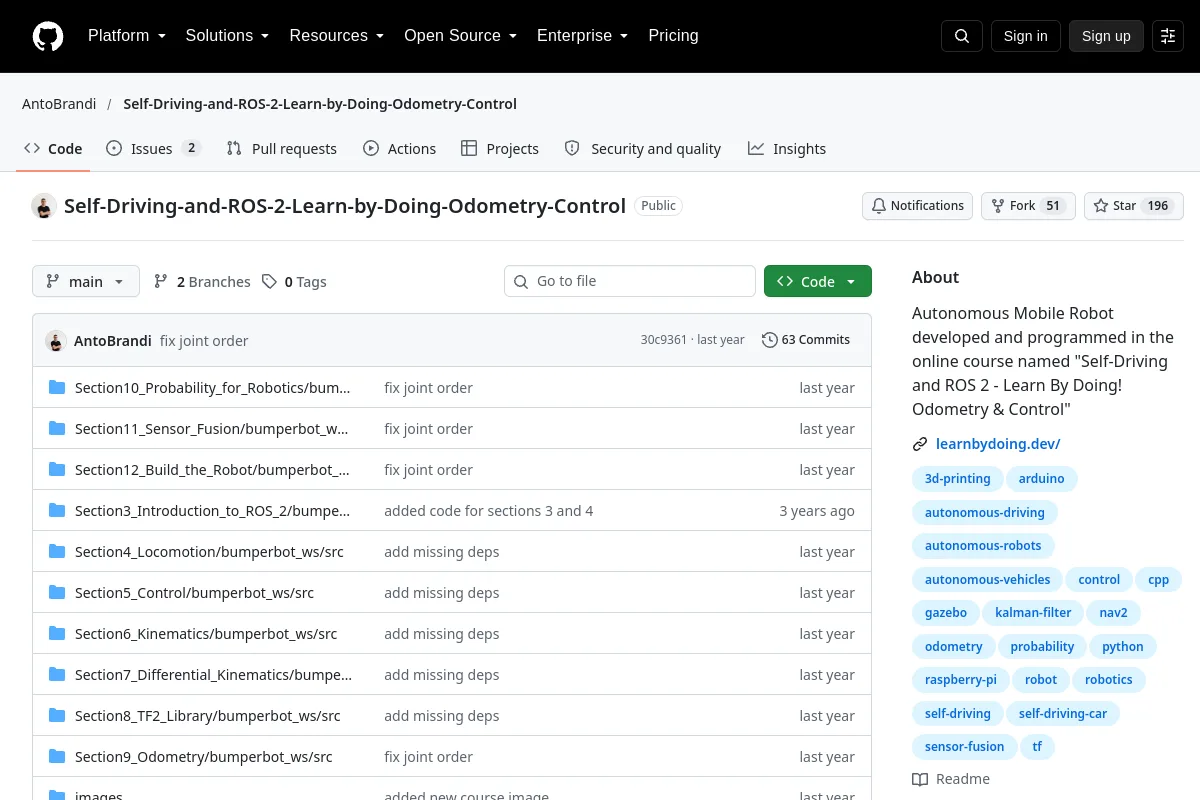
Self-Driving-and-ROS-2-Learn-by-Doing-Odometry-Control · AntoBrandi
Robot Mobile Autonomo sviluppato e programmato nel corso online denominato "Self-Driving and ROS 2 - Learn By Doing! Odometry & Control"
Panoramica
Robot Mobile Autonomo sviluppato e programmato nel corso online denominato "Self-Driving and ROS 2 - Learn By Doing! Odometry & Control"
Utilizza la fonte per esplorare concetti, esempi e riferimenti sulla robotica. Il materiale originale può essere storico; verificare la versione e il contesto applicabili.
Informazioni sul progetto
- Manutentore
- AntoBrandi
- Lingua primaria
- Python
- Licenza del codice del repository
- Apache-2.0
- Licenza in base al peso del modello
- Non registrato
- Licenza del set di dati
- Non registrato
- Licenza di progettazione hardware
- Non registrato
- Manutenzione
- Non archiviato negli ultimi metadati registrati
- Ultimo push del repository osservato
- 2025-09-30
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Sezioni di documentazione
- Self-Driving and ROS 2 - Learn by Doing! Odometry & Control
- Table of Contents
- About the Course
- Other Courses
- Self Driving and ROS 2 - Learn by Doing! Plan & Navigation
- Self Driving and ROS 2 - Learn by Doing! Map & Localization
Sfoglia le categorie di questa risorsa
Esplora le raccolte correlate
Sfoglia Ricerca e apprendimento →Altro dentro Ricerca e apprendimento
Deposito
