 Repositório
Pesquisa e aprendizagem / Código aberto
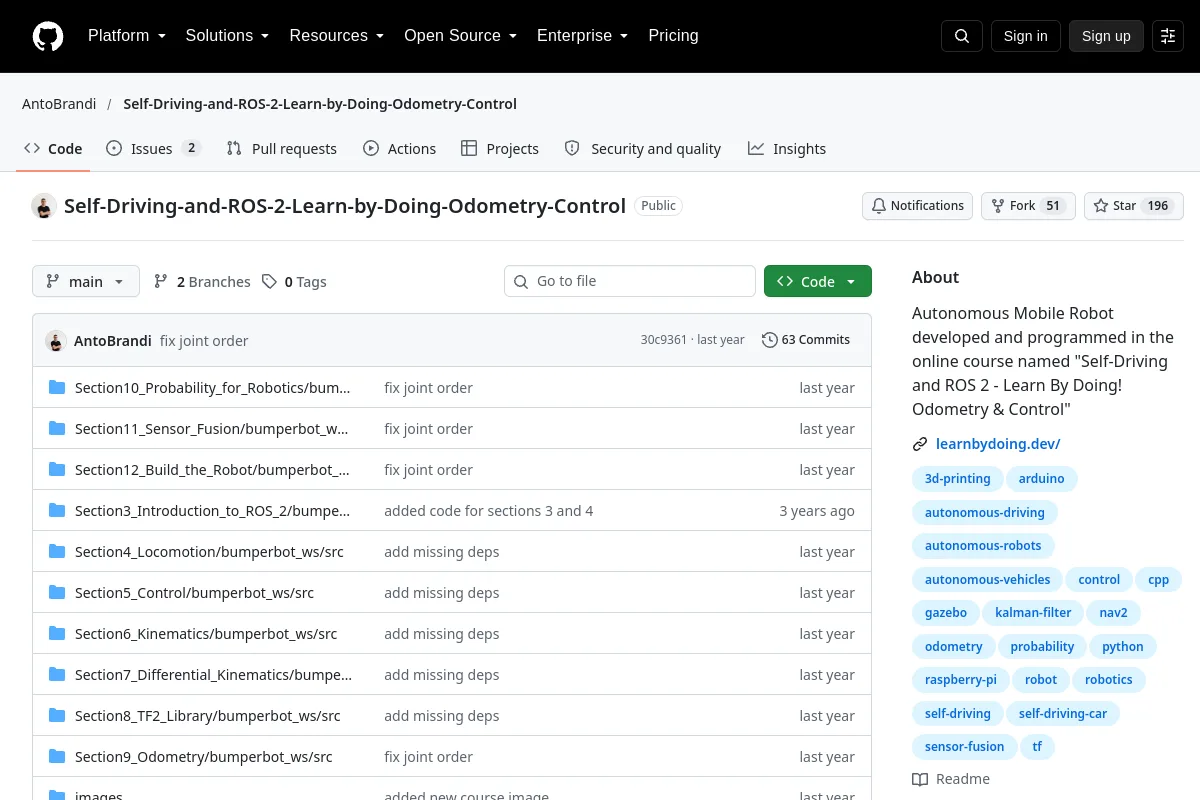
Self-Driving-and-ROS-2-Learn-by-Doing-Odometry-Control · AntoBrandi
Robô Móvel Autônomo desenvolvido e programado no curso online denominado "Auto-Driving and ROS 2 - Learn By Doing! Odometry & Control"
Visão geral
Robô Móvel Autônomo desenvolvido e programado no curso online denominado "Auto-Driving and ROS 2 - Learn By Doing! Odometry & Control"
Use a fonte para explorar conceitos, exemplos e referências de robótica. O material de origem pode ser histórico; verifique a versão e o contexto aplicáveis.
Informações do projeto
- Mantenedor
- AntoBrandi
- Idioma principal
- Python
- Licença de código de repositório
- Apache-2.0
- Licença de peso de modelo
- Não registrado
- Licença de conjunto de dados
- Não registrado
- Licença de design de hardware
- Não registrado
- Manutenção
- Não arquivado nos últimos metadados registrados
- Último push de repositório observado
- 2025-09-30
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Seções de documentação
- Self-Driving and ROS 2 - Learn by Doing! Odometry & Control
- Table of Contents
- About the Course
- Other Courses
- Self Driving and ROS 2 - Learn by Doing! Plan & Navigation
- Self Driving and ROS 2 - Learn by Doing! Map & Localization
Navegue pelas categorias deste recurso
Explore coleções relacionadas
Navegar Pesquisa e aprendizagem →Mais em Pesquisa e aprendizagem
Repositório
