 Repozytorium
Badania i nauka / Otwarte źródło
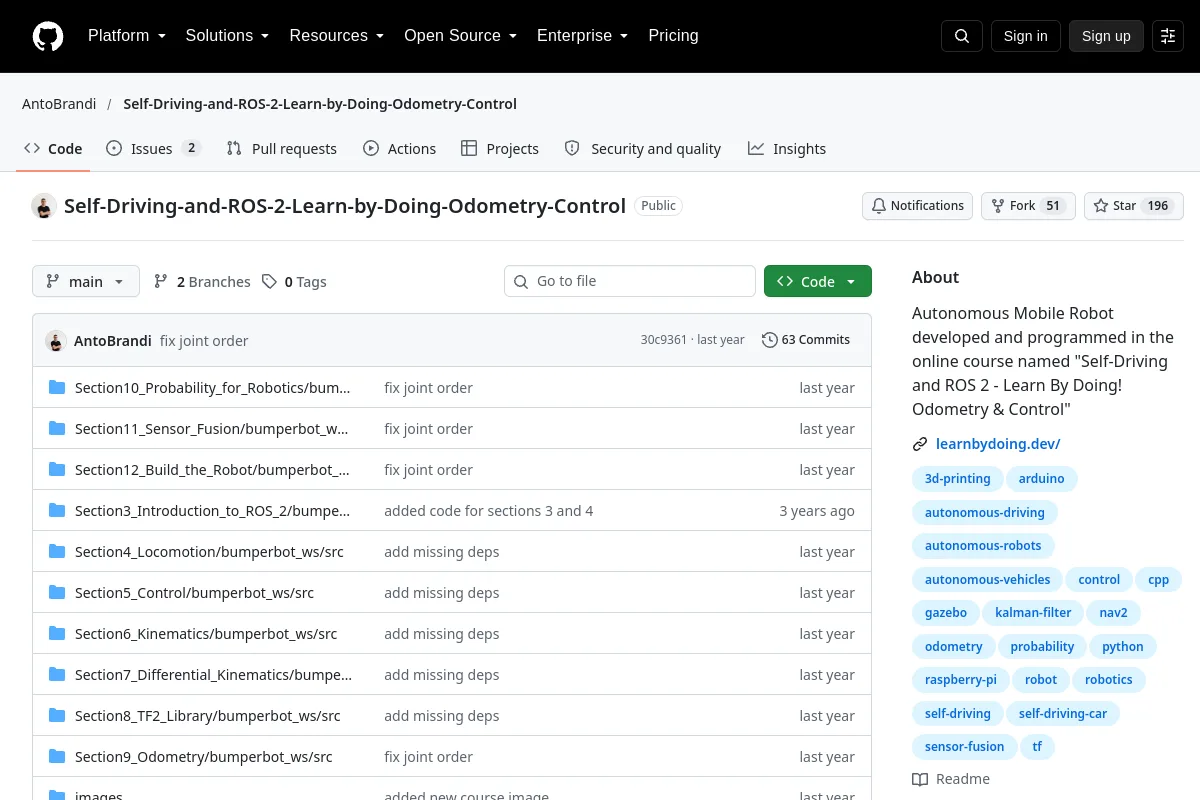
Self-Driving-and-ROS-2-Learn-by-Doing-Odometry-Control · AntoBrandi
Autonomiczny robot mobilny opracowany i zaprogramowany w ramach kursu internetowego pt. „Samodzielna jazda i ROS 2 – nauka przez działanie! Odometria i kontrola”
Przegląd
Autonomiczny robot mobilny opracowany i zaprogramowany w ramach kursu internetowego pt. „Samodzielna jazda i ROS 2 – nauka przez działanie! Odometria i kontrola”
Skorzystaj ze źródła, aby poznać koncepcje, przykłady i odniesienia dotyczące robotyki. Materiał źródłowy może mieć charakter historyczny; sprawdź odpowiednią wersję i kontekst.
Informacje o projekcie
- Konserwator
- AntoBrandi
- Język podstawowy
- Python
- Licencja na kod repozytorium
- Apache-2.0
- Licencja na wagę modelu
- Nie nagrano
- Licencja na zbiór danych
- Nie nagrano
- Licencja na projektowanie sprzętu
- Nie nagrano
- Konserwacja
- Nie zarchiwizowane w ostatnio zarejestrowanych metadanych
- Ostatnio zaobserwowane wypchnięcie repozytorium
- 2025-09-30
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Sekcje dokumentacji
- Self-Driving and ROS 2 - Learn by Doing! Odometry & Control
- Table of Contents
- About the Course
- Other Courses
- Self Driving and ROS 2 - Learn by Doing! Plan & Navigation
- Self Driving and ROS 2 - Learn by Doing! Map & Localization
Przeglądaj kategorie tego zasobu
Przeglądaj powiązane kolekcje
Przeglądaj Badania i nauka →Więcej w Badania i nauka
Repozytorium
