 Repositorio
Investigación y aprendizaje / Código abierto
Self-Driving-and-ROS-2-Learn-by-Doing-Plan-Navigation · AntoBrandi
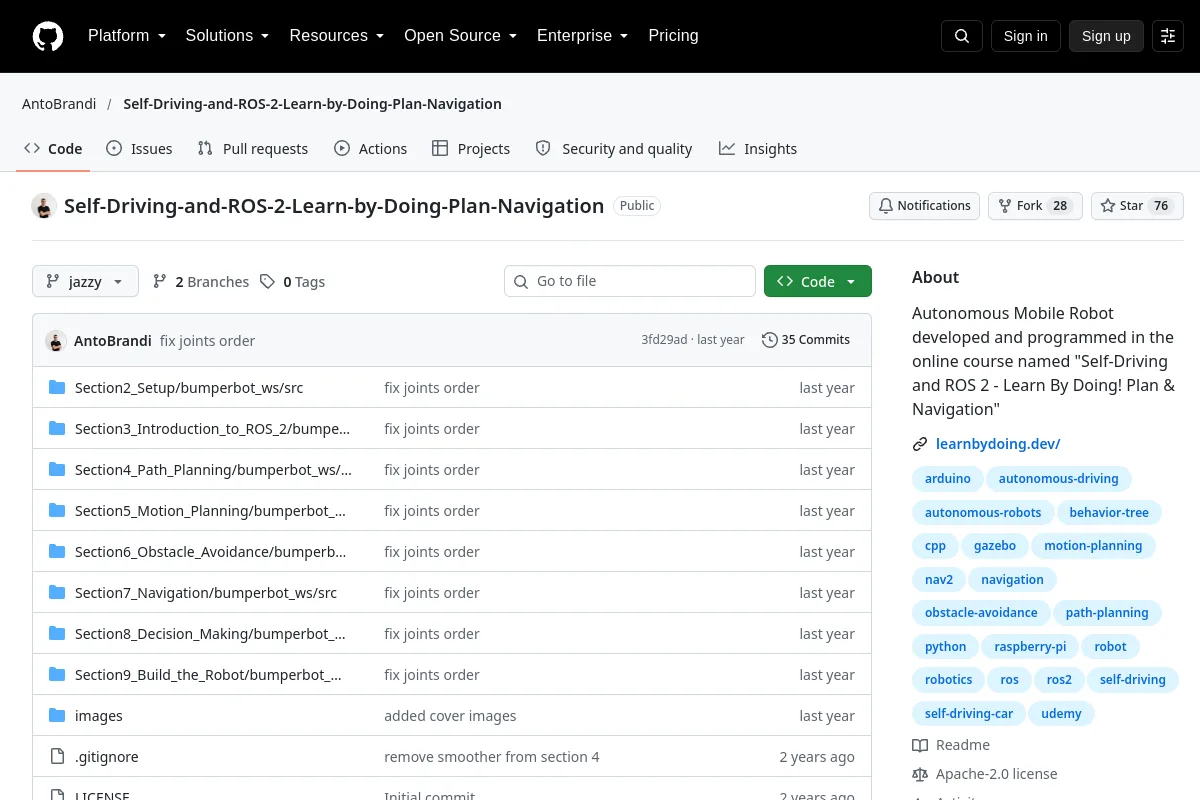
Robot móvil autónomo desarrollado y programado en el curso en línea denominado "Autoconducción y ROS 2 - ¡Aprenda haciendo! Planificación y navegación"
Descripción general
Robot móvil autónomo desarrollado y programado en el curso en línea denominado "Autoconducción y ROS 2 - ¡Aprenda haciendo! Planificación y navegación"
Utilice la fuente para explorar conceptos, ejemplos y referencias de robótica. El material fuente puede ser histórico; verifique la versión y el contexto aplicables.
Información del proyecto
- mantenedor
- AntoBrandi
- idioma principal
- C++
- Licencia de código de repositorio
- Apache-2.0
- Licencia de peso modelo
- No registrado
- Licencia de conjunto de datos
- No registrado
- Licencia de diseño de hardware
- No registrado
- Mantenimiento
- No archivado en los últimos metadatos registrados
- Último envío de repositorio observado
- 2025-09-30
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Secciones de documentación
- Self-Driving and ROS 2 - Learn by Doing! Plan & Navigation
- Table of Contents
- About the Course
- Other Courses
- Self Driving and ROS 2 - Learn by Doing! Map & Localization
- Self Driving and ROS 2 - Learn by Doing! Odometry & Control
Explore las categorías de este recurso
Explora colecciones relacionadas
Navegar Investigación y aprendizaje →Más en Investigación y aprendizaje
Repositorio
