 Bewaarplaats
Onderzoek en leren / Open-source
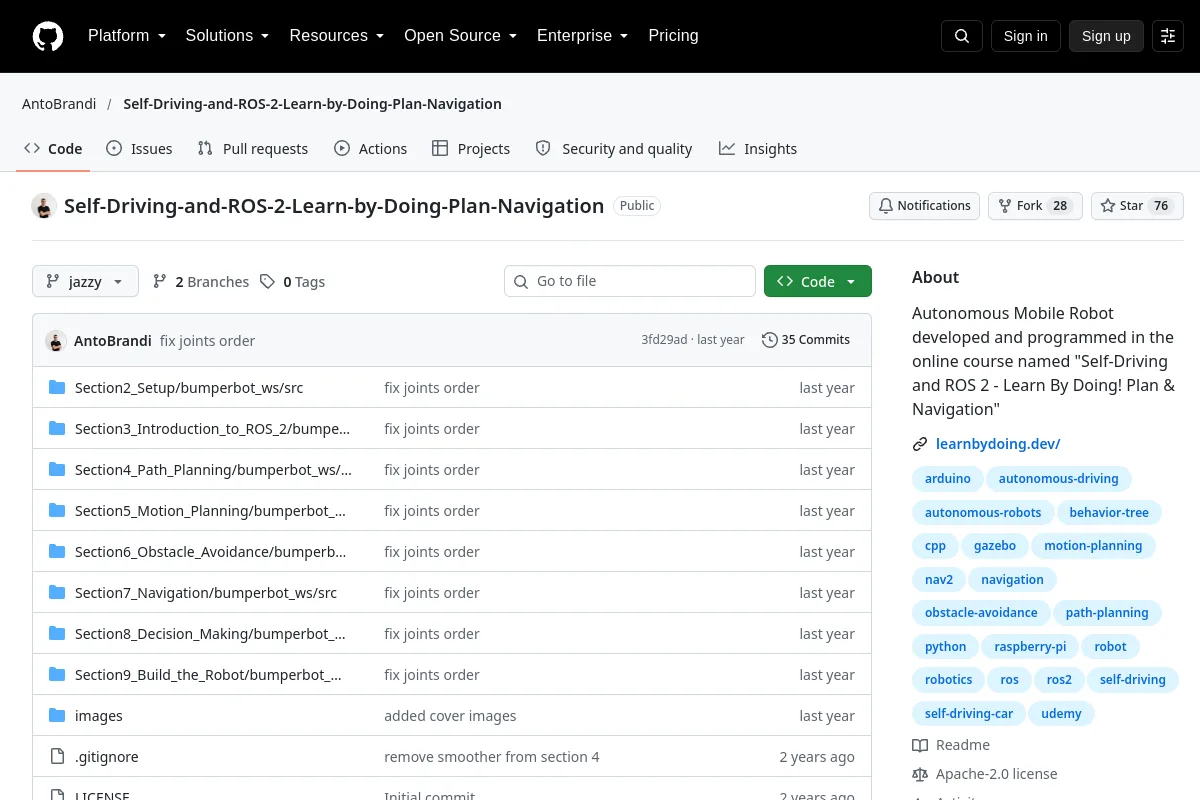
Self-Driving-and-ROS-2-Learn-by-Doing-Plan-Navigation · AntoBrandi
Autonome mobiele robot ontwikkeld en geprogrammeerd in de online cursus genaamd "Zelfrijdend en ROS 2 - Leren door te doen! Plannen en navigeren"
Overzicht
Autonome mobiele robot ontwikkeld en geprogrammeerd in de online cursus genaamd "Zelfrijdend en ROS 2 - Leren door te doen! Plannen en navigeren"
Gebruik de bron om robotica-concepten, voorbeelden en referenties te verkennen. Bronmateriaal kan historisch zijn; controleer de toepasselijke versie en context.
Projectinformatie
- Onderhouder
- AntoBrandi
- Primaire taal
- C++
- Licentie voor repositorycode
- Apache-2.0
- Modelgewicht licentie
- Niet opgenomen
- Dataset-licentie
- Niet opgenomen
- Hardware-ontwerplicentie
- Niet opgenomen
- Onderhoud
- Niet gearchiveerd in de laatst opgenomen metadata
- Laatst waargenomen opslagplaatspush
- 2025-09-30
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Documentatie secties
- Self-Driving and ROS 2 - Learn by Doing! Plan & Navigation
- Table of Contents
- About the Course
- Other Courses
- Self Driving and ROS 2 - Learn by Doing! Map & Localization
- Self Driving and ROS 2 - Learn by Doing! Odometry & Control
Blader door de categorieën van deze bron
Ontdek gerelateerde collecties
Blader Onderzoek en leren →Meer binnen Onderzoek en leren
Bewaarplaats
