 Repositorio
 Investigación
Robotics Toolbox for Python
Herramientas y ejemplos de Python para educación en robótica y exploración de algoritmos.
Cursos y documentación
Investigación y aprendizaje / Código abierto
Ejemplos de Python y C++ para el desarrollo de brazos robóticos ROS, MoveIt y agarre visual.
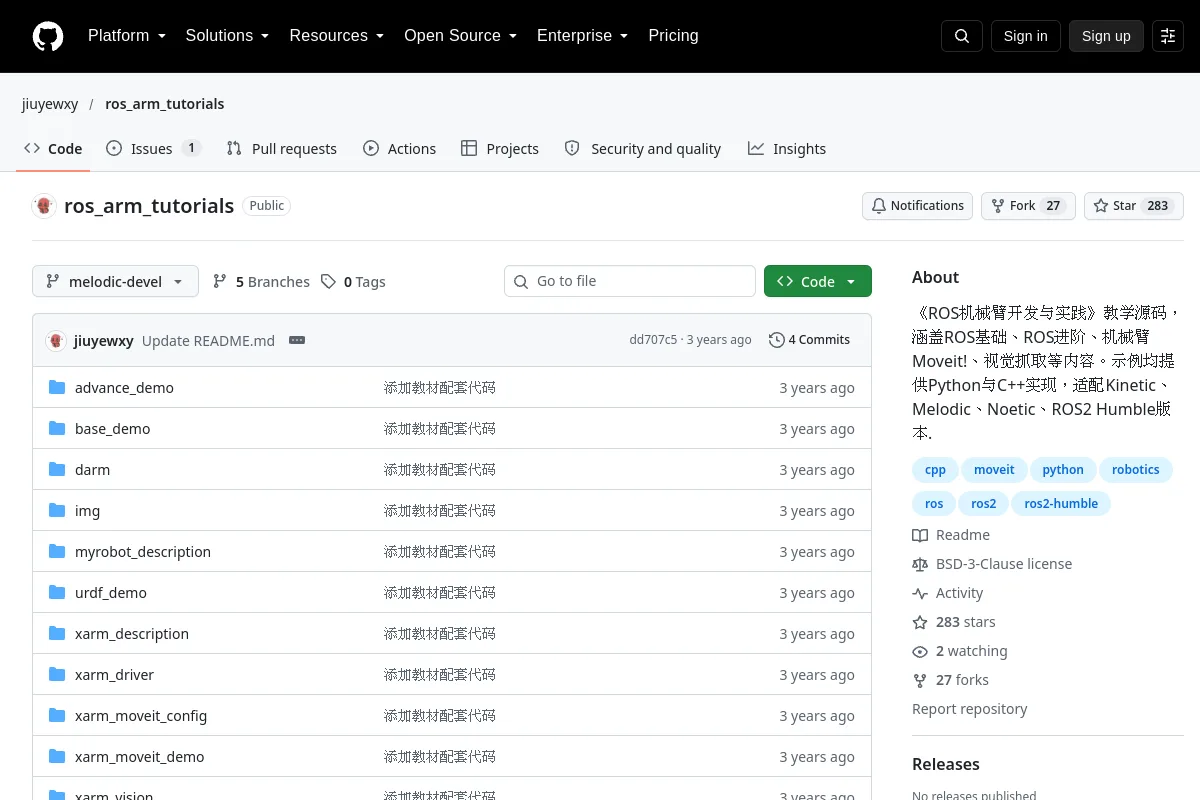
Ejemplos de Python y C++ para el desarrollo de brazos robóticos ROS, MoveIt y agarre visual.
Propósito del editor: 《ROS机械臂开发与实践》教学源码,涵盖ROS基础、ROS进阶、机械臂Moveit!、视觉抓取等内容。示例均提供Python与C++实现,适配Kinetic、Melodic、Noetic、ROS2 Humilde.
Utilice la fuente para explorar conceptos, ejemplos y referencias de robótica. El material fuente puede ser histórico; verifique la versión y el contexto aplicables.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Investigación
Herramientas y ejemplos de Python para educación en robótica y exploración de algoritmos.
Cursos y documentación Repositorio
 Código abierto
Un tutorial sobre cinemática diferencial del manipulador
Cursos y documentación Repositorio
 Repositorio
 Código abierto
La versión en inglés de 14 conferencias sobre SLAM visual.
Cursos y documentación Repositorio
 Investigación
zenoh-plugin-ros2dds proporciona un complemento y un puente Zenoh para la comunicación ROS 2 a través de DDS.
Estándares y colecciones de referencia Repositorio
 Investigación
Embodied AI Lab es un centro de investigación que cubre VLA, infraestructura de datos y evaluación de robótica.
Estándares y colecciones de referencia