 代码仓库
科研与学习 / 开源
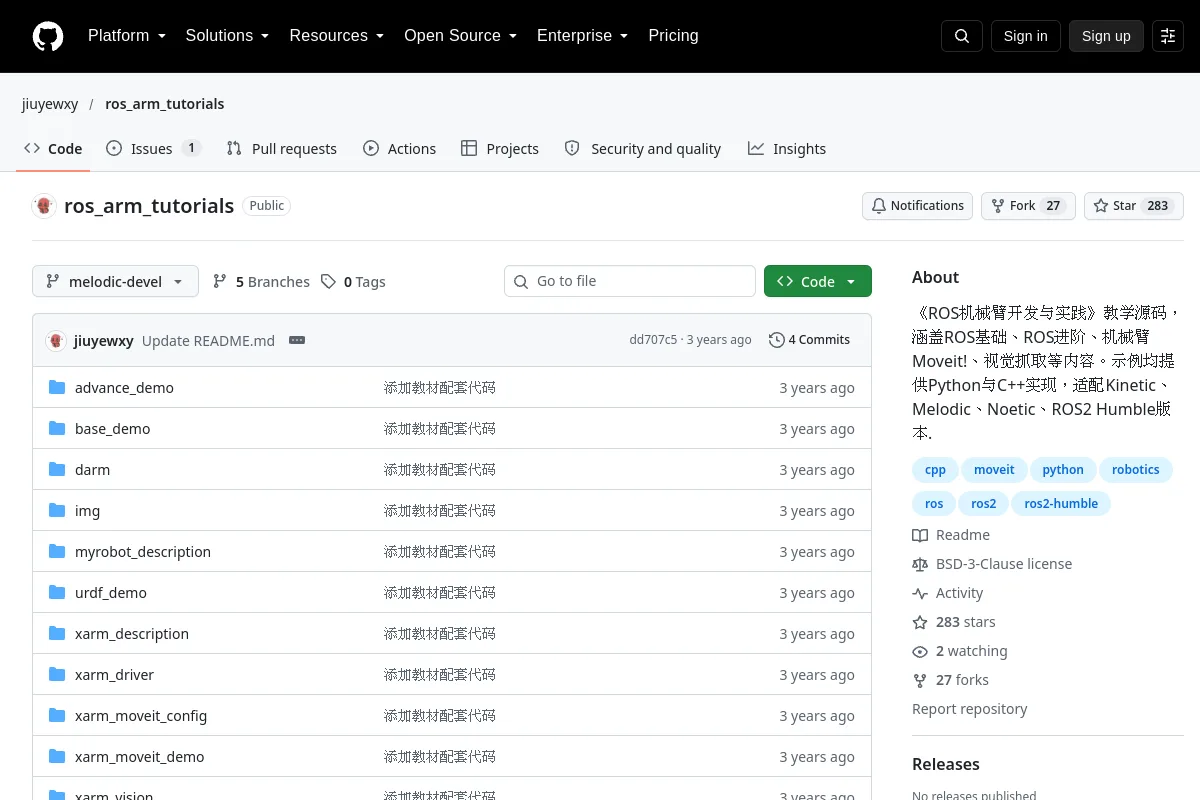
ros_arm_tutorials · jiuyewxy
用于ROS机器人手臂开发、MoveIt和视觉抓取的Python和C++示例。
概述
Python and C++ examples for ROS robot-arm development, MoveIt and visual grasping.<br><br>Publisher purpose:《ROS机械臂开发与实践》教学源码,涵盖ROS基础、ROS进阶、机械臂Moveit!、视觉抓取等内容。示例均提供Python与C++实现,适配Kinetic、Melodic、Noetic、ROS2 Humble版本.<br><br>Use the source to explore robotics concepts, examples and references. Source material may be historical; check the applicable version and context.
项目信息
- 维护者
- jiuyewxy
- 主要语言
- C++
- 存储库代码许可证
- BSD-3-Clause
- 模型重量许可证
- 未记录
- 数据集许可
- 未记录
- 硬件设计许可证
- 未记录
- 维护
- 未存档在最后记录的元数据中
- 最后观察到的存储库推送
- 2025-04-27
代码许可不会自动涵盖模型权重、数据集或硬件设计。未记录的许可证详细信息需要与发布者确认。
文档部分
- 《ROS机械臂开发与实践》教材源码
- 前言
- 功能包简介
- 代码下载与编译
- 部分教学示例展示
- 购买链接










