Förvar
alpamayo-recipes · NVlabs
Utvecklarhubb för NVIDIA Alpamayo, som innehåller färdiga recept för finjustering, förstärkningsinlärning efter träning, kvantisering och distribution.
RobotinlärningsramarTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Utvecklarhubb för NVIDIA Alpamayo, som innehåller färdiga recept för finjustering, förstärkningsinlärning efter träning, kvantisering och distribution.
Robotinlärningsramar
Förvar
Humanoid walking controller med olika baslinjemetoder
Rörelseplanering och kontroll
Förvar
Modellfri 6D-positionsspårning för tidigare osynliga föremål.
Perception & geometri
Förvar
Samling av tyngdpunktsstyrning för robotar med ben
Rörelseplanering och kontroll
Förvar
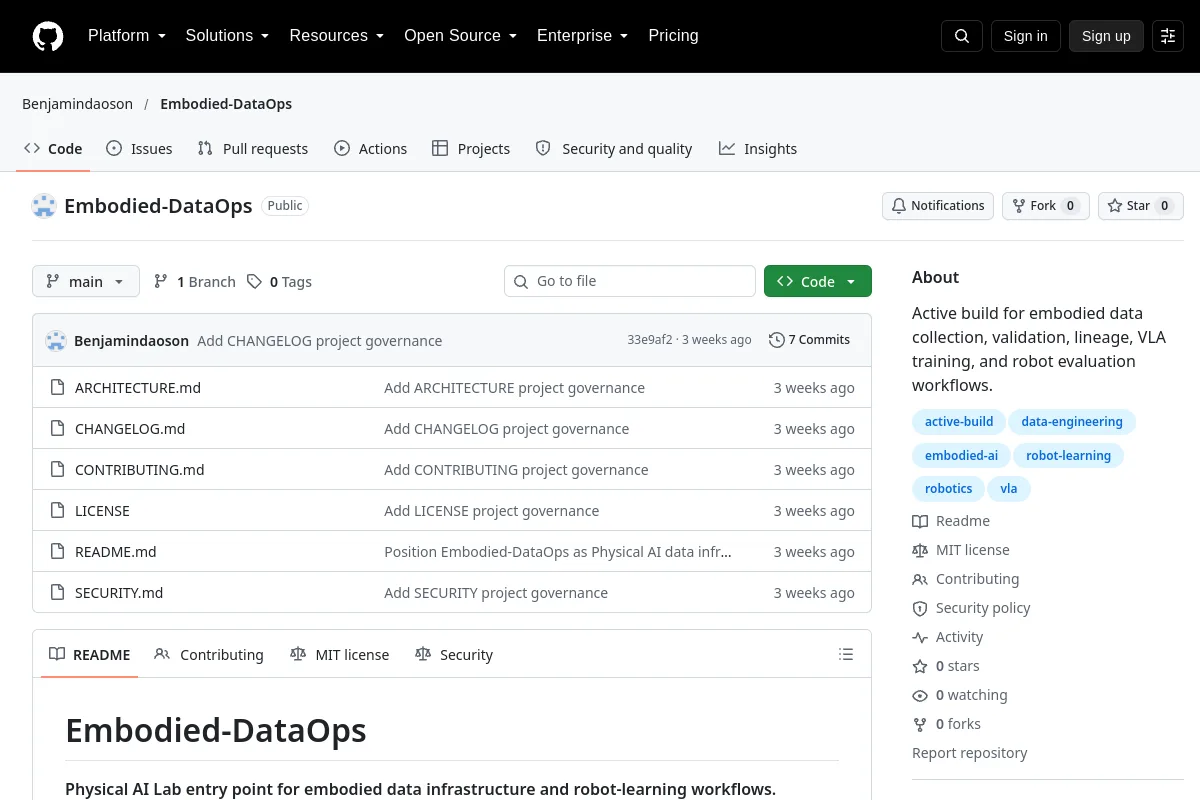
Embodied DataOps är en aktiv build för robotdatainsamling, validering och utbildningsarbetsflöden.
Visualisering & dataverktyg
Förvar
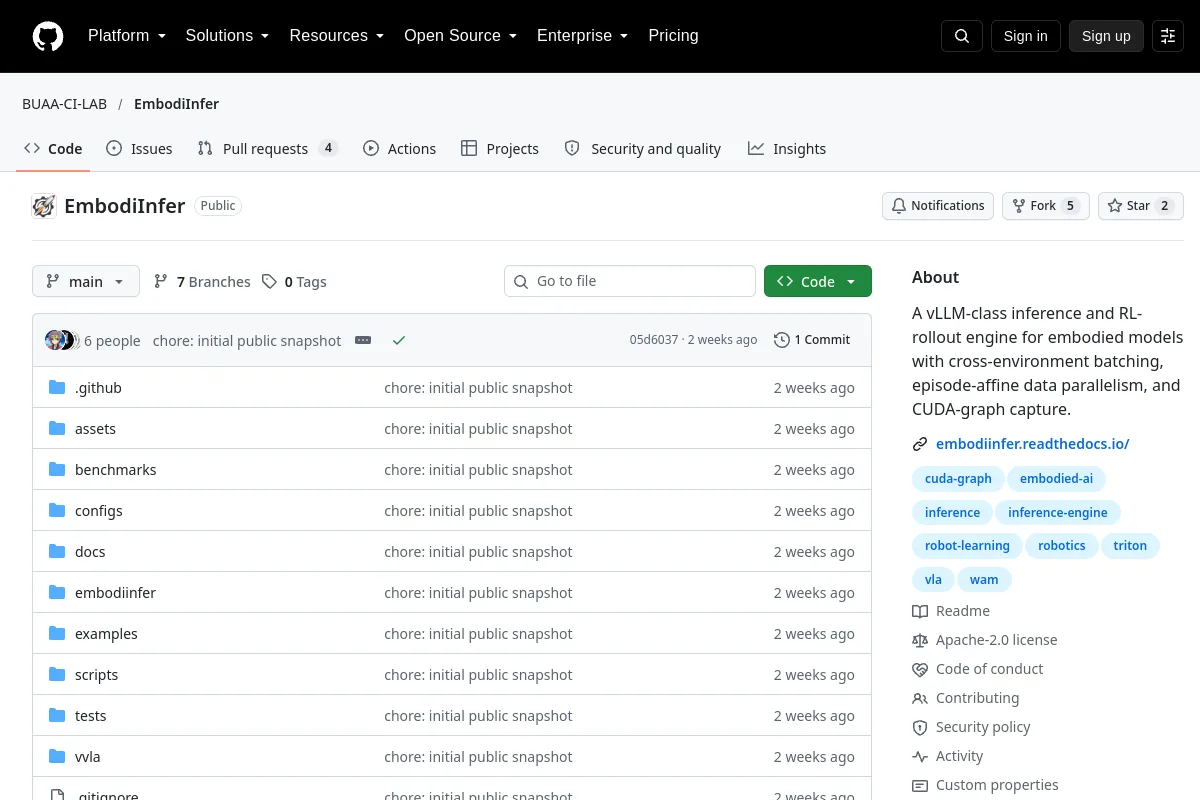
EmbodiInfer tillhandahåller inferens- och förstärkningsinlärningsinfrastruktur för förkroppsligade modeller.
Robotinlärningsramar
Förvar
EmbodiRun tillhandahåller en runtime som kopplar samman förkroppsligade modeller med beräkningsnoder och robotar eller simulatorer.
Robotinlärningsramar
Förvar
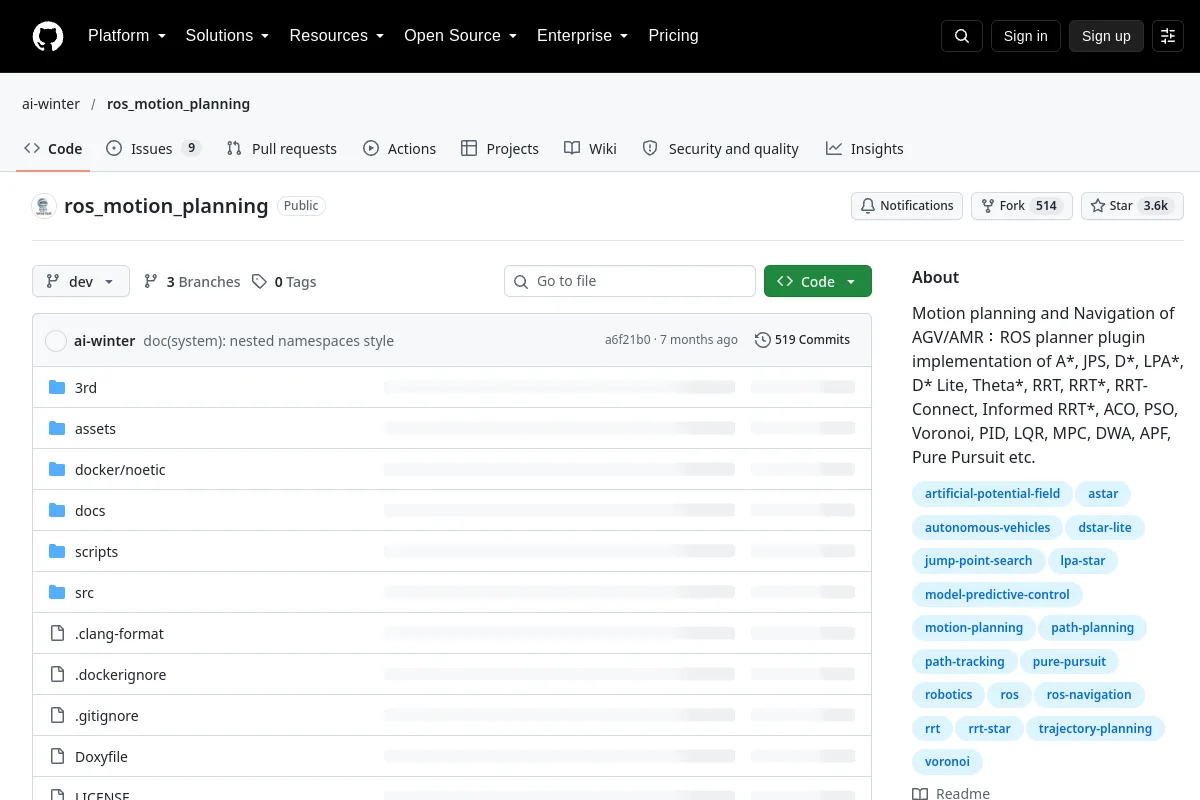
Python-exempel på rörelseplanering för AGV- och AMR-system.
Rörelseplanering och kontroll
Förvar
ROS rörelseplanering och navigering plugins för AGV och AMR system.
Navigation & SLAM
Förvar
SSL_SLAM2: Lättvikts 3D-lokalisering och mappning för Solid-State LiDAR (mappning och lokalisering separerad) ICRA 2021
Navigation & SLAM
Förvar
SSL_SLAM: Lätt 3D-lokalisering och mappning för Solid-State LiDAR IEEE RA-L 2021
Navigation & SLAM
Förvar
Konsensus- och formationssimuleringar av svärmrobotar.
Simulering & fysik
Förvar
En svärmrobotsimuleringsmiljö för ROS som ska användas med Gazebo
Simulering & fysik
Förvar
Robotinlärningsmiljöer byggda kring accelererad MuJoCo-simulering.
Simulering & fysik
Förvar
Faktor-grafoptimering för kartläggning och tillståndsuppskattning.
Navigation & SLAM
Förvar
Gränssnitt för att samla in-the-wild demonstrationer och lära robotmanipulation.
Robotinlärningsramar
Förvar

Förvar

En LiDAR-odometripipeline byggd kring punkt-molnregistrering.
Navigation & SLAM
Förvar
Involverar över 50 avancerade manipulationspolicyer
Visualisering & dataverktyg
Förvar
En JAX-baserad fysik- och inlärningsmiljö för kontrollforskning.
Simulering & fysik
Förvar
Kalibreringsverktyg för multikamera- och kameratröghetssystem.
Perception & geometri
Förvar
Förvar
Förvar
OpenManipulator med TurtleBot3-paket
RobotinlärningsramarVet du en resurs som hör hemma här?