具身智能与机器人资源导航
Discover robot simulation software, ROS 2 middleware, motion planning and Python robot learning tools.
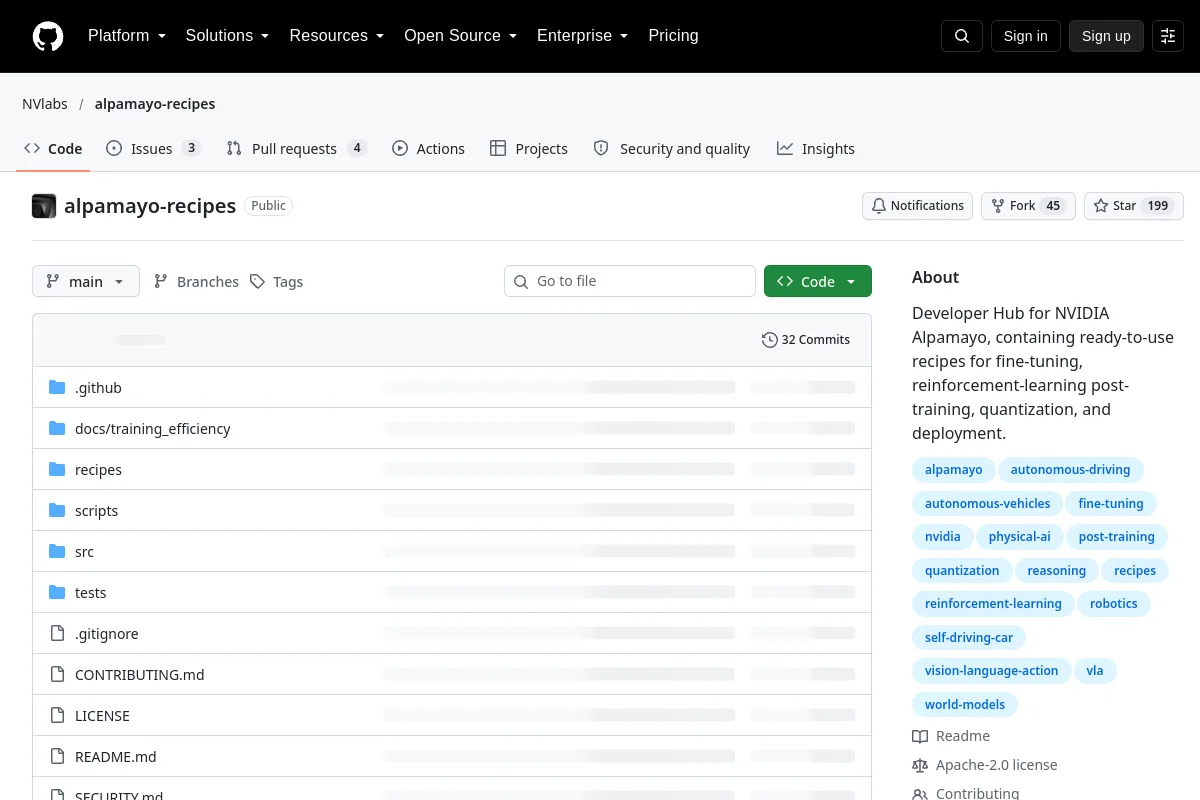
NVIDIA Alpamayo的开发者中心,包含用于微调、强化学习训练后、量化和部署的即用配方。
具有各种基线方法的人形行走控制器
针对先前未见过的物体的无模型6D姿态跟踪。
足式机器人质心控制集
Embodied DataOps是用于机器人数据收集、验证和训练工作流程的主动构建。
EmbodiInfer为具体模型提供推理和强化学习推出基础设施。
EmbodiRun提供将具体模型与计算节点和机器人或模拟器连接的运行时。
AGV和AMR系统的Python运动规划示例。
用于AGV和AMR系统的ROS运动规划和导航插件。
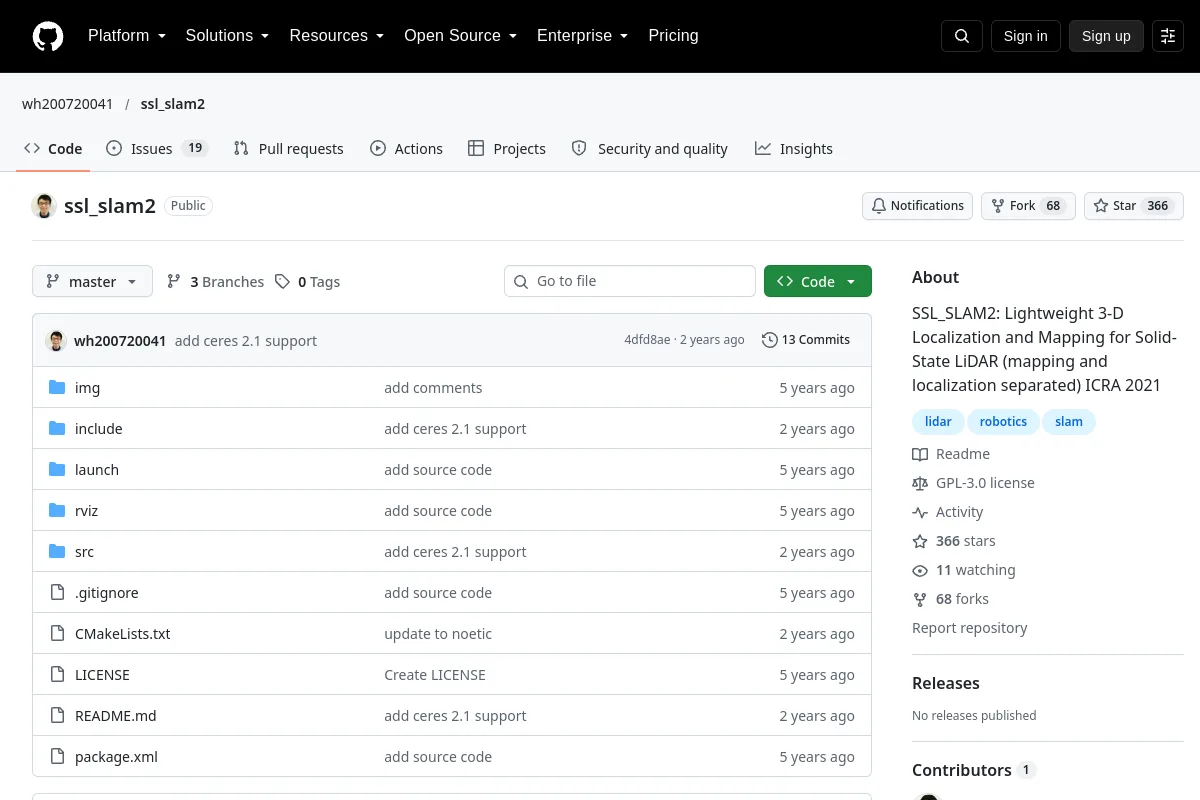
SSL_SLAM2:用于固态LiDAR的轻量级3D定位和建图(建图和定位分离)ICRA 2021
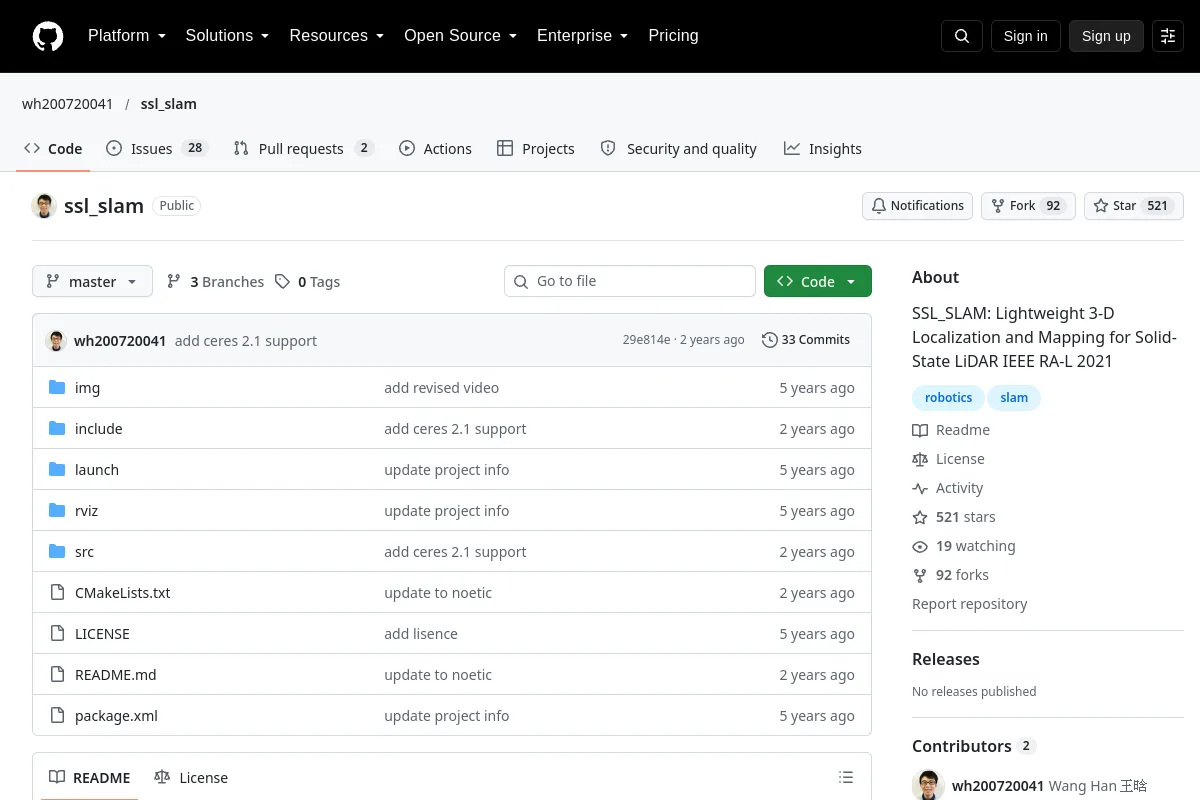
SSL_SLAM:固态LiDAR IEEE RA-L 2021的轻量级3D定位和建图
群体机器人的共识和编队模拟。
与Gazebo一起使用的用于ROS的群体机器人仿真环境
围绕加速 MuJoCo 模拟构建的机器人学习环境。
用于映射和状态估计的因子图优化。
用于收集野外演示和教授机器人操作的界面。
TurtleBot3的模拟
围绕点云配准构建的LiDAR里程计管道。
涉及50余条高级操控策略
用于控制研究的基于JAX的物理和学习环境。
用于多相机和相机惯性系统的校准工具。
NICE-SLAM:用于SLAM的神经隐式可扩展编码
使用 TurtleBot3 进行自动驾驶
带有TurtleBot3包的OpenManipulator
知道属于这里的资源吗?
 开源
 代码仓库