 代码仓库
软件工具 / 开源
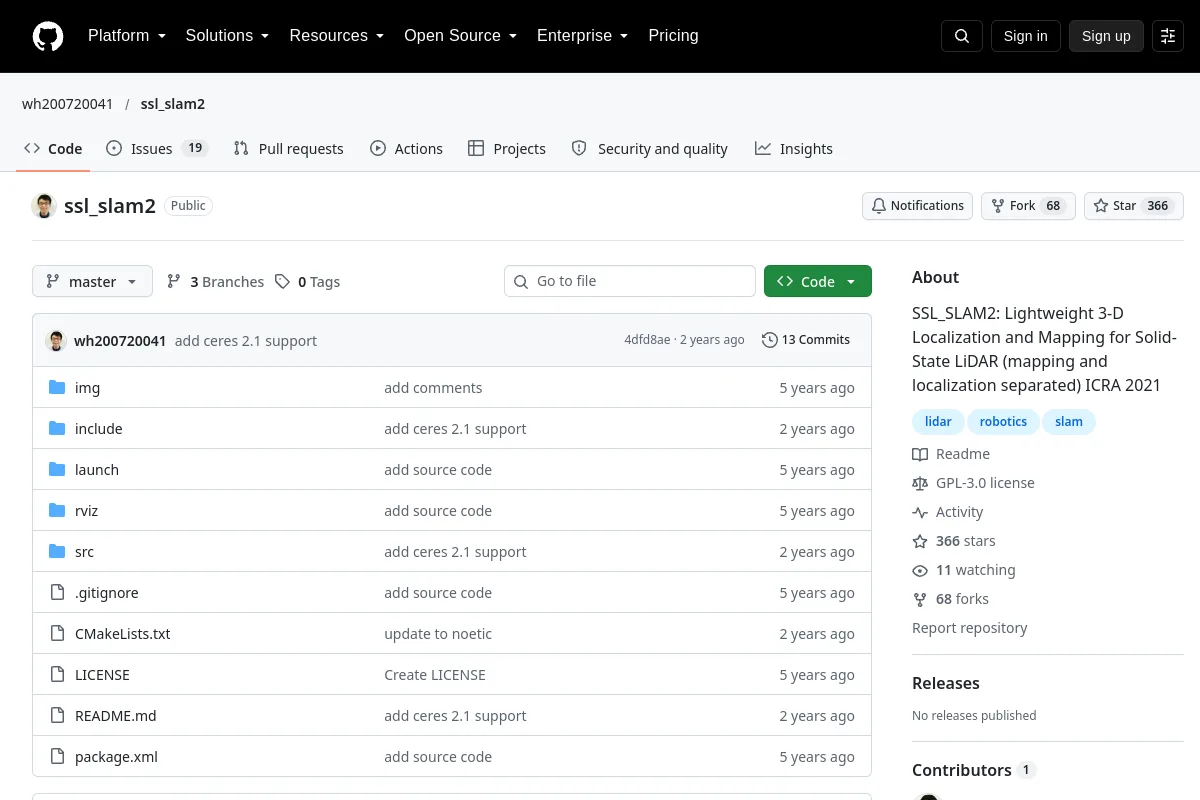
ssl_slam2 · wh200720041
SSL_SLAM2:用于固态LiDAR的轻量级3D定位和建图(建图和定位分离)ICRA 2021
概述
SSL_SLAM2:Lightweight 3-D Localization and Mapping for Solid-State LiDAR (mapping and localization separated) ICRA 2021<br><br>Publisher purpose:SSL_SLAM2:Lightweight 3-D Localization and Mapping for Solid-State LiDAR (mapping and localization separated) ICRA 2021<br><br>Inspect installation instructions, supported versions, examples and interfaces in the source. This directory does not claim the software has been installed or tested on your robot.
项目信息
- 维护者
- wh200720041
- 主要语言
- C++
- 存储库代码许可证
- GPL-3.0
- 模型重量许可证
- 未记录
- 数据集许可
- 未记录
- 硬件设计许可证
- 未记录
- 维护
- 未存档在最后记录的元数据中
- 最后观察到的存储库推送
- 2024-03-24
代码许可不会自动涵盖模型权重、数据集或硬件设计。未记录的许可证详细信息需要与发布者确认。
文档部分
- SSL_SLAM2
- Lightweight 3-D Localization and Mapping for Solid-State LiDAR (Intel Realsense L515 as an example)
- This repo is an extension work of [SSL_SLAM](https://github.com/wh200720041/SSL_SLAM). Similar to RTABMAP, SSL_SLAM2 separates the mapping module and localization module. Map saving and map optimization is enabled in the mapping unit. Map loading and localization is enabled in the localziation unit.
- 1. Solid-State Lidar Sensor Example
- 1.1 Scene reconstruction example
- 1.2 Localization with built map
浏览该资源的类别
探索相关集合
浏览 软件工具 →更多内容见 软件工具
代码仓库