Bewaarplaats
alpamayo-recipes · NVlabs
Developer Hub voor NVIDIA Alpamayo, met kant-en-klare recepten voor verfijning, versterkingsleren na de training, kwantisering en implementatie.
Kaders voor het leren van robotsDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Developer Hub voor NVIDIA Alpamayo, met kant-en-klare recepten voor verfijning, versterkingsleren na de training, kwantisering en implementatie.
Kaders voor het leren van robots
Bewaarplaats
Humanoïde loopcontroller met verschillende basislijnmethoden
Bewegingsplanning en -controle
Bewaarplaats
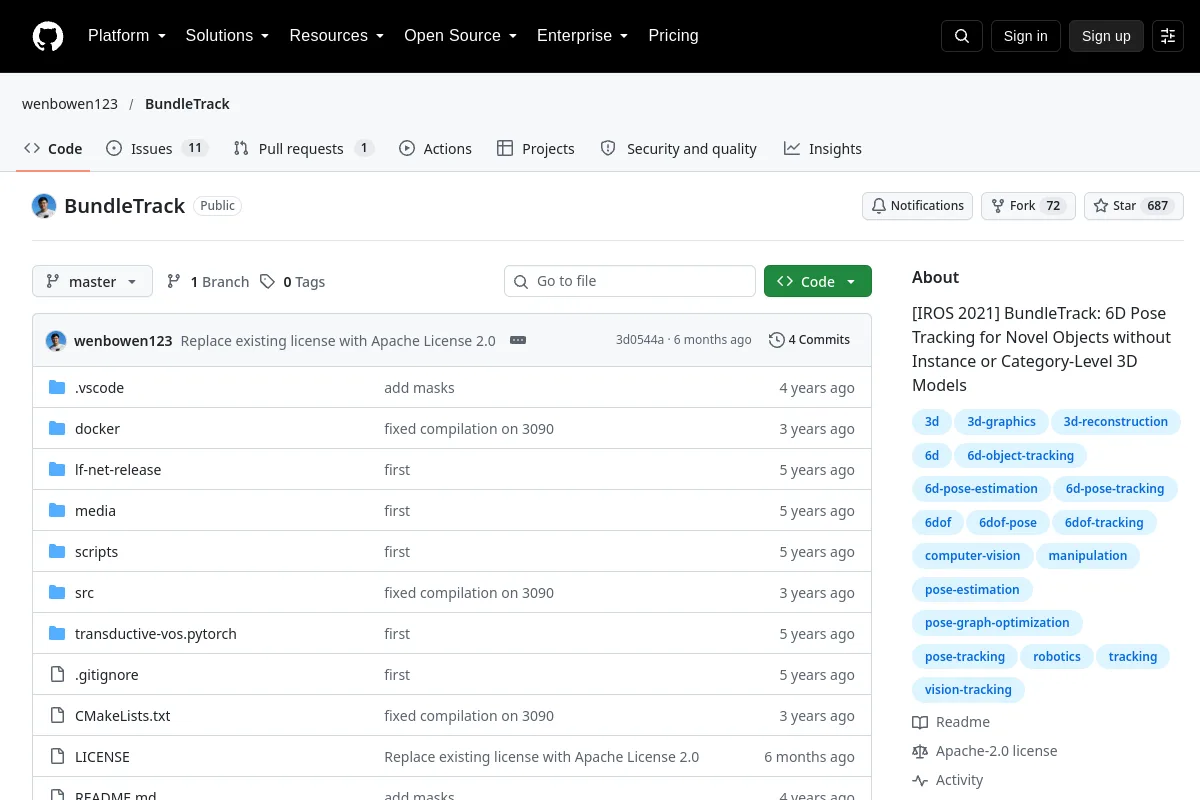
Modelvrije 6D-pose-tracking voor voorheen onzichtbare objecten.
Waarneming & geometrie
Bewaarplaats
Verzameling centroïdale besturing voor robots met poten
Bewegingsplanning en -controle
Bewaarplaats
Embody DataOps is een actieve build voor het verzamelen van robotgegevens, validatie en trainingsworkflows.
Visualisatie- en datatools
Bewaarplaats
EmbodiInfer biedt een infrastructuur voor het uitrollen van inferentie- en versterkingsleer voor belichaamde modellen.
Kaders voor het leren van robots
Bewaarplaats
EmodiRun biedt een runtime die belichaamde modellen verbindt met rekenknooppunten en robots of simulators.
Kaders voor het leren van robots
Bewaarplaats
Voorbeelden van bewegingsplanning in Python voor AGV- en AMR-systemen.
Bewegingsplanning en -controle
Bewaarplaats
ROS bewegingsplanning- en navigatieplug-ins voor AGV- en AMR-systemen.
Navigatie & SLAM
Bewaarplaats
SSL_SLAM2: lichtgewicht 3D-lokalisatie en mapping voor Solid-State LiDAR (mapping en lokalisatie gescheiden) ICRA 2021
Navigatie & SLAM
Bewaarplaats
SSL_SLAM: lichtgewicht 3D-lokalisatie en mapping voor Solid-State LiDAR IEEE RA-L 2021
Navigatie & SLAM
Bewaarplaats
Consensus- en formatiesimulaties van zwermrobots.
Simulatie en natuurkunde
Bewaarplaats
Een zwermrobotsimulatieomgeving voor ROS voor gebruik met Gazebo
Simulatie en natuurkunde
Bewaarplaats
Robotleeromgevingen gebouwd rond versnelde MuJoCo-simulatie.
Simulatie en natuurkunde
Bewaarplaats
Bewaarplaats
Interface voor het verzamelen van demonstraties in het wild en het aanleren van robotmanipulatie.
Kaders voor het leren van robots
Bewaarplaats
Simulaties voor TurtleBot3
Simulatie en natuurkunde
Bewaarplaats
Een LiDAR-odometriepijplijn opgebouwd rond puntenwolkregistratie.
Navigatie & SLAM
Bewaarplaats
Het omvat meer dan 50 geavanceerde manipulatiebeleidslijnen
Visualisatie- en datatools
Bewaarplaats
Een op JAX gebaseerde natuurkunde- en leeromgeving voor regelonderzoek.
Simulatie en natuurkunde
Bewaarplaats
Kalibratietools voor multicamera- en camera-traagheidssystemen.
Waarneming & geometrie
Bewaarplaats
NICE-SLAM: neurale impliciete schaalbare codering voor SLAM
Navigatie & SLAM
Bewaarplaats
Autonoom rijden met TurtleBot3
Kaders voor het leren van robots
Bewaarplaats

OpenManipulator met TurtleBot3-pakketten
Kaders voor het leren van robotsKent u een bron die hier thuishoort?