 Bewaarplaats
 Open-source
ros motion planning · ai-winter
ROS bewegingsplanning- en navigatieplug-ins voor AGV- en AMR-systemen.
Navigatie & SLAM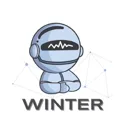
Software / Open-source
Voorbeelden van bewegingsplanning in Python voor AGV- en AMR-systemen.
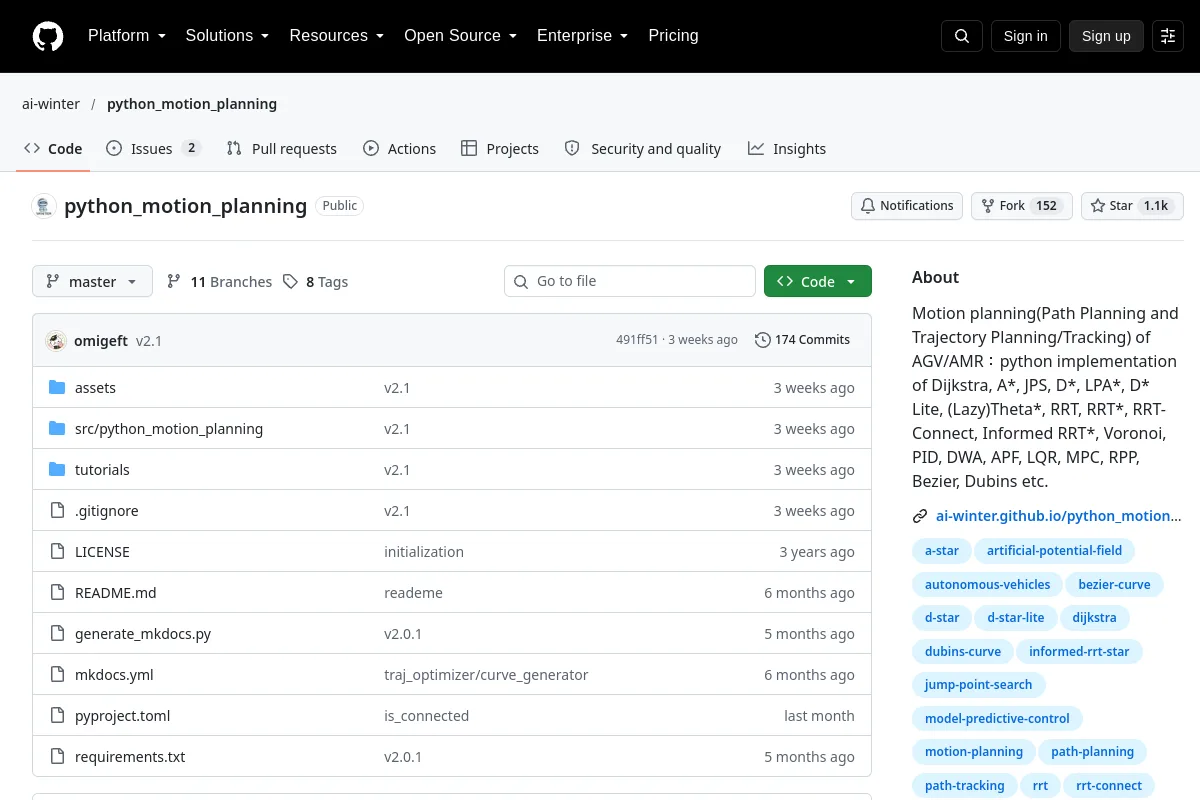
Voorbeelden van bewegingsplanning in Python voor AGV- en AMR-systemen.
Samenvatting van de uitgever: “Bewegingsplanning (padplanning en trajectplanning/tracking) van AGV/AMR: Python-implementatie van Dijkstra, A*, JPS, D*, LPA*, D* Lite, (Lazy)Theta*, RRT, RRT*, RRT-Connect, Informed RRT*, Voronoi,…”
Gebruik de repository om de implementatie, documentatie en ondersteunde workflows te inspecteren. Dit directoryrecord identificeert de onderhouder, de codelicentie en gerelateerde bronnen; er wordt niet beweerd dat het project op uw robot is geïnstalleerd of getest.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Open-source
ROS bewegingsplanning- en navigatieplug-ins voor AGV- en AMR-systemen.
Navigatie & SLAM