Förvar
pace-sim2real · leggedrobotics
PACE: Ett systematiskt tillvägagångssätt för sim-till-verklig överföring av benrobotar, identifiering av ställdon och leddynamik med standardledkodare.
RobotinlärningsramarTHE EMBODIED AI DIRECTORY

Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
PACE: Ett systematiskt tillvägagångssätt för sim-till-verklig överföring av benrobotar, identifiering av ställdon och leddynamik med standardledkodare.
Robotinlärningsramar

Förvar
Förvar
Officiell repo för "ETPNav: Evolving Topological Planning for Vision-Language Navigation in Continuous Environments"
Navigation & SLAM
Förvar
Simuleringsverktyg för interaktiv fysik och forskning om deformerbara system.
Simulering & fysik
Förvar
RLinf ActProbe lägger till sondbaserad tidig avslutning till inlärning av förstärkt policy.
Robotinlärningsramar
Förvar
Förvar
Ett plug-and-play-implementeringsramverk för robotar. Bara distribuera, bara göra.
Robotinlärningsramar
Förvar
En fysiksimuleringsmotor för robot- och fysiska AI-applikationer.
Simulering & fysik
Förvar
En samling GTSAM-faktorer och optimerare för punktmoln SLAM
Navigation & SLAM
Förvar
DiffBot är en autonom 2wd differentialdrivningsrobot som använder ROS Noetic på en Raspberry Pi 4 B. Med sin SLAMTEC Lidar och ROS Control-hårdvarugränssnittet kan den navigera i en...
Navigation & SLAM
Förvar
Point-SLAM: Dense Neural Point Cloud-baserad SLAM
Navigation & SLAM
Förvar
Det här förrådet innehåller en uppsättning verktyg som förenklar hanteringen av dockningsbehållare och (ROS)-bilder med transparent stöd för NVIDIA-drivrutiner.
Mellanvara och kommunikation
Förvar
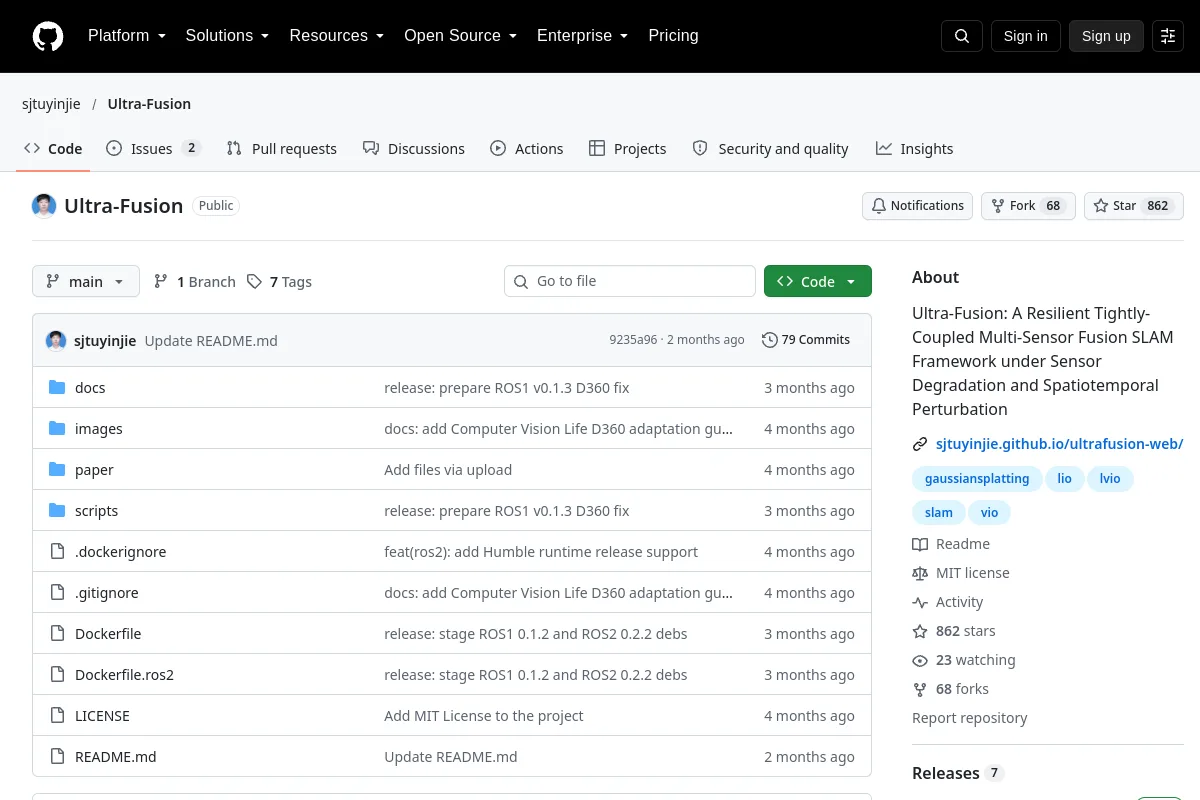
Ultra-Fusion: Ett fjädrande tätt kopplat Multi-Sensor Fusion SLAM-ramverk under sensordegradering och spatiotemporal störning
Navigation & SLAM
Förvar
LEO-forskningsimplementering för en generalistförkroppslig agent i 3D-miljöer.
Robotinlärningsramar
Förvar
Förvar
Demonstrationsförstärkt policygradientkod för skicklig manipulation.
Simulering & fysik
Förvar
Deep Reinforcement Learning för mobil robotnavigering i IR-SIM-simulering. Med DRL (SAC, TD3, PPO, DDPG) neurala nätverk lär sig en robot att navigera till en slumpmässig målpunkt i en simulerad...
Navigation & SLAM
Förvar
En förenklad URDF-beskrivning av ANYmal C fyrfotad.
Robotinlärningsramar
Webbplats
Autopilotprogram som stöder flyg-, mark- och marina fordon.
Flotta och autonomisystem
Förvar
Hushållens manipulationsmiljöer och resurser för robotinlärning.
Simulering & fysik
Förvar
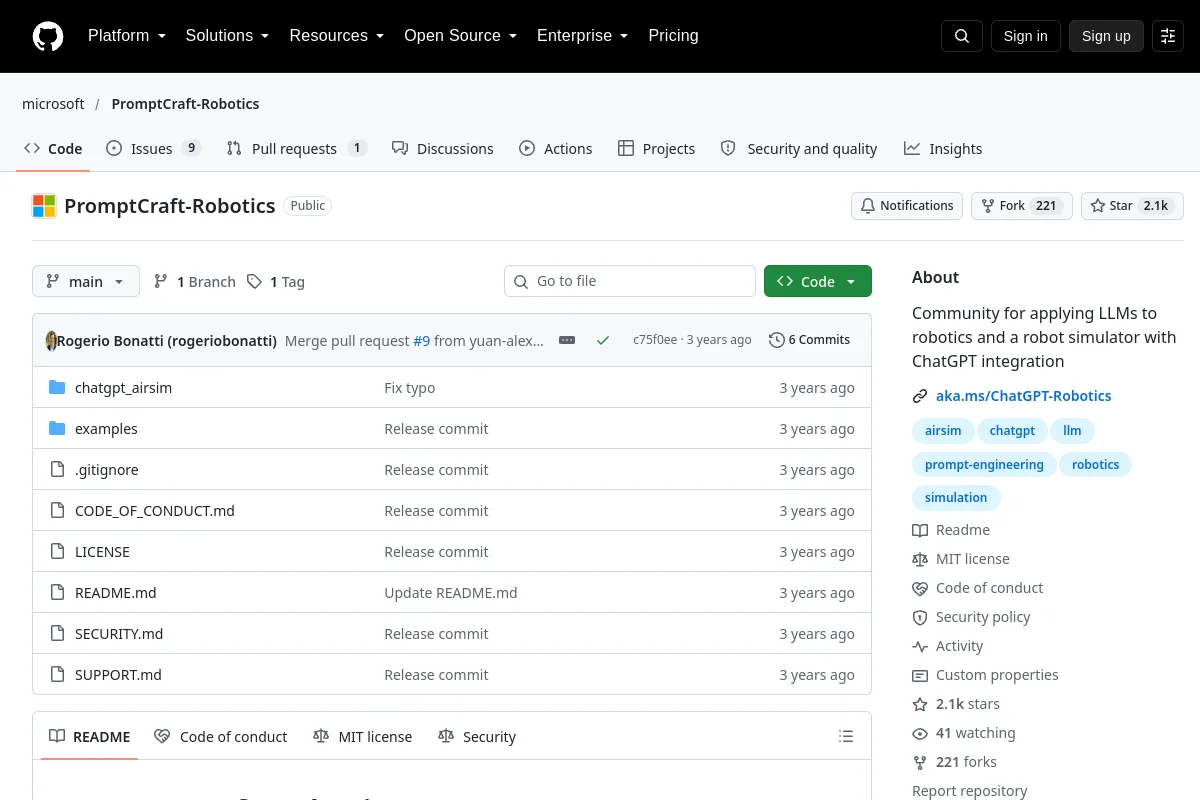
Community för att tillämpa LLM på robotik och en robotsimulator med ChatGPT-integration
Simulering & fysik
Förvar
ROS-verktyg för automatiserad hand-öga-kalibrering.
Perception & geometri
Förvar
RoboHive tillhandahåller ett ramverk och uppgiftssviter för robotinlärning.
Robotinlärningsramar
Förvar
C++-bibliotek för dynamikalgoritmer för stela kroppar.
Rörelseplanering och kontrollVet du en resurs som hör hemma här?