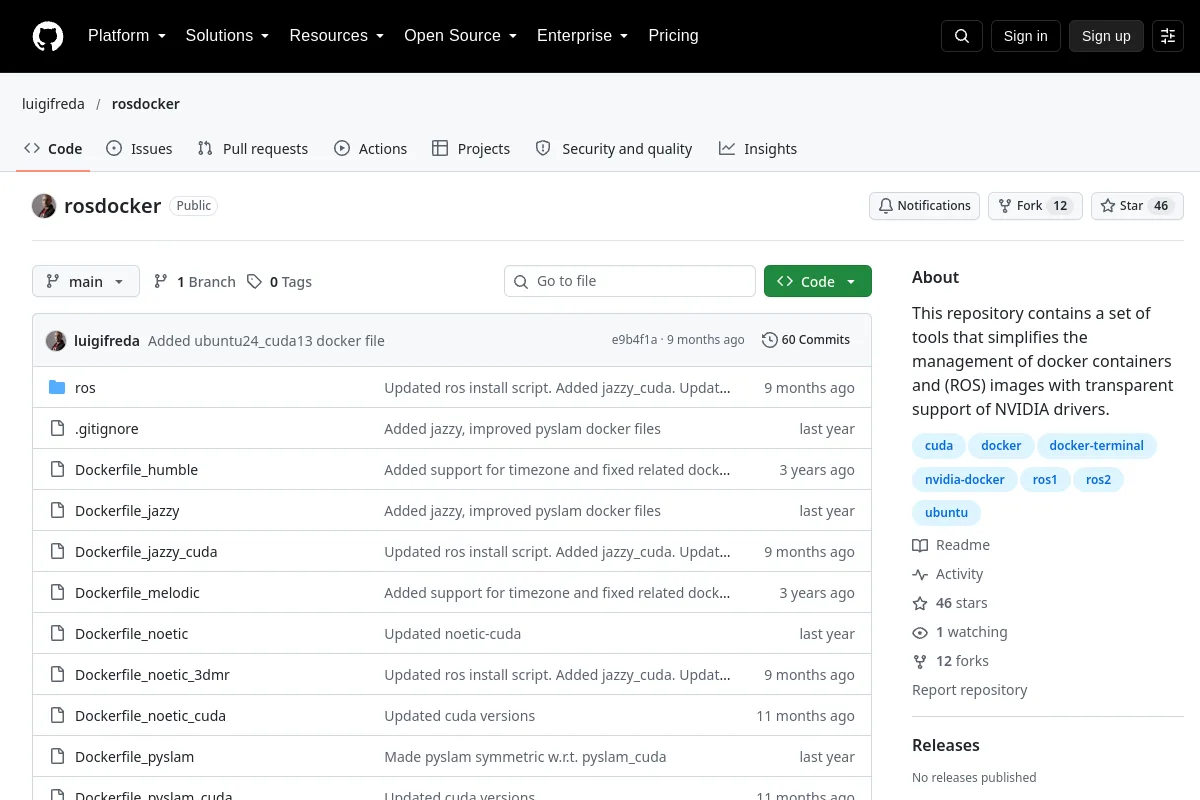
Det här förrådet innehåller en uppsättning verktyg som förenklar hanteringen av dockningsbehållare och (ROS)-bilder med transparent stöd för NVIDIA-drivrutiner.
Det här förrådet innehåller en uppsättning verktyg som förenklar hanteringen av dockningsbehållare och (ROS)-bilder med transparent stöd för NVIDIA-drivrutiner.
Inspektera installationsinstruktioner, versioner som stöds, exempel och gränssnitt i källan. Denna katalog hävdar inte att programvaran har installerats eller testats på din robot.
Projektinformation
Underhållare
luigifreda
Primärt språk
Shell
Förvarskodlicens
Ej specificerat
Modellviktslicens
Ej inspelat
Dataset licens
Ej inspelat
Hårdvarudesignlicens
Ej inspelat
Underhåll
Ej arkiverad i senast registrerade metadata
Senast observerade repository push
2026-01-26
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
pySLAM är en hybrid Python/C++ Visual SLAM-pipeline som stöder monokulära, stereo- och RGB-D-kameror. Det tillhandahåller en bred uppsättning moderna lokala och globala funktionsextraktorer, flera loop-stängning...
 Förvar
 Öppen källkod