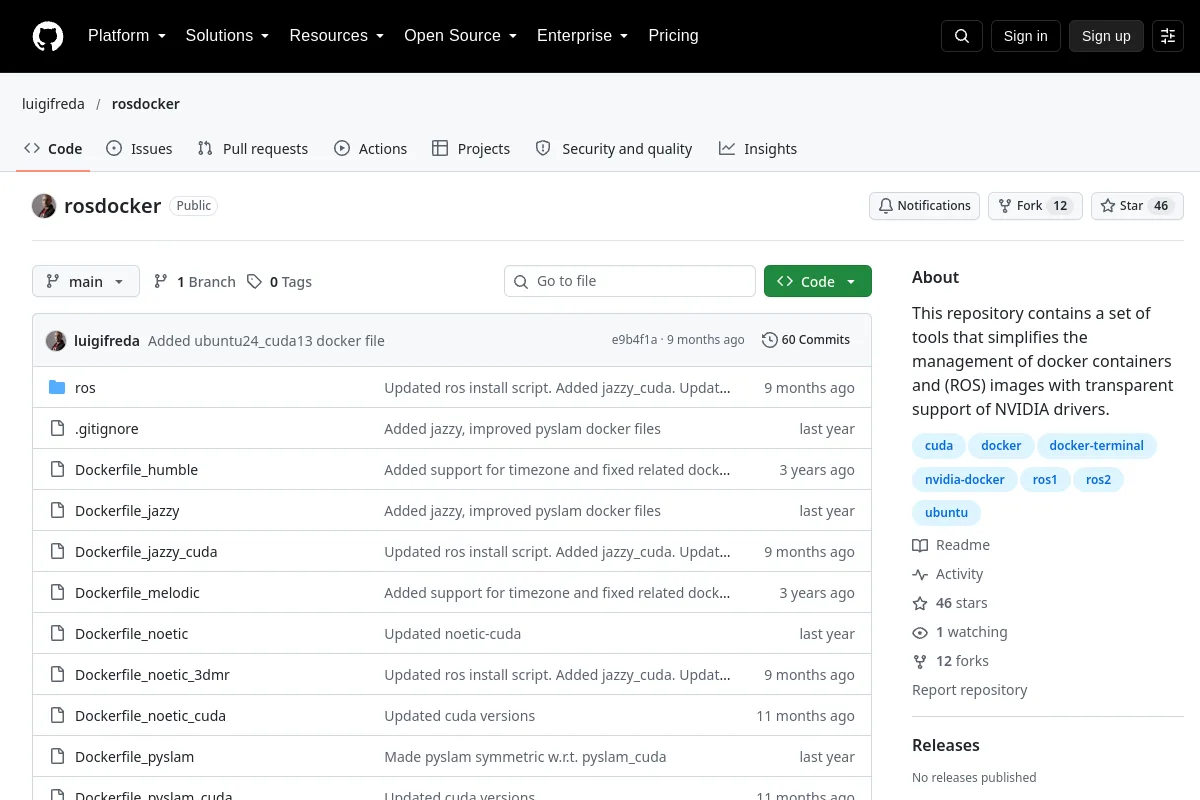
Questo repository contiene una serie di strumenti che semplifica la gestione dei contenitori docker e delle immagini (ROS) con supporto trasparente dei driver NVIDIA.
Screenshot della risorsa · catturato 2026-10-10 · visivamente rivisto
Panoramica
Questo repository contiene una serie di strumenti che semplifica la gestione dei contenitori docker e delle immagini (ROS) con supporto trasparente dei driver NVIDIA.
Esamina le istruzioni di installazione, le versioni supportate, gli esempi e le interfacce nel sorgente. Questa directory non afferma che il software sia stato installato o testato sul tuo robot.
Informazioni sul progetto
Manutentore
luigifreda
Lingua primaria
Shell
Licenza del codice del repository
Non specificato
Licenza in base al peso del modello
Non registrato
Licenza del set di dati
Non registrato
Licenza di progettazione hardware
Non registrato
Manutenzione
Non archiviato negli ultimi metadati registrati
Ultimo push del repository osservato
2026-01-26
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
pySLAM è una pipeline ibrida Python/C++ Visual SLAM che supporta fotocamere monoculari, stereo e RGB-D. Fornisce un'ampia gamma di moderni estrattori di funzionalità locali e globali, chiusure multiple di loop...
 Deposito
 Fonte aperta