 Repositório
 Pesquisa
benchmarks · robotperf
Conjunto de benchmarking para avaliar 🤖 desempenho da computação robótica. Fornecedor neutro. ⚪Abordagens de caixa cinza e ⚫Caixa preta.
Avaliação de políticasO DIRETÓRIO DE IA INCORPORADO
Explore tarefas e conjuntos de avaliação para manipulação, navegação e controle.
Repositório
Pesquisa
Conjunto de benchmarking para avaliar 🤖 desempenho da computação robótica. Fornecedor neutro. ⚪Abordagens de caixa cinza e ⚫Caixa preta.
Avaliação de políticas Repositório
 Pesquisa
MapEval: Rumo a uma estrutura de avaliação de mapas SLAM unificada, robusta e eficiente.
Navegação e interação incorporada Repositório
 Pesquisa
Conjuntos de dados abertos para treinamento e benchmarking de sistemas robóticos e de IA na agricultura e em ambientes off-road
Navegação e interação incorporada Repositório
 Pesquisa
O Evolution Gym avalia a otimização conjunta do design e controle de robôs flexíveis.
Locomoção e controle de todo o corpo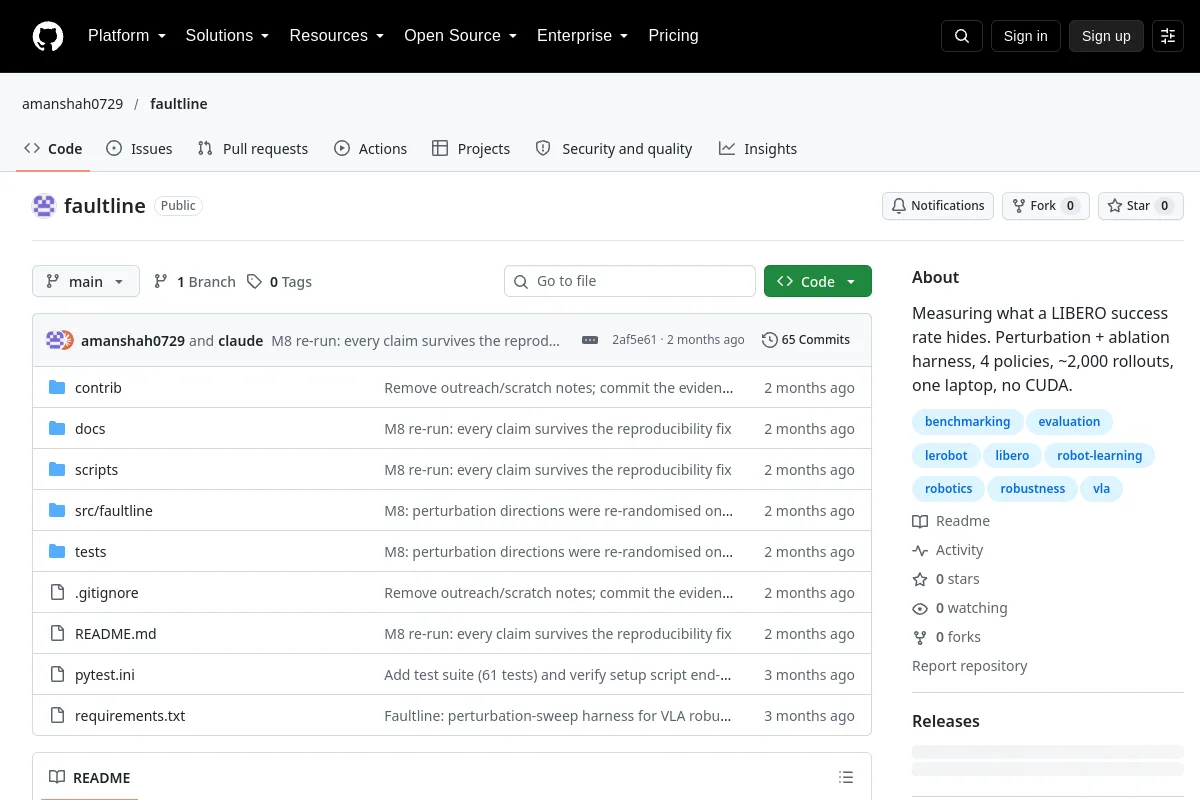 Repositório
 Pesquisa
Faultline estuda a robustez da política LIBERO usando fluxos de trabalho de perturbação e ablação.
Avaliação de políticas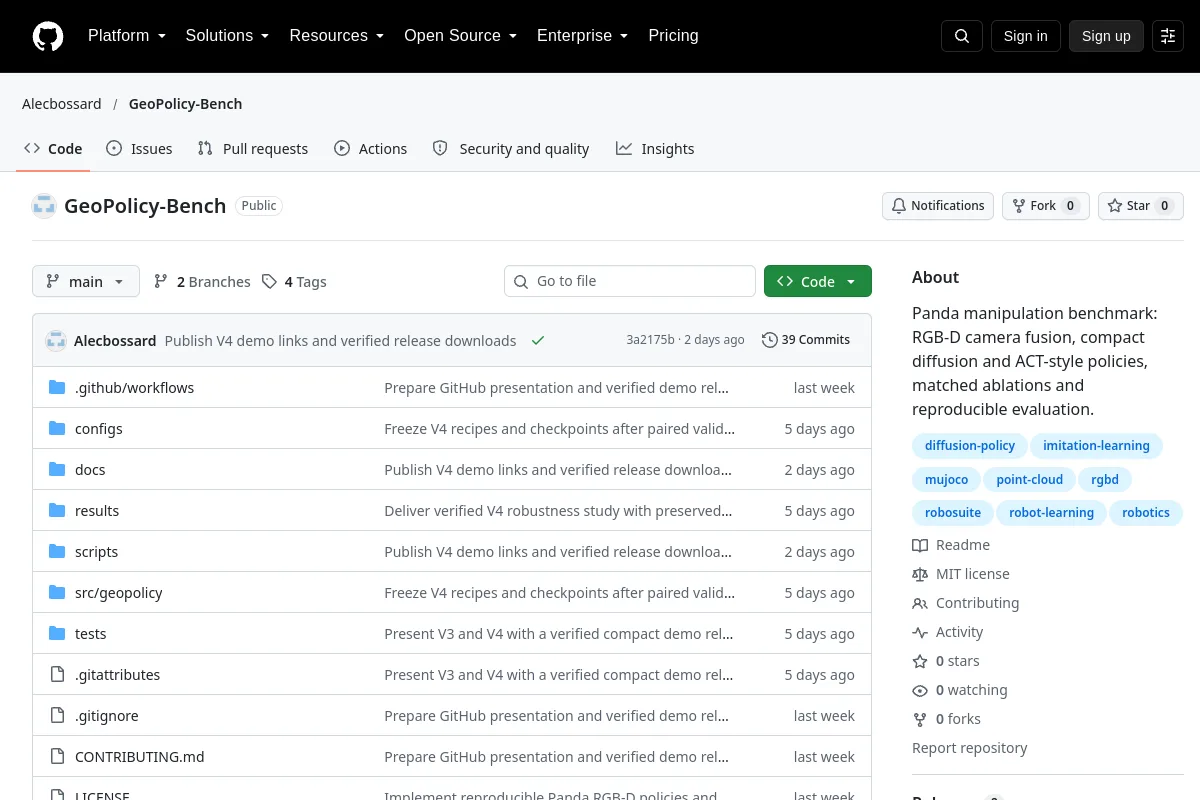 Repositório
 Pesquisa
GeoPolicy-Bench compara percepções e designs de políticas em tarefas de manipulação do Panda.
Manipulação Repositório
 Pesquisa
Um ambiente de simulação e referência para transferências de objetos de humano para robô
Manipulação Repositório
 Pesquisa
Avaliações de código aberto para IA física. Execute qualquer LLM/VLA em qualquer braço/humanóide em relação a qualquer benchmark real/sim.
Locomoção e controle de todo o corpo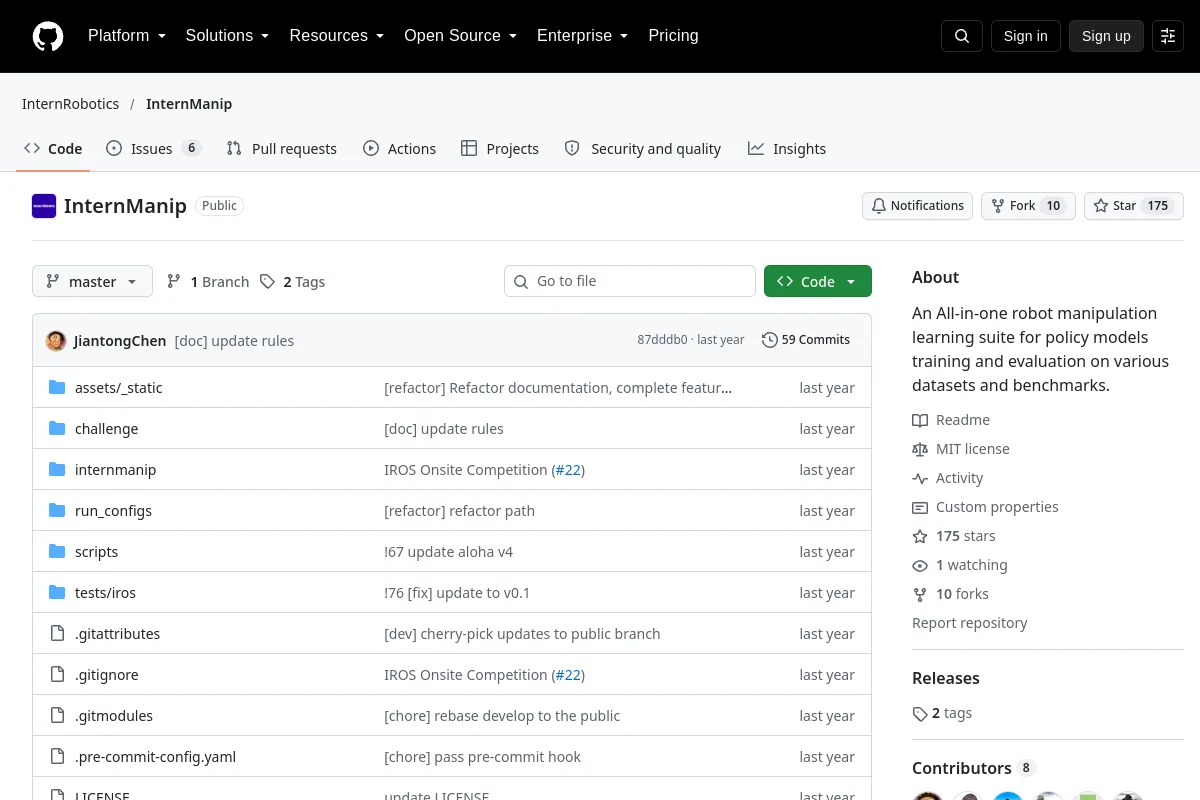 Repositório
 Pesquisa
Um conjunto completo de aprendizado de manipulação de robôs para treinamento e avaliação de modelos de políticas em vários conjuntos de dados e benchmarks.
Manipulação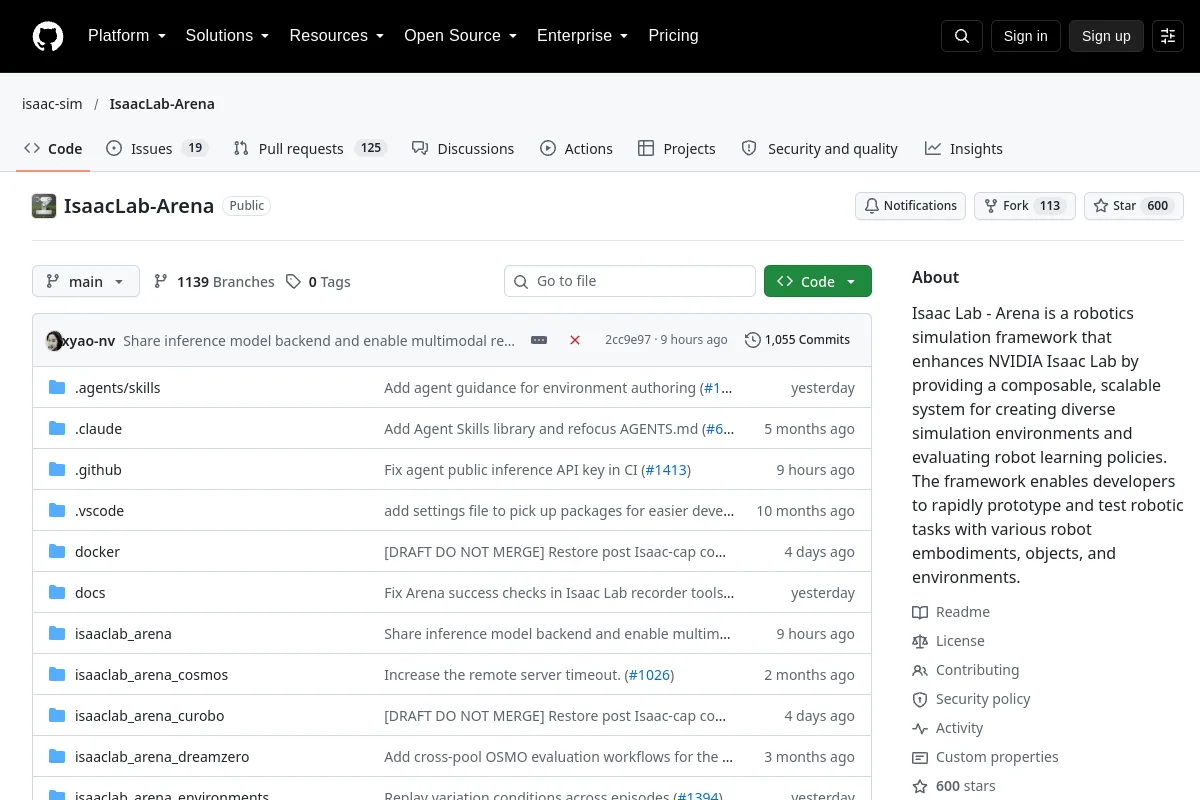 Repositório
 Pesquisa
Isaac Lab - Arena é uma estrutura de simulação robótica que aprimora o NVIDIA Isaac Lab, fornecendo um sistema combinável e escalável para criar diversos ambientes de simulação e avaliar robôs…
Avaliação de políticas Repositório
 Pesquisa
LIBERO Camera Ablation estuda como as mudanças na entrada da câmera afetam o comportamento da política do robô.
Avaliação de políticas Repositório
 Pesquisa
Gere e compare conjuntos de dados para problemas de manipulação de robôs
Manipulação Repositório
 Pesquisa
OceanGym: um ambiente de referência para agentes incorporados subaquáticos
Avaliação de políticas Repositório
 Pesquisa
Simulador robótico de código aberto para agentes de codificação: controle HTTP/JSON + MCP, física Newton, renderização wgpu, ROS 2 e benchmarks reproduzíveis.
Avaliação de políticas Repositório
 Pesquisa
ParcelStow avalia a robustez da política de robô aprendida por imitação sob variação de tempo de execução em Isaac Lab.
Avaliação de políticas Repositório
 Pesquisa
O Retorno de Pré-Execução estuda a robustez do estado inicial do robô em torno de políticas VLA congeladas.
Avaliação de políticas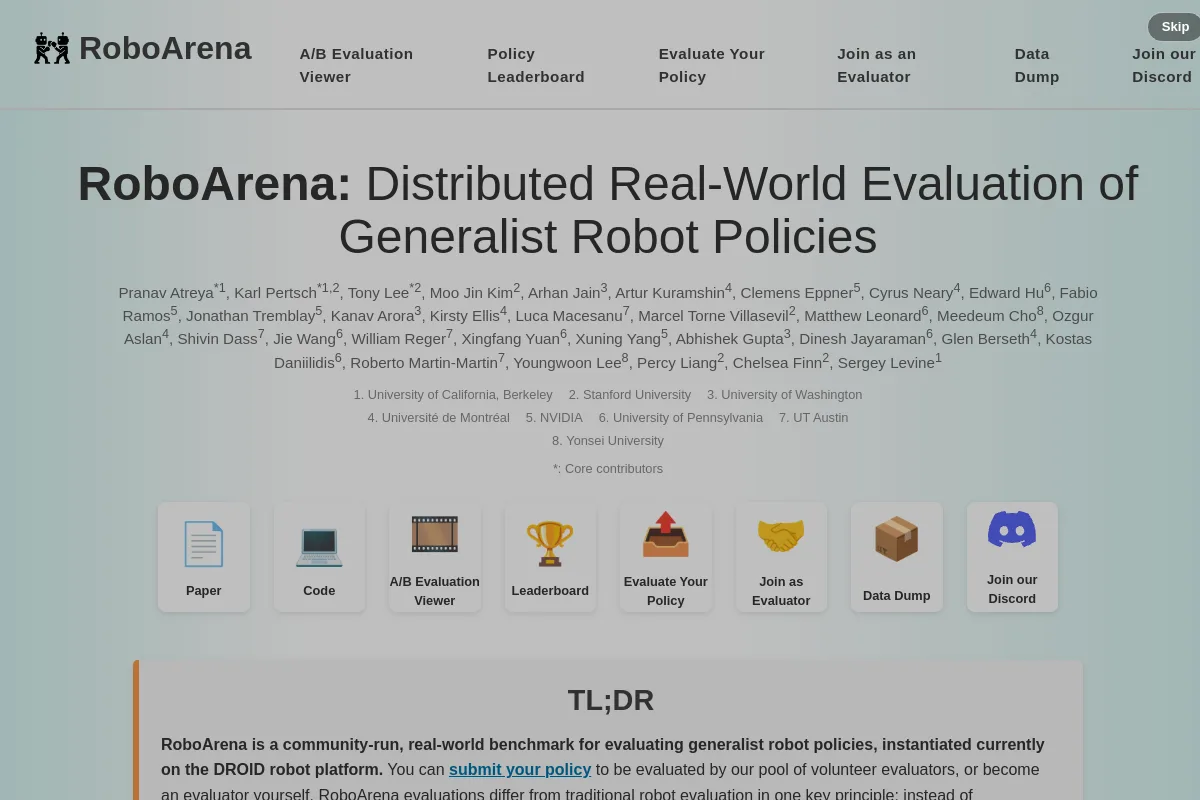 Site
 Pesquisa
Uma referência de pesquisa para avaliação de políticas de manipulação de robôs.
Avaliação de políticas Repositório
 Pesquisa
Repositório associado ao artigo intitulado "RoboGaze: Evaluating Robot World Models via Structured Vision-Language Analysis"
Avaliação de políticas Repositório
 Pesquisa
Uma plataforma de benchmarking de simulação para avaliar políticas generalistas de robôs
Avaliação de políticas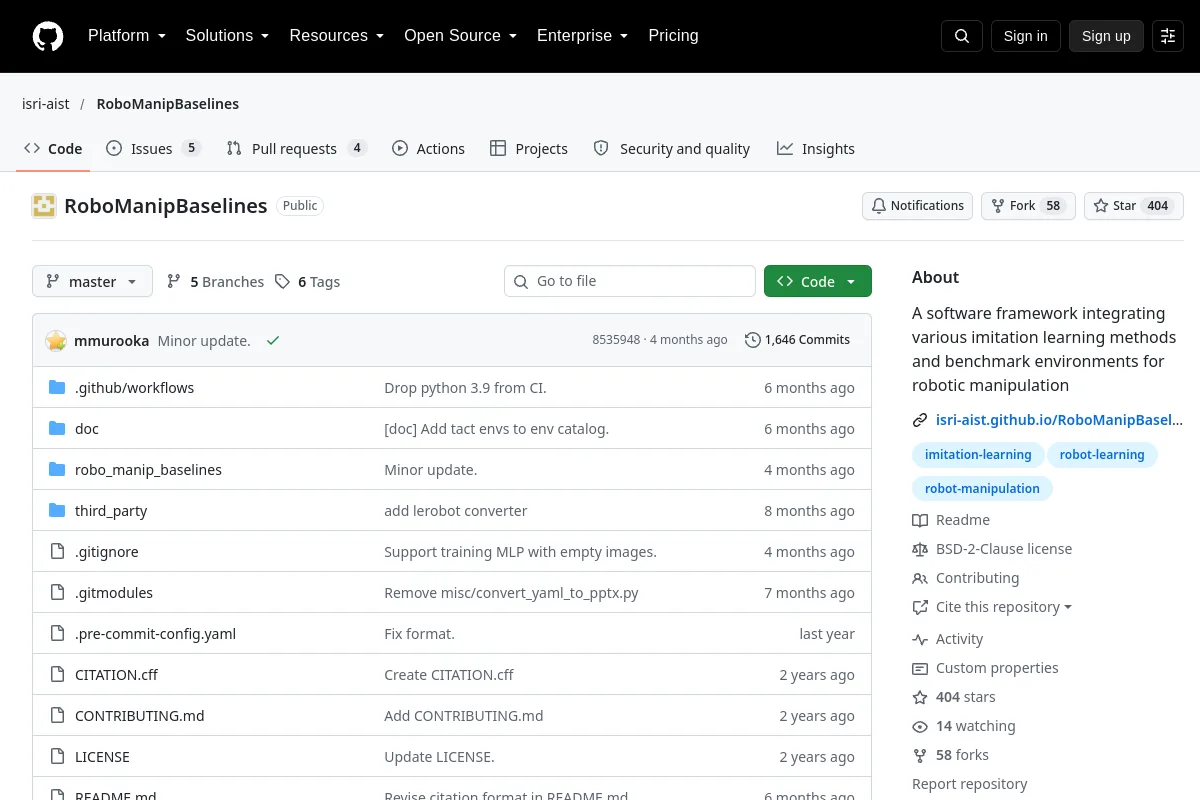 Repositório
 Pesquisa
Uma estrutura de software que integra vários métodos de aprendizagem de imitação e ambientes de referência para manipulação robótica
Manipulação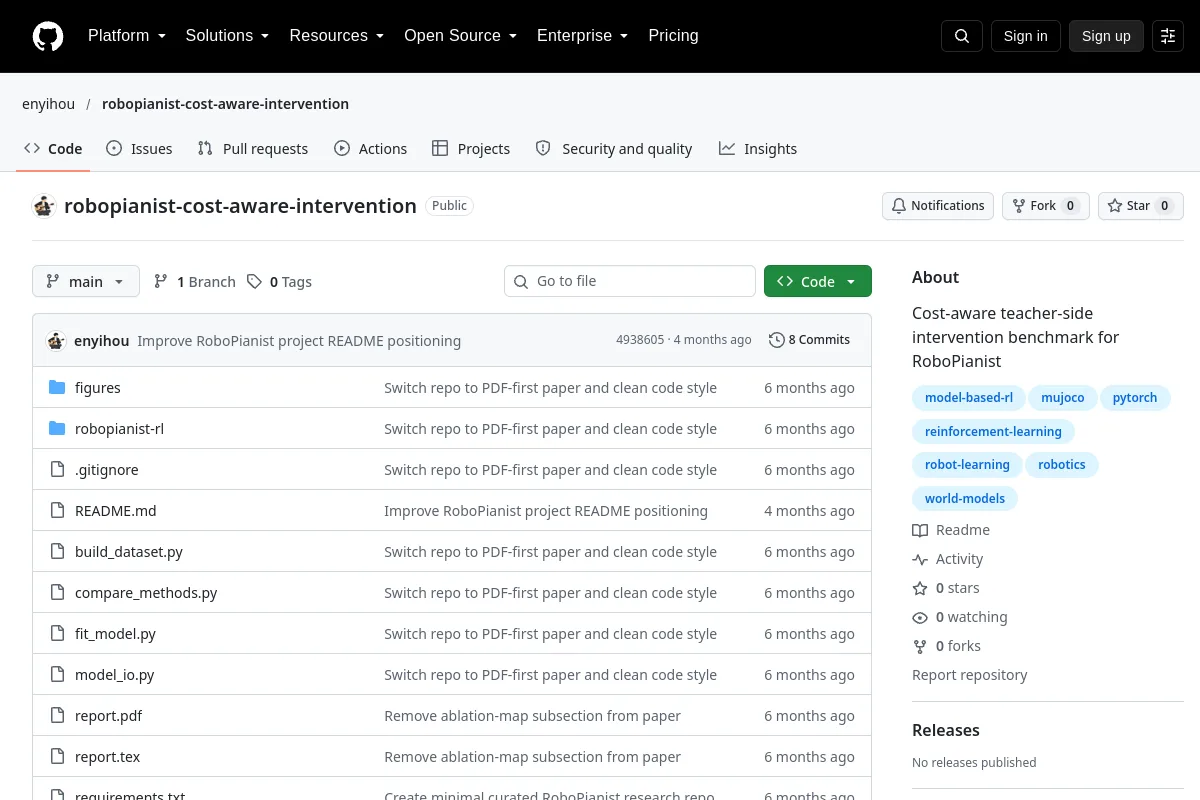 Repositório
 Pesquisa
A Intervenção Consciente de Custos do RoboPianist fornece uma referência para intervenções de professores no RoboPianist.
Avaliação de políticas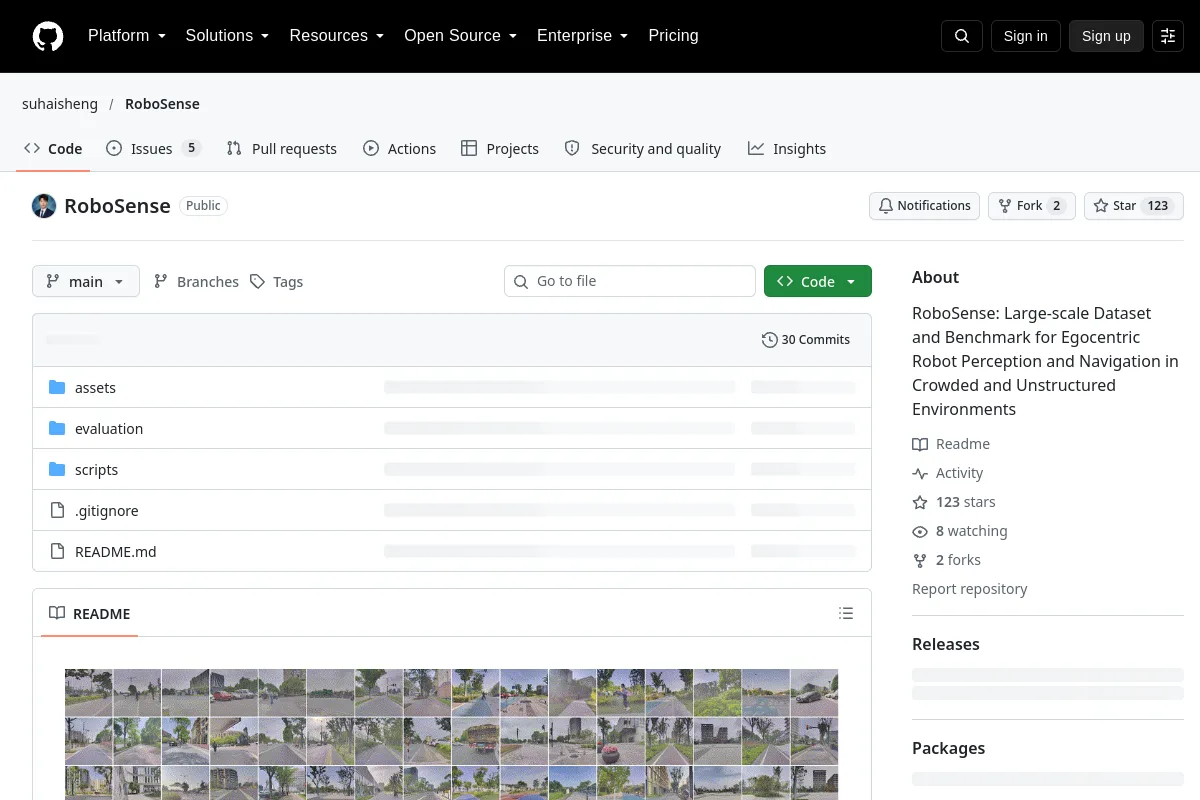 Repositório
 Pesquisa
RoboSense: conjunto de dados em grande escala e referência para percepção e navegação egocêntrica de robôs em ambientes lotados e não estruturados
Navegação e interação incorporada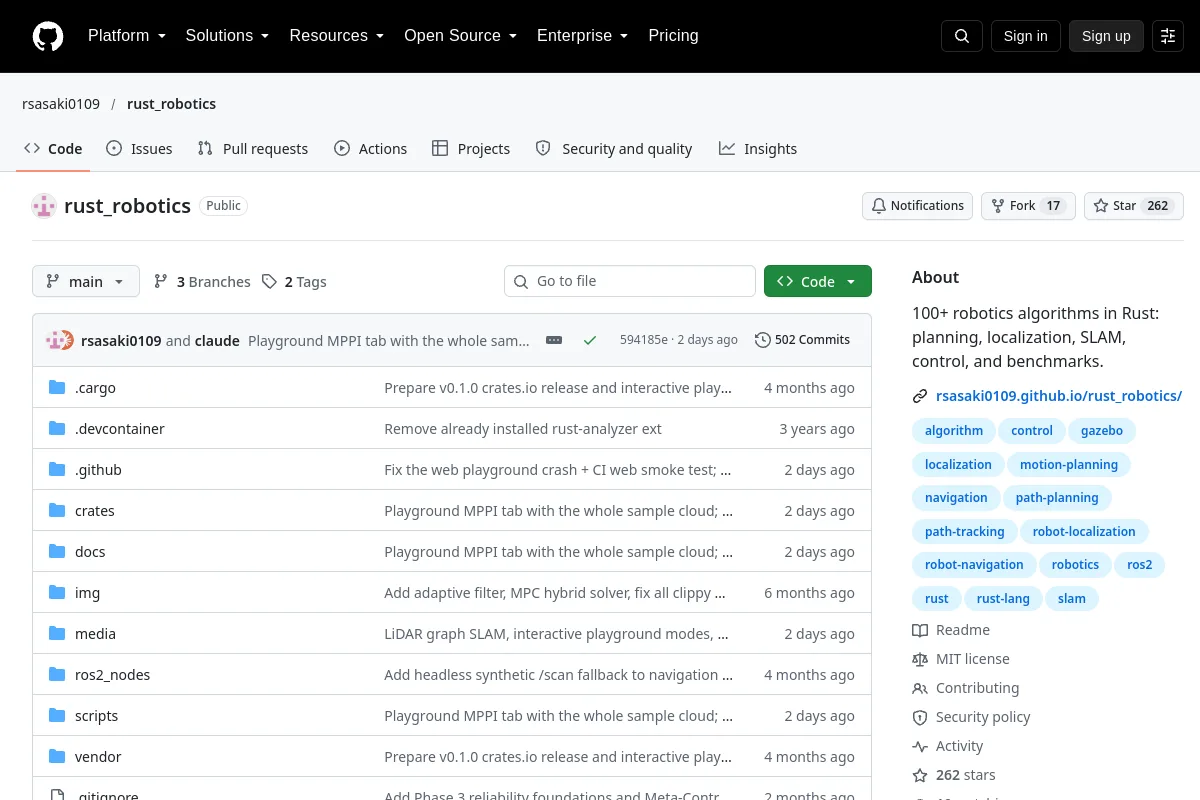 Repositório
 Pesquisa
Mais de 100 algoritmos robóticos em Rust: planejamento, localização, SLAM, controle e benchmarks.
Navegação e interação incorporada Repositório
 Pesquisa
Estrutura de avaliação de desempenho SLAM
Navegação e interação incorporadaConhece um recurso que pertence aqui?