Référentiel
 Source ouverte
path_planner · karlkurzer
Planificateur de trajet hybride A* pour un véhicule de recherche autonome.
Planification et contrôle des mouvementsLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Source ouverte
Planificateur de trajet hybride A* pour un véhicule de recherche autonome.
Planification et contrôle des mouvements Référentiel
 Recherche
DJI Payload SDK pour le développement de charges utiles de drones.
SDK de robots Référentiel
 Source ouverte
Combine des planificateurs symboliques et des échantillonneurs de boîte noire pour la planification robotique.
Planification et contrôle des mouvements Référentiel
 Référentiel
 Recherche
Une thèse sur l'apprentissage des robots et l'autonomie adaptative dans l'espace.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Pont ROS 2 pour les données en direct, le streaming vidéo, la téléopération et la surveillance à distance.
Logiciel de téléopération Référentiel
 Source ouverte
Un projet de système d'exploitation connectant les agents d'IA au matériel physique.
Cadres d'apprentissage des robots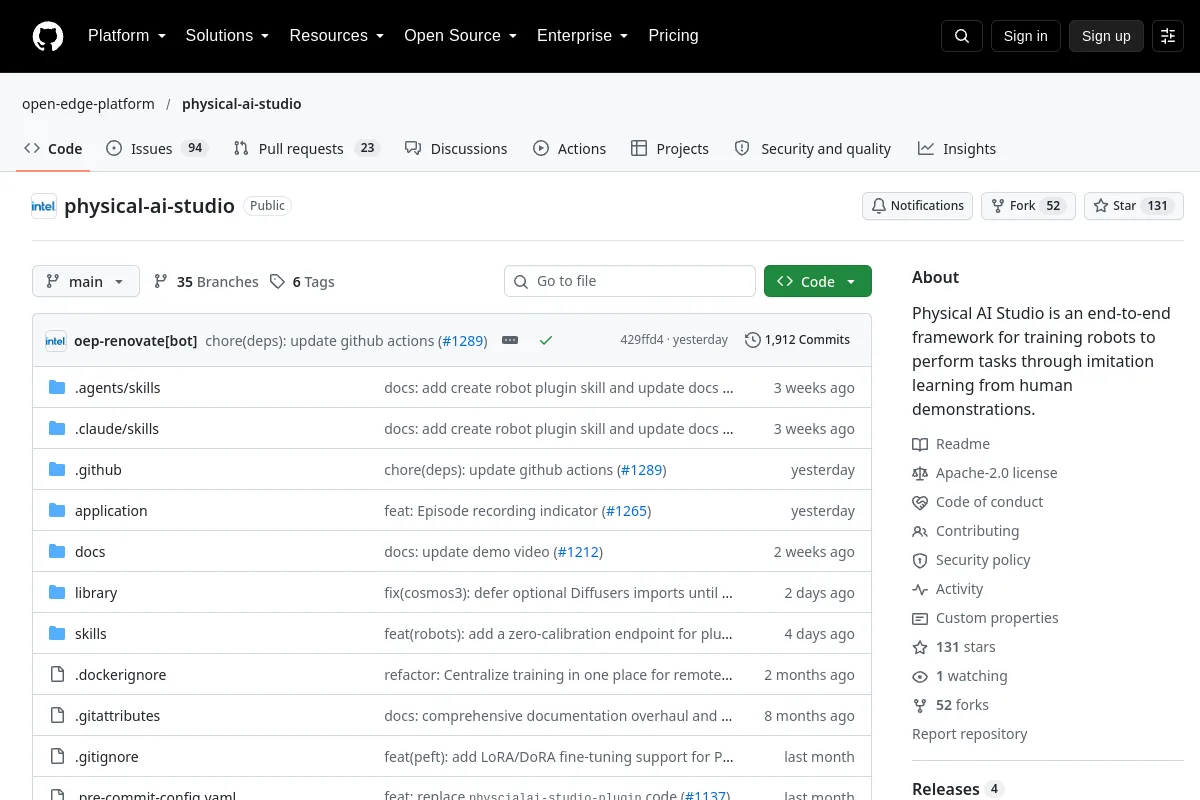 Référentiel
 Source ouverte
Physical AI Studio est un cadre de bout en bout permettant de former des robots à effectuer des tâches grâce à un apprentissage par imitation à partir de démonstrations humaines.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Intégration de synthèse vocale Piper pour ROS 2.
Cadres d'apprentissage des robots Référentiel
 Recherche
Planification de mouvement très rapide pour un robot articulé, grâce à un peu d'optimisation prématurée (noyau C++ avec liaisons Python) *moins de 1 ms pour les problèmes modérés
Planification et contrôle des mouvements Référentiel
 Référentiel
 Source ouverte
Simulateur open source pour les chercheurs en robotique maritime
Simulation et physique Référentiel
 Source ouverte
PLVS est un système SLAM en temps réel avec points, lignes, cartographie volumétrique et segmentation incrémentielle 3D non supervisée.
Navigation et SLAM Référentiel
 Source ouverte
Planification du chemin de couverture pour les polygones avec des trous.
Navigation et SLAM Référentiel
 Recherche
Actifs du modèle URDF pour le robot Poppy Torso.
Cadres d'apprentissage des robots Référentiel
 Recherche
SLAM contextuel : SLAM à plan monoculaire sémantique pour les environnements à faible texture
Navigation et SLAM Référentiel
 Source ouverte
Bibliothèque de simulation physique pour corps rigides, solides et fluides déformables.
Planification et contrôle des mouvements Référentiel
 Référentiel
 Source ouverte
SuperDex rassemble un moteur physique spécialement conçu, des outils de création robotique et une interface d'apprentissage par renforcement évolutive dans une plate-forme de simulation unifiée, avec téléopération basée sur la réalité virtuelle et…
Logiciel de téléopération Référentiel
 Référentiel
 Source ouverte
Boîte à outils d'optimisation proximale pour les flux de travail d'optimisation numérique.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Logiciel d'analyse aérodynamique pour le vol en ailes battantes.
Planification et contrôle des mouvements Référentiel
 Source ouverte
Localisation et cartographie simultanées basées sur RGBD
Navigation et SLAM Référentiel
 Recherche
Détection d'objets aériens à l'aide d'un drone avec pilote automatique PX4 et ROS 2. PX4 SITL et Gazebo Garden utilisés pour la simulation. YOLOv8 utilisé pour la détection d'objets.
Simulation et physiqueConnaissez-vous une ressource qui a sa place ici ?