Förvar
 Öppen källkod
path_planner · karlkurzer
Hybrid A* vägplanerare för ett autonomt forskningsfordon.
Rörelseplanering och kontrollTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
Hybrid A* vägplanerare för ett autonomt forskningsfordon.
Rörelseplanering och kontroll Förvar
 Förvar
 Öppen källkod
Kombinerar symboliska planerare och black-box-samplare för robotplanering.
Rörelseplanering och kontroll Förvar
 Förvar
 Forskning
En avhandling om robotinlärning och adaptiv autonomi i rymden.
Robotinlärningsramar Förvar
 Öppen källkod
ROS 2-brygga för livedata, videoströmning, teleoperation och fjärrövervakning.
Teleoperationsprogramvara Förvar
 Öppen källkod
Ett operativsystemsprojekt som kopplar samman AI-agenter med fysisk hårdvara.
Robotinlärningsramar Förvar
 Öppen källkod
Physical AI Studio är ett heltäckande ramverk för att träna robotar att utföra uppgifter genom att imitera lärande från mänskliga demonstrationer.
Robotinlärningsramar Förvar
 Förvar
 Forskning
Mycket snabb rörelseplanering för ledad robot, genom lite för tidig optimering (C++-kärna med Python-bindningar) *mindre än 1ms för måttliga problem
Rörelseplanering och kontroll Förvar
 Förvar
 Öppen källkod
Simulator med öppen källkod för maritima robotforskare
Simulering & fysik Förvar
 Öppen källkod
PLVS är ett SLAM-system i realtid med punkter, linjer, volymetrisk kartläggning och 3D oövervakad inkrementell segmentering.
Navigation & SLAM Förvar
 Öppen källkod
Planering av täckningsväg för polygoner med hål.
Navigation & SLAM Förvar
 Forskning
URDF-modelltillgångar för Poppy Torso-roboten.
Robotinlärningsramar Förvar
 Forskning
Pop-up SLAM: Semantic Monocular Plane SLAM för miljöer med låg textur
Navigation & SLAM Förvar
 Öppen källkod
Fysiksimuleringsbibliotek för stela kroppar, deformerbara fasta ämnen och vätskor.
Rörelseplanering och kontroll Förvar
 Förvar
 Öppen källkod
SuperDex sammanför en specialbyggd fysikmotor, robotteknikverktyg och ett skalbart gränssnitt för inlärning av förstärkning i en enhetlig simuleringsplattform, med VR-baserad teleoperation och...
Teleoperationsprogramvara Förvar
 Öppen källkod
Programvara med öppen källkod för autonoma drönare.
Navigation & SLAM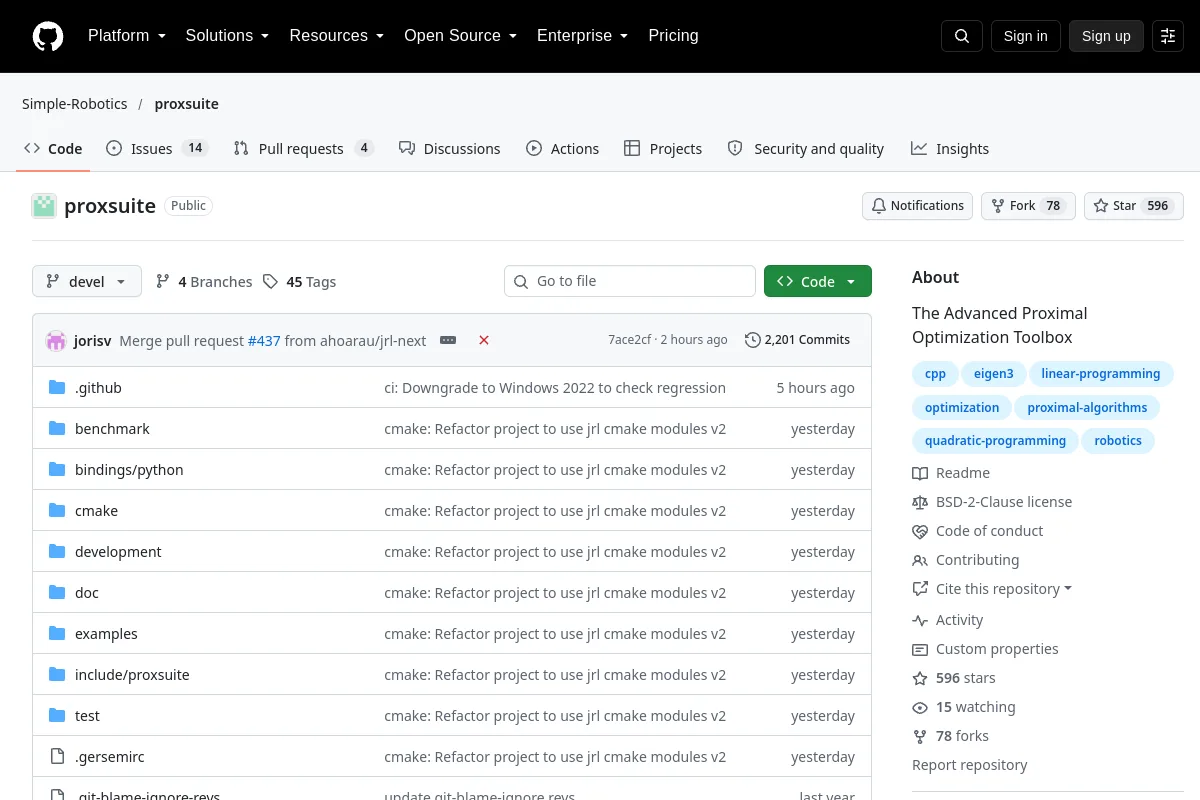 Förvar
 Öppen källkod
Proximal optimeringsverktygslåda för numeriska optimeringsarbetsflöden.
Rörelseplanering och kontroll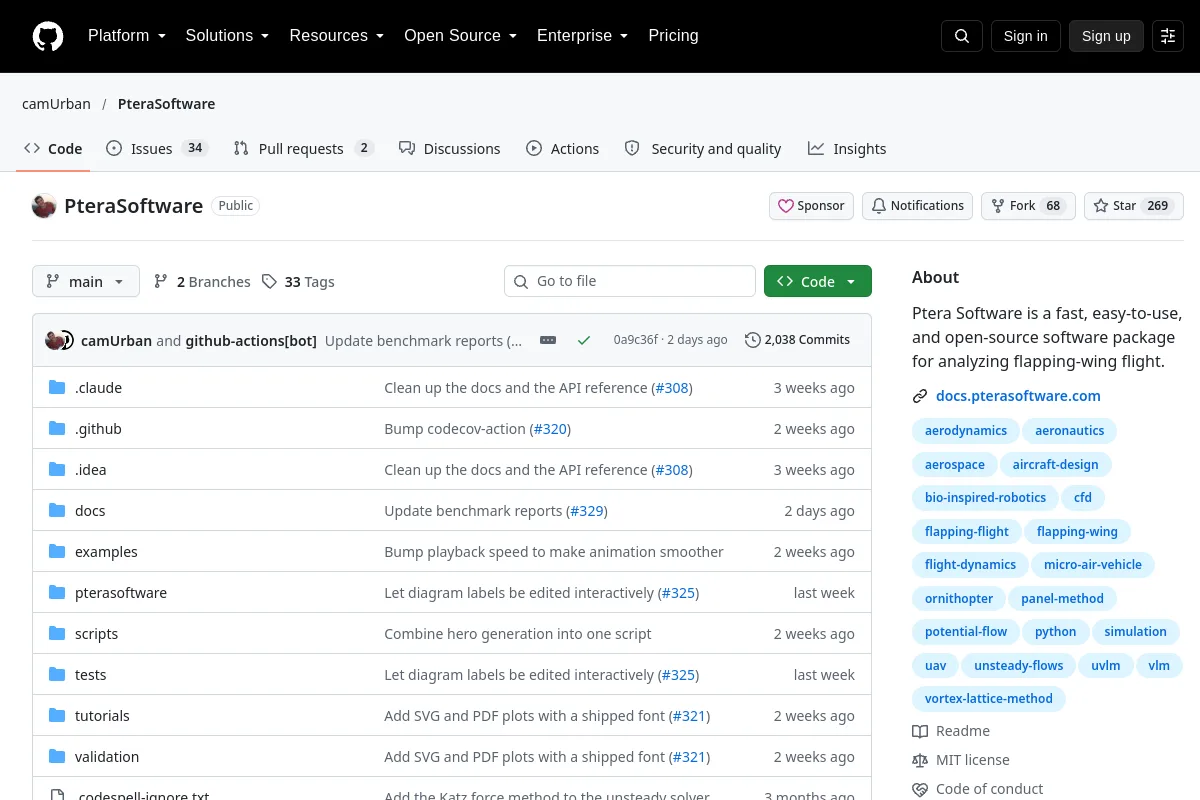 Förvar
 Öppen källkod
Aerodynamisk analysmjukvara för flaxande vingflyg.
Rörelseplanering och kontroll Förvar
 Öppen källkod
RGBD-baserad simultan lokalisering och kartläggning
Navigation & SLAM Förvar
 Forskning
Aerial Object Detection med hjälp av en drönare med PX4 Autopilot och ROS 2. PX4 SITL och Gazebo Garden används för simulering. YOLOv8 används för objektdetektering.
Simulering & fysikVet du en resurs som hör hemma här?