Repozytorium
 Otwarte źródło
path_planner · karlkurzer
Hybrydowy planer ścieżki A* dla autonomicznego pojazdu badawczego.
Planowanie i kontrola ruchuKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Hybrydowy planer ścieżki A* dla autonomicznego pojazdu badawczego.
Planowanie i kontrola ruchu Repozytorium
 Repozytorium
 Otwarte źródło
Łączy planistów symbolicznych i próbniki czarnej skrzynki do planowania zrobotyzowanego.
Planowanie i kontrola ruchu Repozytorium
 Repozytorium
 Badania
Praca magisterska na temat uczenia się robotów i autonomii adaptacyjnej w przestrzeni.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Most ROS 2 do transmisji danych na żywo, strumieniowego przesyłania wideo, teleoperacji i zdalnego monitorowania.
Oprogramowanie do teleoperacji Repozytorium
 Otwarte źródło
Projekt systemu operacyjnego łączący agentów AI ze sprzętem fizycznym.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Physical AI Studio to kompleksowa platforma do szkolenia robotów w zakresie wykonywania zadań poprzez naśladowanie uczenia się na podstawie demonstracji prowadzonych przez ludzi.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Integracja tekstu na mowę Piper dla ROS 2.
Frameworki uczenia się robotów Repozytorium
 Badania
Bardzo szybkie planowanie ruchu robota przegubowego, dzięki odrobinie przedwczesnej optymalizacji (rdzeń C++ z powiązaniami Pythona) *mniej niż 1 ms w przypadku umiarkowanych problemów
Planowanie i kontrola ruchu Repozytorium
 Repozytorium
 Otwarte źródło
Symulator open source dla badaczy robotyki morskiej
Symulacja i fizyka Repozytorium
 Otwarte źródło
PLVS to system SLAM działający w czasie rzeczywistym z punktami, liniami, mapowaniem wolumetrycznym i segmentacją przyrostową 3D bez nadzoru.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Planowanie ścieżki pokrycia dla wielokątów z otworami.
Nawigacja i SLAM Repozytorium
 Badania
Zasoby modelu URDF dla robota Poppy Torso.
Frameworki uczenia się robotów Repozytorium
 Badania
Wyskakujący SLAM: Semantyczny monokularowy samolot SLAM dla środowisk o niskiej teksturze
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Biblioteka symulacji fizyki dla ciał sztywnych, odkształcalnych i płynów.
Planowanie i kontrola ruchu Repozytorium
 Repozytorium
 Otwarte źródło
SuperDex łączy specjalnie zaprojektowany silnik fizyczny, narzędzia do tworzenia robotyki i skalowalny interfejs uczenia się przez wzmacnianie w zunifikowanej platformie symulacyjnej, z teleoperacją opartą na VR i…
Oprogramowanie do teleoperacji Repozytorium
 Otwarte źródło
Oprogramowanie open source dla autonomicznych dronów.
Nawigacja i SLAM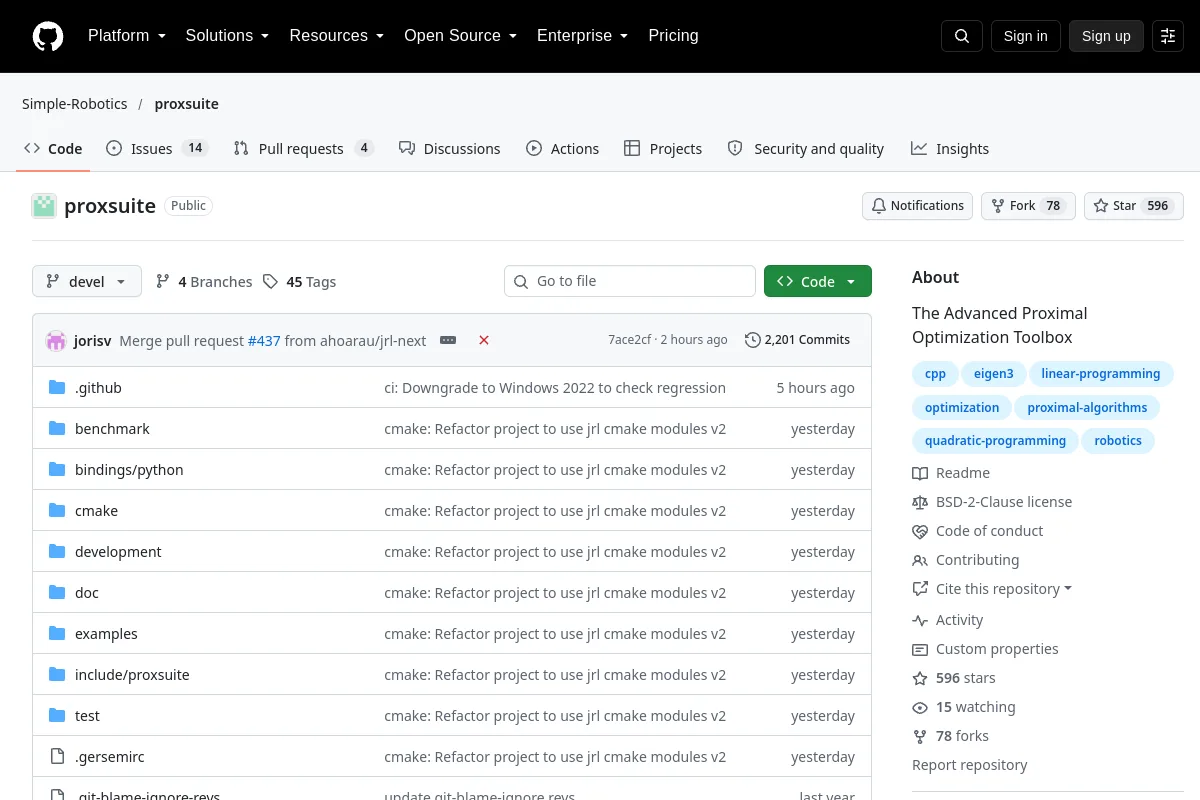 Repozytorium
 Otwarte źródło
Zestaw narzędzi optymalizacji proksymalnej do procesów optymalizacji numerycznej.
Planowanie i kontrola ruchu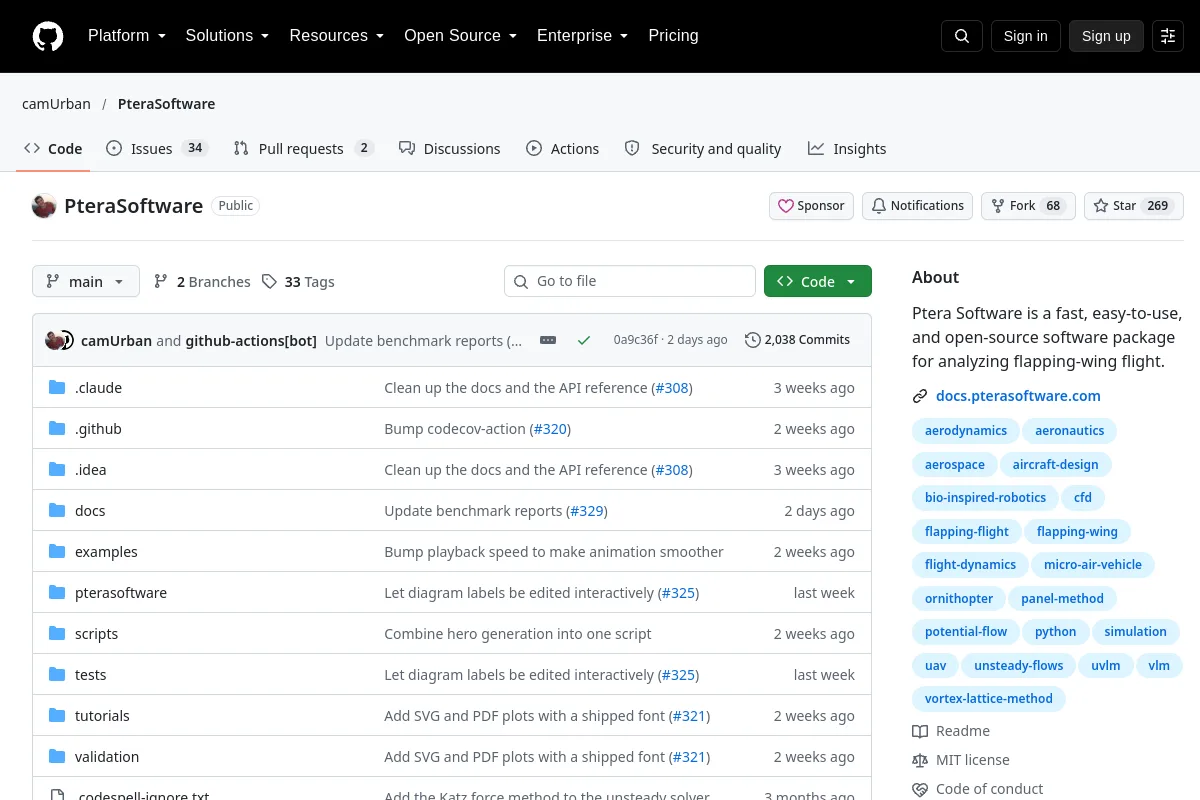 Repozytorium
 Otwarte źródło
Oprogramowanie do analizy aerodynamicznej lotu z trzepoczącymi skrzydłami.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Jednoczesna lokalizacja i mapowanie w oparciu o RGBD
Nawigacja i SLAM Repozytorium
 Badania
Detekcja obiektów lotniczych za pomocą drona z autopilotem PX4 i ROS 2. Do symulacji wykorzystano PX4 SITL i Altana Garden. YOLOv8 używany do wykrywania obiektów.
Symulacja i fizykaZnasz zasób, który tu pasuje?