 Förvar
 Forskning
ORB SLAM2 · raulmur
Visuell SLAM för monokulära, stereo- och RGB-D-kameror.
Navigation & SLAM
Programvara / Öppen källkod
PLVS är ett SLAM-system i realtid med punkter, linjer, volymetrisk kartläggning och 3D oövervakad inkrementell segmentering.
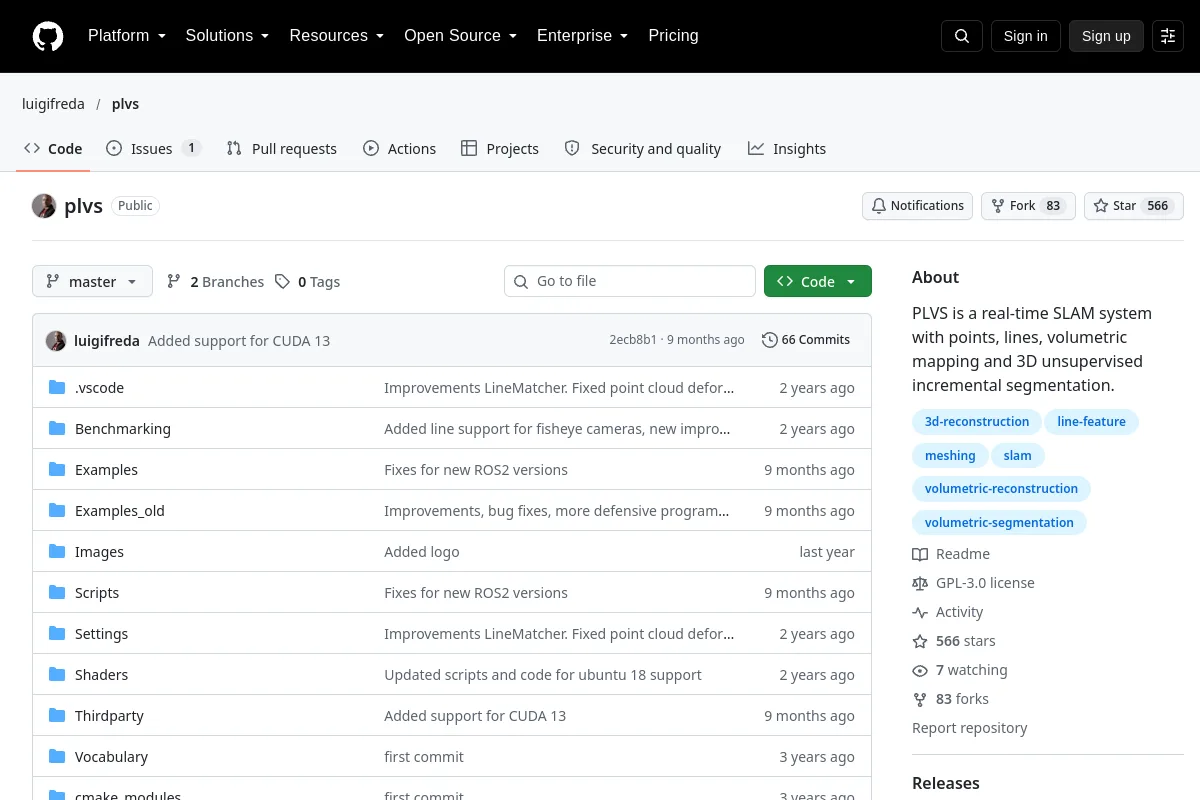
PLVS är ett SLAM-system i realtid med punkter, linjer, volymetrisk kartläggning och 3D oövervakad inkrementell segmentering.
Publishers syfte: PLVS är ett SLAM-system i realtid med punkter, linjer, volymetrisk kartläggning och 3D oövervakad inkrementell segmentering.
Inspektera installationsinstruktioner, versioner som stöds, exempel och gränssnitt i källan. Denna katalog hävdar inte att programvaran har installerats eller testats på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Forskning
Visuell SLAM för monokulära, stereo- och RGB-D-kameror.
Navigation & SLAM Förvar
 Öppen källkod
Visuell och visuell-tröghetslokalisering och kartläggningsprogram.
Navigation & SLAM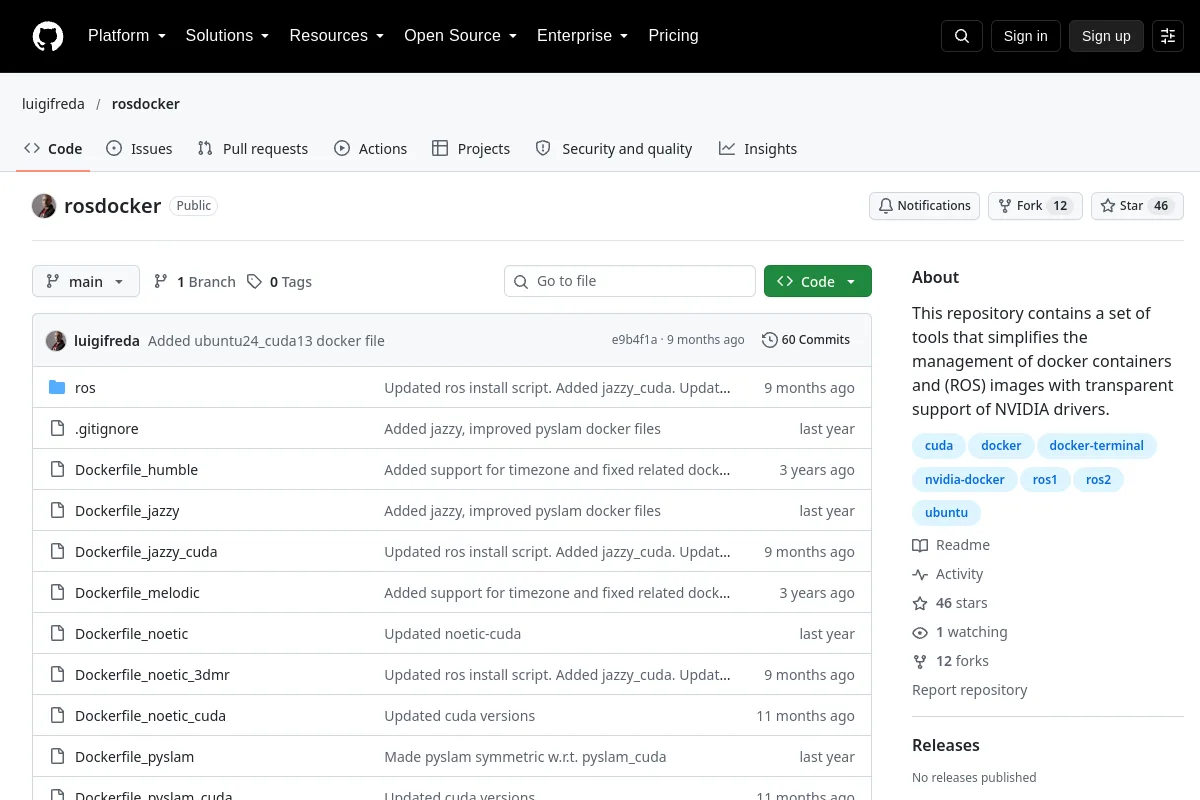 Förvar
 Forskning
Det här förrådet innehåller en uppsättning verktyg som förenklar hanteringen av dockningsbehållare och (ROS)-bilder med transparent stöd för NVIDIA-drivrutiner.
Mellanvara och kommunikation