 Référentiel
 Recherche
Robotics Toolbox for Python
Outils et exemples Python pour l'enseignement de la robotique et l'exploration d'algorithmes.
Cours & documentationLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez le matériel d'apprentissage de la robotique et la documentation gérée par l'éditeur.
Référentiel
Recherche
Outils et exemples Python pour l'enseignement de la robotique et l'exploration d'algorithmes.
Cours & documentation Référentiel
 Source ouverte
Un tutoriel sur la cinématique différentielle du manipulateur
Cours & documentation Référentiel
 Référentiel
 Source ouverte
La version anglaise de 14 conférences sur le SLAM visuel.
Cours & documentation Référentiel
 Source ouverte
Exemples et matériel d'apprentissage accompagnant les cours sur le SLAM visuel.
Cours & documentation Référentiel
 Recherche
Collection de ressources d'apprentissage sur la vision robotique, le SLAM et la conduite autonome.
Cours & documentation Référentiel
 Recherche
Publication du dépôt pour notre manuel SLAM
Cours & documentation Référentiel
 Source ouverte
Livre sur cahier "Introduction à la robotique et à la perception" de Frank Dellaert et Seth Hutchinson
Cours & documentation Référentiel
 Recherche
Notes de référence sur la génération visuelle, la perception machine et l'intelligence incarnée.
Cours & documentation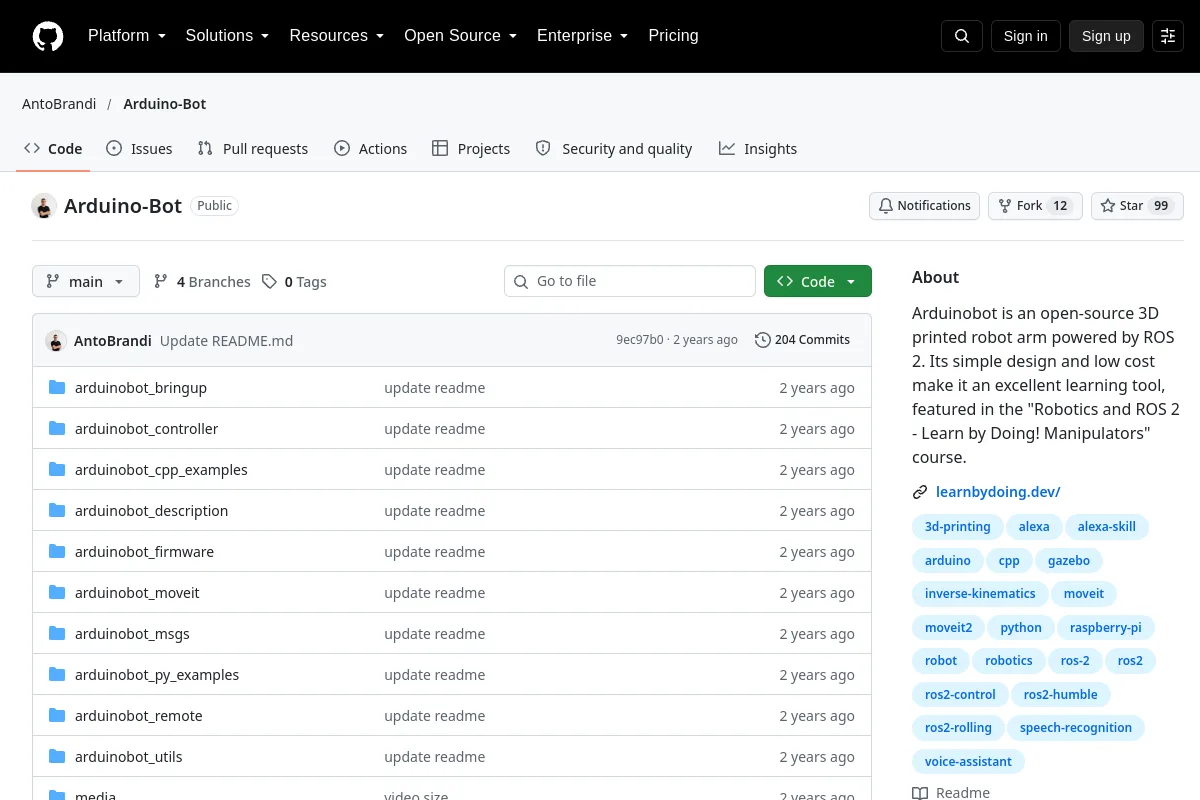 Référentiel
 Source ouverte
Arduinobot est un bras robotique imprimé en 3D open source alimenté par ROS 2. Sa conception simple et son faible coût en font un excellent outil d'apprentissage, présenté dans le document "Robotique et ROS 2 - Apprendre en faisant !…
Cours & documentation Référentiel
 Source ouverte
Bumperbot est un robot autonome imprimé en 3D open source alimenté par ROS 2. Sa conception simple et son faible coût en font une excellente plateforme d'apprentissage, présentée dans le document "Self Driving and ROS 2 - Learn…
Cours & documentation Référentiel
 Source ouverte
Utilisation de Catalyst.RL pour entraîner un robot à effectuer l'insertion de chevilles dans un trou en simulation.
Cours & documentation Référentiel
 Recherche
✨ Plus de 200 articles sur la robotique du CoRL 2025, avec des TLDR, des pages de projet, du code et bien plus encore
Cours & documentation Référentiel
 Source ouverte
Ce référentiel fournit des tutoriels pour l'apprentissage par renforcement et l'apprentissage par imitation à l'aide de robots ROBOTIS, et prend en charge la fonctionnalité Sim2Real pour déployer les politiques apprises sur de vrais robots.
Cours & documentation Référentiel
 Recherche
Une collection organisée de ressources, d'articles et d'outils sur la manipulation adroite.
Cours & documentation Référentiel
 Source ouverte
Laboratoire d'apprentissage couvrant le contrôle, la perception 3D, la navigation et la préhension simulée.
Cours & documentation Référentiel
 Recherche
Embodied AI Zero to Hero est un guide bilingue couvrant l'apprentissage, les références et l'évaluation des robots.
Cours & documentation Référentiel
 Recherche
Ressources d'apprentissage orientées Python pour créer des projets de robots et comprendre les flux de travail VLA.
Cours & documentation Référentiel
 Recherche
Un guide d'apprentissage ouvert sur les concepts, les logiciels et les ressources d'étude de la robotique.
Cours & documentation Référentiel
 Recherche
Introduction aux robots autonomes
Cours & documentation Référentiel
 Recherche
Vous pouvez apprendre le slam étape par étape, il existe de nombreux tutoriels
Cours & documentation Référentiel
 Source ouverte
Code source du livre Mastering ROS 2 for Robotics Programming
Cours & documentation Référentiel
 Recherche
Ces didacticiels couvrent une variété de tâches et de contrôleurs robotiques courants, fournissant une introduction complète à l'utilisation de Mujoco pour la simulation robotique. Chaque tutoriel est conçu pour être…
Cours & documentation Référentiel
 Recherche
Liste de lecture papier de DeepTimer-Robot-Lab
Cours & documentationNOTES DE SÉLECTION
Vérifiez les prérequis, les versions prises en charge et si le matériel est conceptuel ou spécifique à la plate-forme. Utilisez la documentation officielle lors de la mise en œuvre d’un flux de travail matériel.
Connaissez-vous une ressource qui a sa place ici ?
