 Référentiel
 Recherche
Robotics Toolbox for Python
Outils et exemples Python pour l'enseignement de la robotique et l'exploration d'algorithmes.
Cours & documentation
Recherche et apprentissage / Recherche
Notes de référence sur la génération visuelle, la perception machine et l'intelligence incarnée.
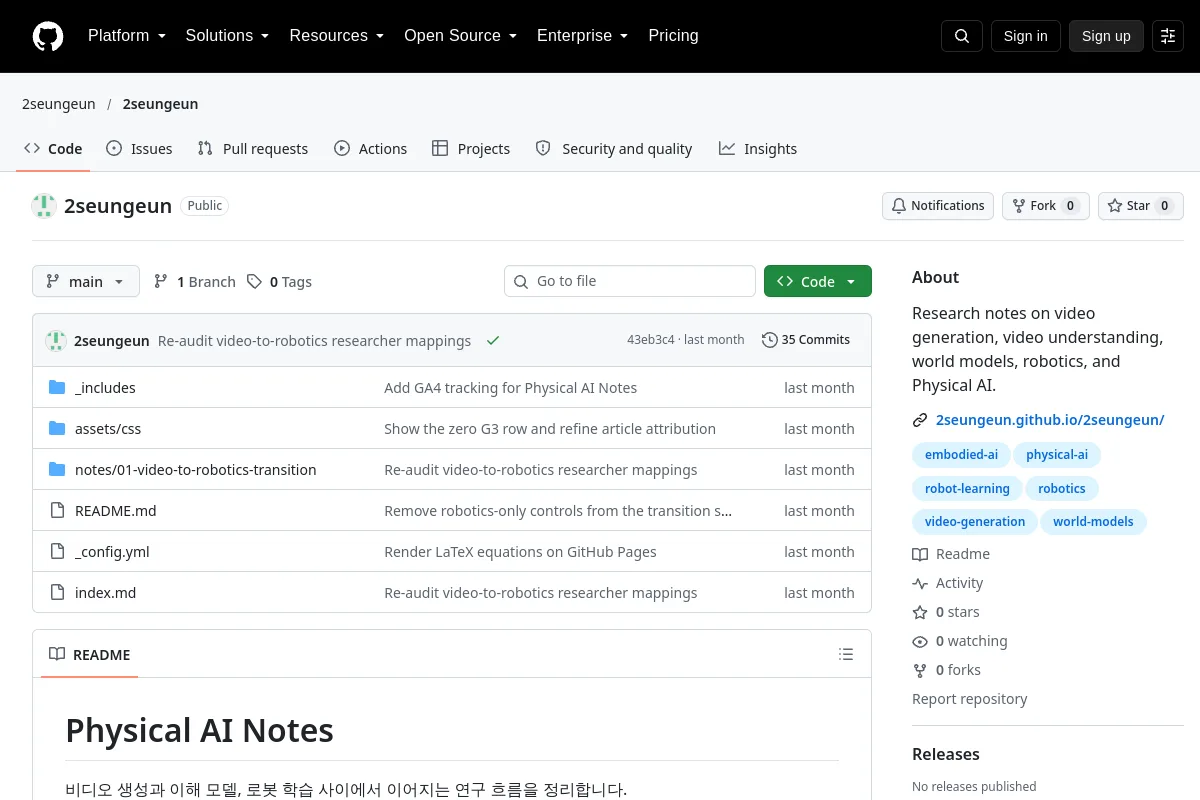
Notes de recherche rassemblant des références sur la génération visuelle, la perception machine, la modélisation du monde et l'IA physique. Utilisez les notes de l’auteur pour suivre les documents de recherche et les ressources du projet liés.
Résumé de l'éditeur : « Notes de recherche sur la génération vidéo, la compréhension de la vidéo, les modèles mondiaux, la robotique et l'IA physique. »
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Référentiel
Recherche
Outils et exemples Python pour l'enseignement de la robotique et l'exploration d'algorithmes.
Cours & documentation Référentiel
 Source ouverte
Un tutoriel sur la cinématique différentielle du manipulateur
Cours & documentation Référentiel
 Référentiel
 Source ouverte
La version anglaise de 14 conférences sur le SLAM visuel.
Cours & documentation Référentiel
 Recherche
zenoh-plugin-ros2dds fournit un plugin Zenoh et un pont pour la communication ROS 2 via DDS.
Normes et collections de référence Référentiel
 Recherche
Embodied AI Lab est un pôle de recherche couvrant le VLA, l'infrastructure de données et l'évaluation de la robotique.
Normes et collections de référence