 Repositorio
 Código abierto
wall-x · X-Square-Robot
Construcción de robots de uso general basados en el modelo de base incorporada
Visión-lenguaje-acciónEL DIRECTORIO DE IA INCORPORADO
Explore vision-language-action models and robotics foundation models with official project links.
Repositorio
Código abierto
Construcción de robots de uso general basados en el modelo de base incorporada
Visión-lenguaje-acción Repositorio
 Investigación
LingBot-VLA proporciona un proyecto de modelo básico de visión, lenguaje y acción.
Visión-lenguaje-acción Repositorio
 Investigación
FOCA estudia el condicionamiento orientado al futuro para una adaptación VLA eficiente en datos.
Visión-lenguaje-acción Repositorio
 Investigación
Uni-NaVid: un modelo de visión, lenguaje y acción basado en video para unificar tareas de navegación incorporadas.
Visión-lenguaje-acción Repositorio
 Investigación
De modelos de visión, lenguaje y acción a una pila de aprendizaje de robots del mundo real
Visión-lenguaje-acción Repositorio
 Investigación
VLA-0 proporciona código de investigación para construir modelos de visión-lenguaje-acción a partir de modelos de visión-lenguaje.
Visión-lenguaje-acción Repositorio
 Investigación
Green-VLA: modelo de visión, lenguaje y acción por etapas para robots generalistas
Visión-lenguaje-acción Repositorio
 Investigación
VLA-RFT proporciona recursos de ajuste de refuerzo para modelos de visión-lenguaje-acción.
Visión-lenguaje-acción Repositorio
 Investigación
WholebodyVLA estudia representaciones latentes de VLA para la locomoción y manipulación de todo el cuerpo.
Visión-lenguaje-acción Repositorio
 Investigación
El repositorio oficial de la primera versión del modelo de fundación ACE-Brain.
Visión-lenguaje-acción Repositorio
 Código abierto
El repositorio oficial de artículos: Robot agente: un marco inspirado en el cerebro para modelos de visión, lenguaje y acción en agentes encarnados
Visión-lenguaje-acción Repositorio
 Investigación
Anchor-Align estudia el ajuste de VLA con anclaje de representación y alineación de lenguaje-acción.
Visión-lenguaje-acción Repositorio
 Investigación
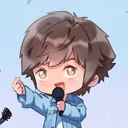
BitVLA implementa modelos de visión, lenguaje y acción de 1 bit para manipulación robótica.
Visión-lenguaje-acción Repositorio
 Investigación
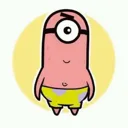
CATok estudia la tokenización de acciones causales para políticas de robots con recocido condicional en coincidencia de flujo.
Visión-lenguaje-acción Repositorio
 Investigación
CLP-VLA proporciona código de evaluación y ajuste fino centrado en capas para modelos VLA.
Visión-lenguaje-acción Repositorio
 Investigación
DEAS Isaac GR00T proporciona recursos de configuración que combinan DEAS, Isaac GR00T y RoboCasa.
Visión-lenguaje-acción Repositorio
 Investigación
Dexora proporciona recursos de políticas de VLA para destreza bimanual de alto grado de libertad.
Visión-lenguaje-acción Repositorio
 Investigación
DynamicVLA proporciona recursos de investigación para la manipulación robótica de objetos dinámicos.
Visión-lenguaje-acción Repositorio
 Investigación
El proyecto EAI2025 combina mapeo semántico 3D y despliegue de VLA para manipulación.
Visión-lenguaje-acción Repositorio
 Investigación
Emma-X: un modelo de acción multimodal incorporado con una cadena de pensamiento fundamentada y un razonamiento espacial anticipado
Visión-lenguaje-acción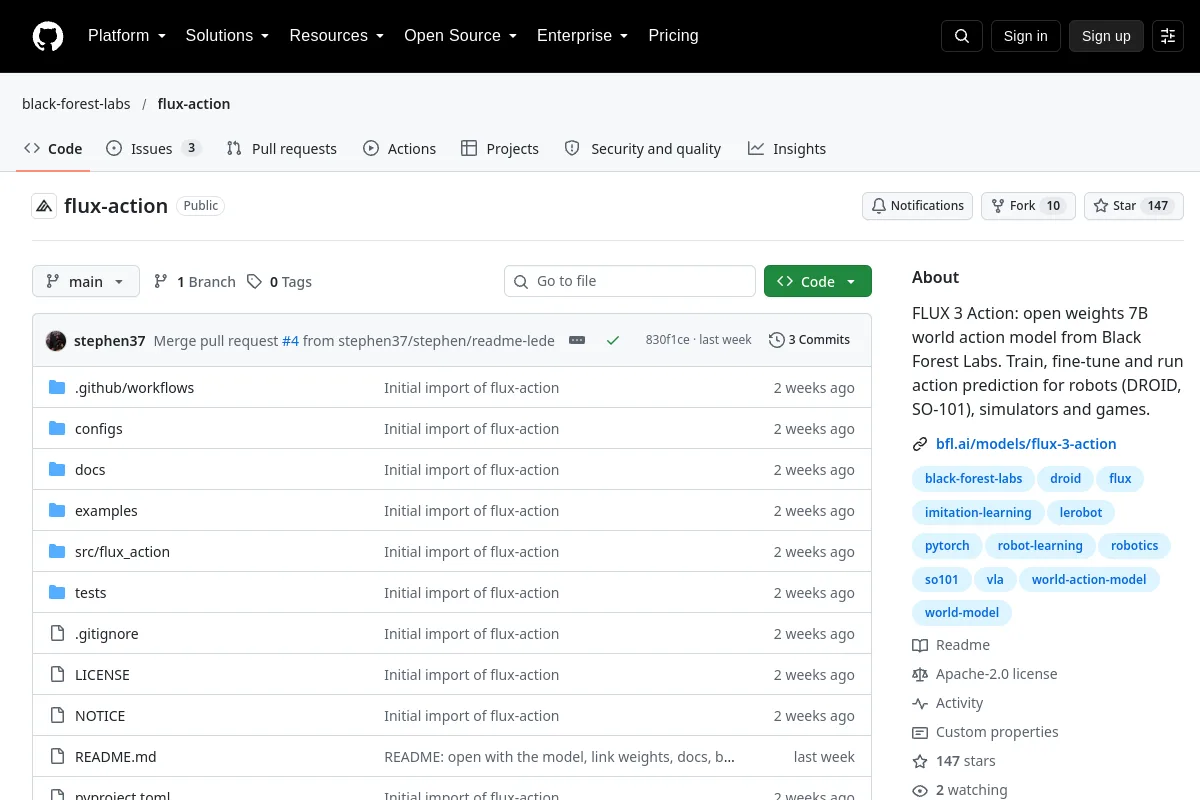 Repositorio
 Investigación
FLUX 3 Action proporciona recursos de modelado de acción mundial y predicción de acciones para robots y simuladores.
Visión-lenguaje-acción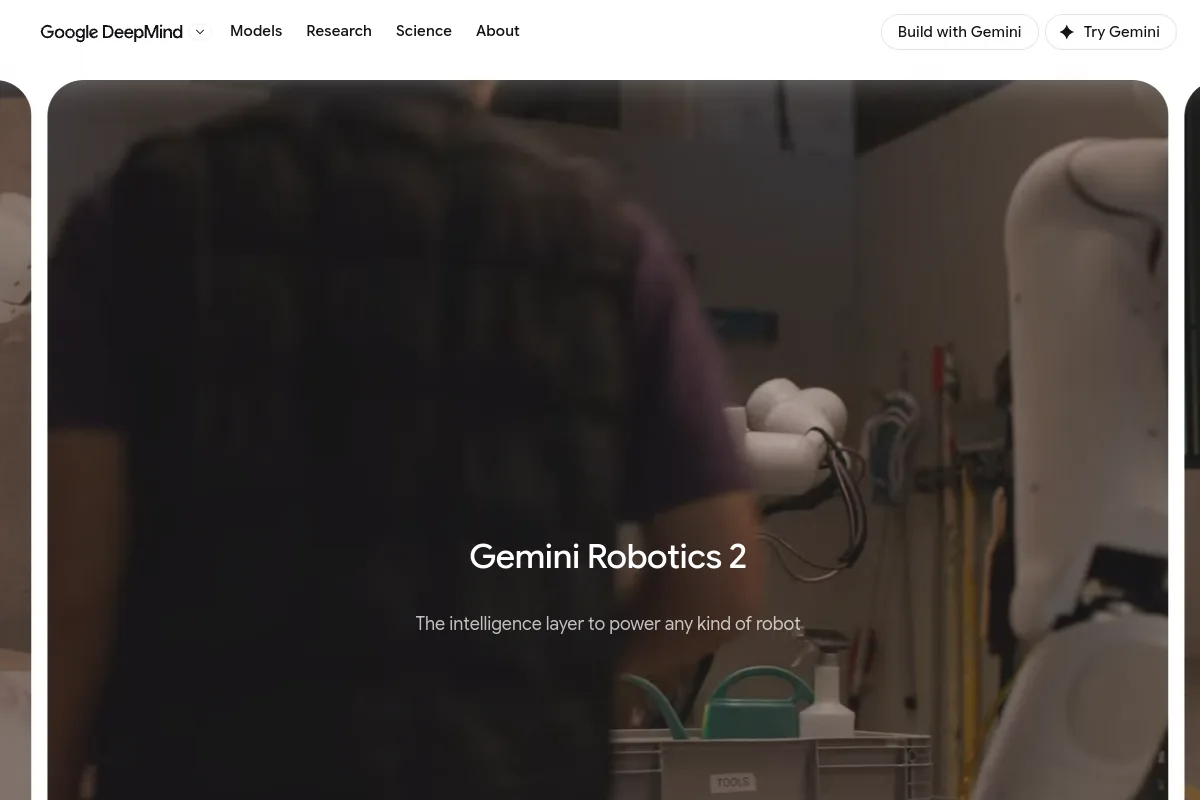 Sitio web
 Investigación
Modelos robóticos de Google DeepMind que conectan percepción y acción.
Visión-lenguaje-acción Repositorio
 Investigación
HEX es un marco de visión, lenguaje y acción de cuerpo completo para robots humanoides de tamaño completo.
Visión-lenguaje-acción Repositorio
 Investigación
La serie InternVLA-A estudia la comprensión, generación y acción de la manipulación robótica.
Visión-lenguaje-acciónNOTAS DE SELECCIÓN
Verifique las observaciones admitidas y las representaciones de acciones, las licencias de puntos de control, los requisitos informáticos y los conjuntos de datos de adaptación. Los pesos modelo no proporcionan un controlador listo para usar para cada robot. Evaluación de planos en simulación y pruebas controladas de hardware.
¿Conoce algún recurso que pertenezca aquí?