 Repositorio
 Código abierto
LeRobot · huggingface
Herramientas LeRobot para control de robots, conjuntos de datos y aprendizaje de un extremo a otro.
Marcos de aprendizaje de robots
Modelos / Investigación
Dexora proporciona recursos de políticas de VLA para destreza bimanual de alto grado de libertad.
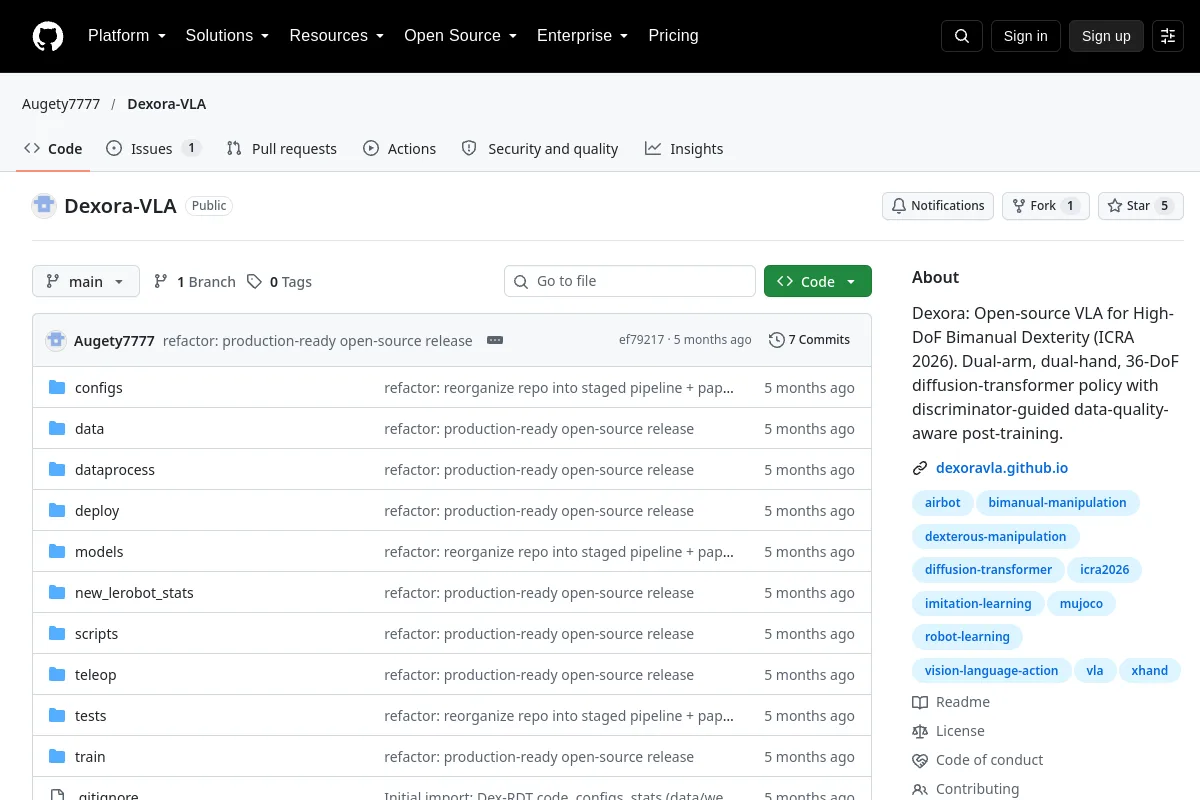
Dexora proporciona recursos de políticas de VLA para destreza bimanual de alto grado de libertad.
Resumen del editor: "Dexora: VLA de código abierto para destreza bimanual de alta DoF (ICRA 2026). Política de transformador de difusión de 36 DoF, doble brazo, dos manos, con entrenamiento posterior consciente de la calidad de los datos guiado por discriminador".
Utilice su repositorio para inspeccionar la implementación, la documentación y los flujos de trabajo compatibles. Este registro de directorio identifica al mantenedor, la licencia del código y los recursos relacionados; no afirma que el proyecto haya sido instalado o probado en su robot.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
Herramientas LeRobot para control de robots, conjuntos de datos y aprendizaje de un extremo a otro.
Marcos de aprendizaje de robots Repositorio
 Código abierto
RDT-1B: un modelo de base de difusión para manipulación bimanual
Visión-lenguaje-acción