Repositorio
 Código abierto
autonomous-perception · Brazilian-Institute-of-Robotics
Percepción autónoma
Percepción y geometríaEL DIRECTORIO DE IA INCORPORADO
Encuentre bibliotecas de estimación geométrica, calibración y procesamiento de nubes de puntos.
Repositorio
Código abierto
Percepción autónoma
Percepción y geometría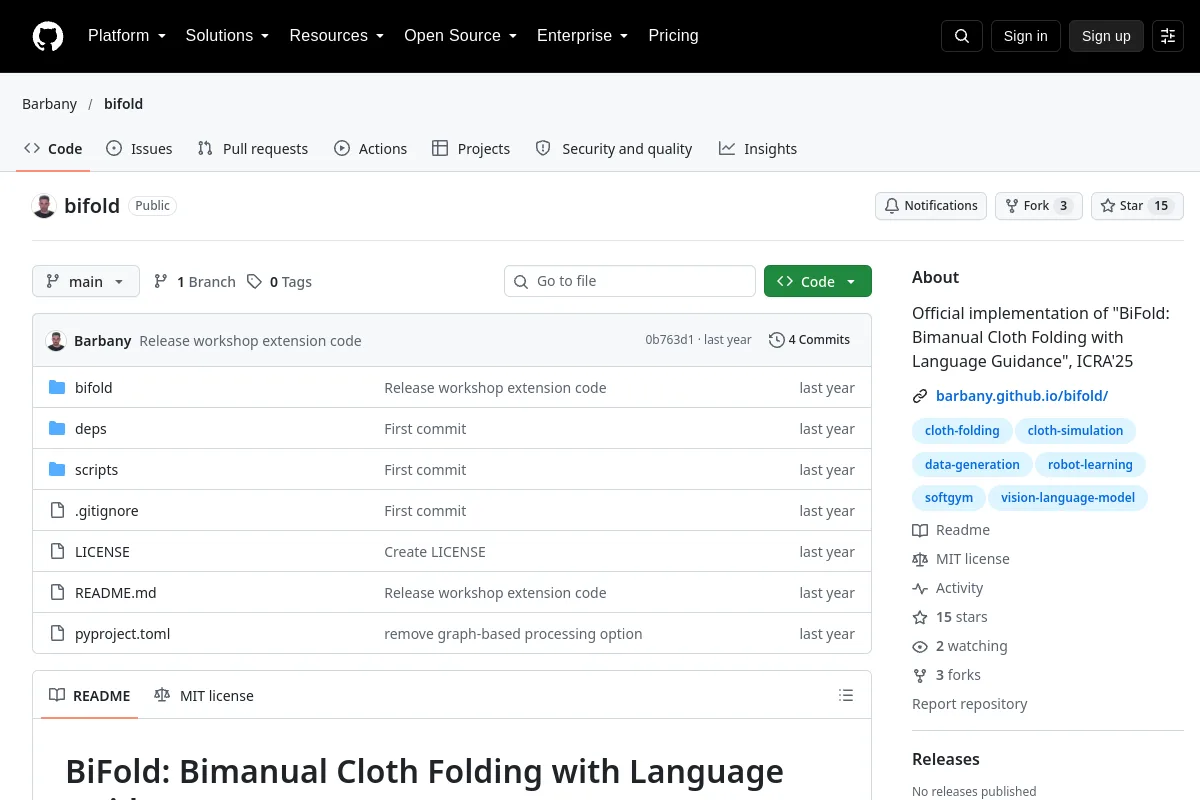 Repositorio
 Código abierto
Código de investigación BiFold para el plegado bimanual de telas guiado por el lenguaje.
Percepción y geometría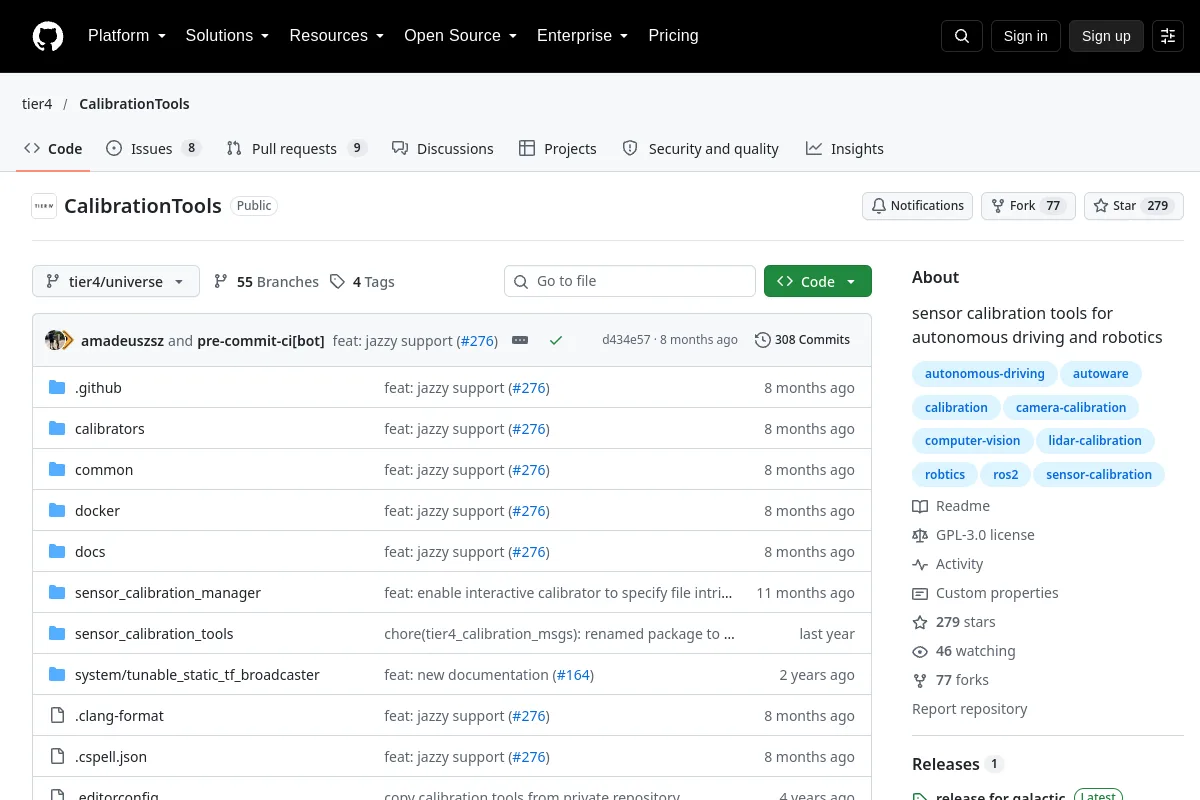 Repositorio
 Código abierto
Herramientas de calibración de sensores para conducción autónoma y robótica.
Percepción y geometría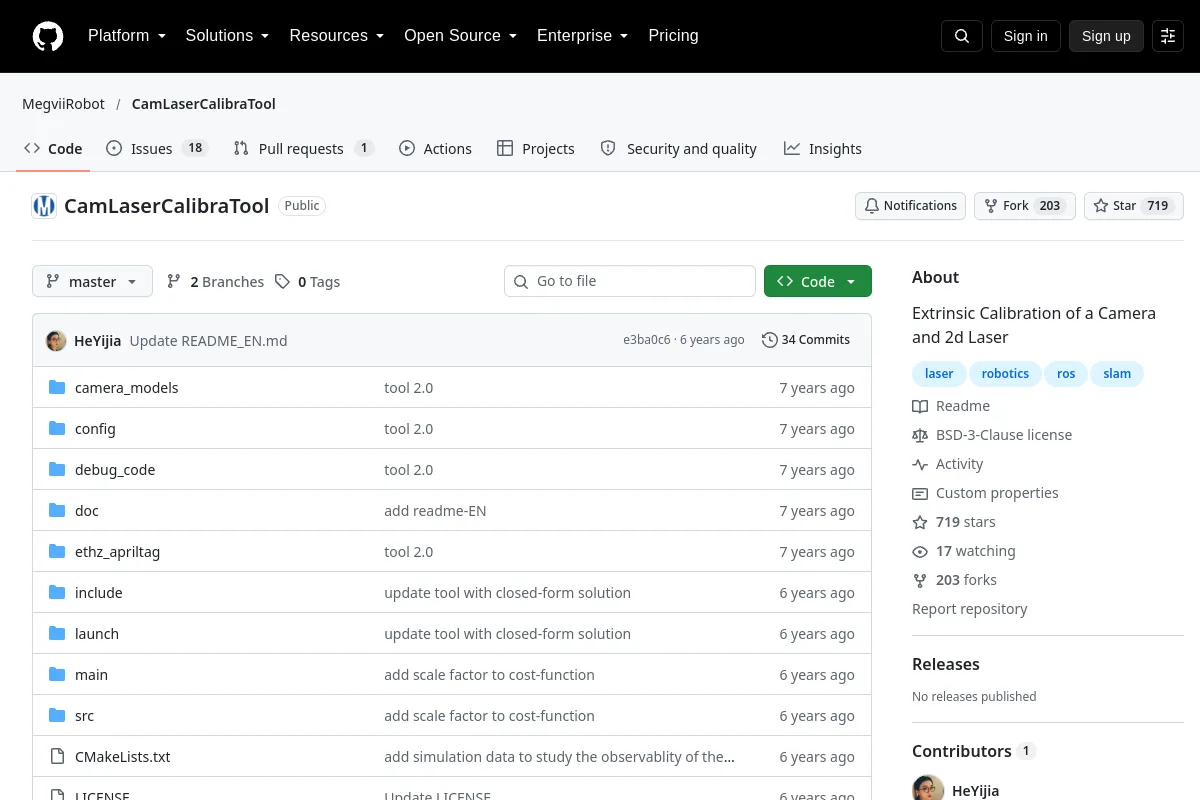 Repositorio
 Código abierto
Calibración extrínseca de una cámara y un láser 2D
Percepción y geometría Repositorio
 Investigación
Entorno de aprendizaje para agentes de Cornell House y recursos asociados.
Percepción y geometría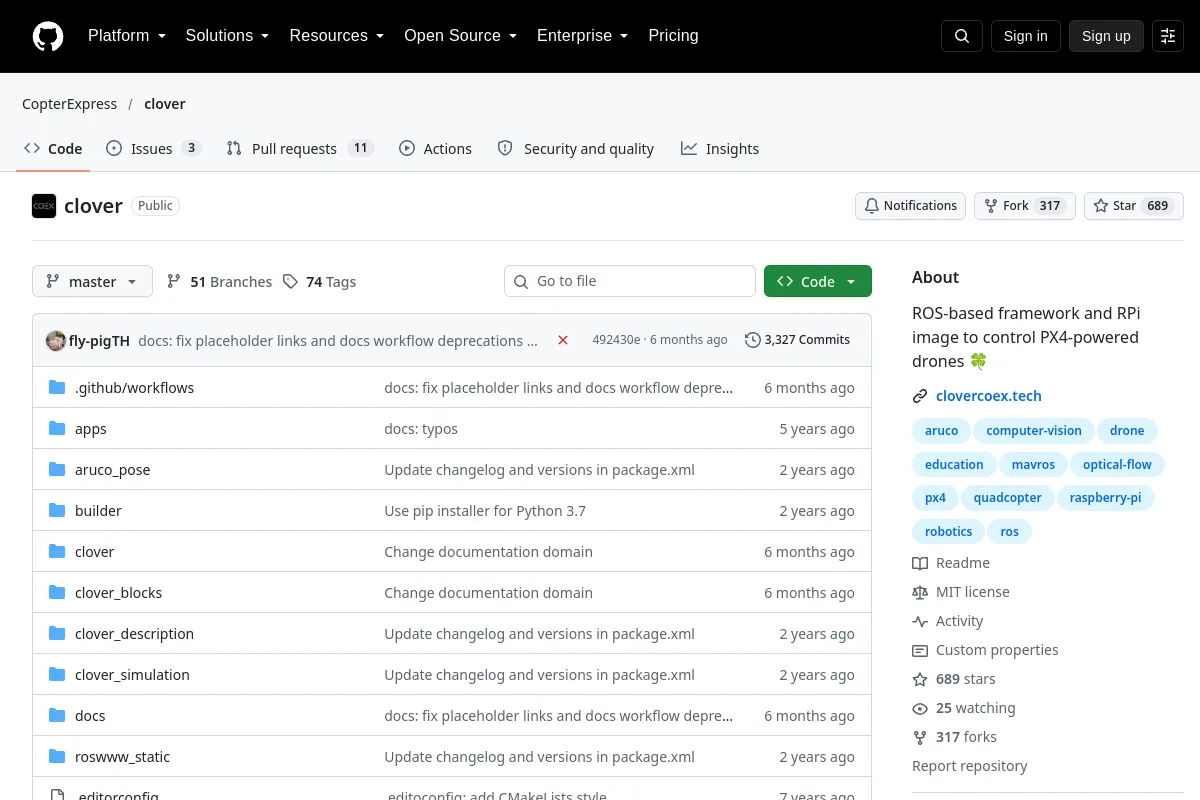 Repositorio
 Código abierto
Herramientas ROS e imágenes de Raspberry Pi para drones con tecnología PX4.
Percepción y geometría Repositorio
 Investigación
 de aprendizaje por imitación consciente de restricciones para carreras autónomas.
Percepción y geometría Repositorio
 Repositorio
 Investigación
🍀 DexTrack: hacia un control de seguimiento neuronal generalizable para una manipulación diestra a partir de referencias humanas
Percepción y geometría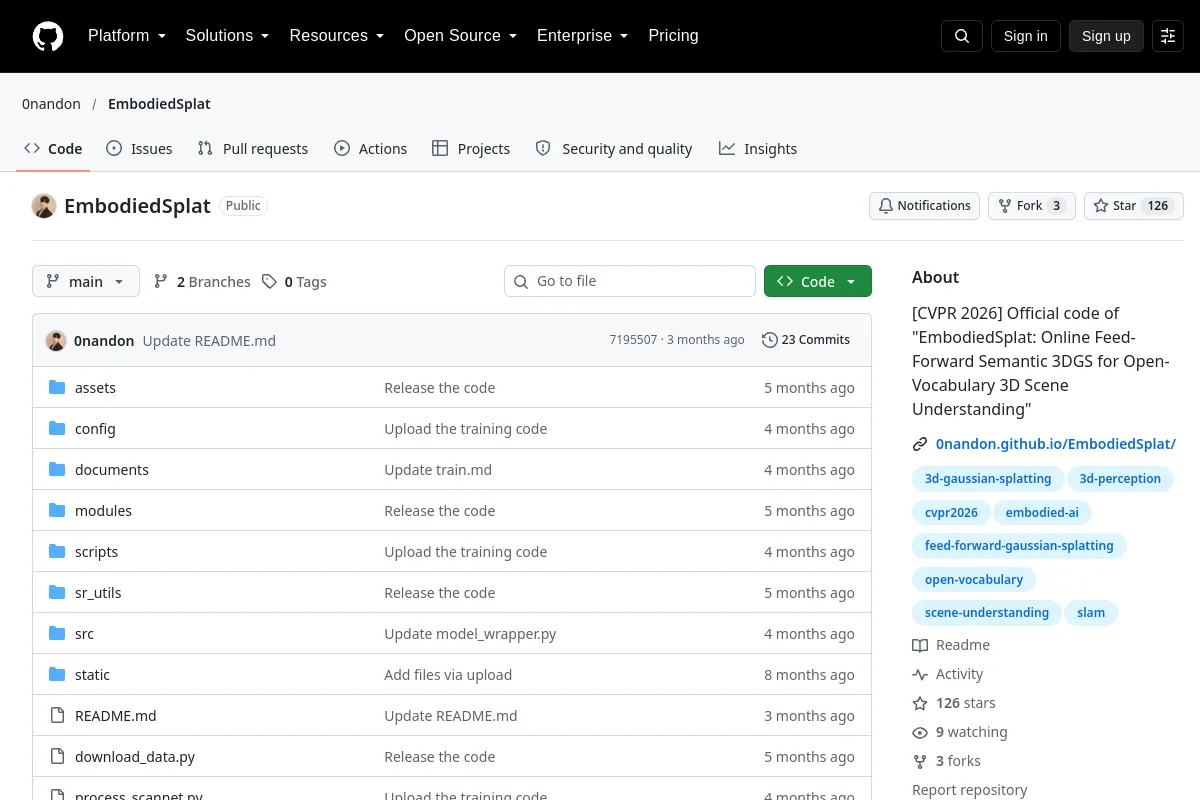 Repositorio
 Investigación
Código oficial de "EmbodiedSplat: 3DGS semántico de avance en línea para la comprensión de escenas 3D de vocabulario abierto"
Percepción y geometría Repositorio
 Código abierto
Ejemplo de conexión de una política Isaac GR00T a un Panda Franka simulado en MuJoCo.
Percepción y geometría Repositorio
 Código abierto
NVIDIA Halos Outside-In Safety Blueprint extiende la percepción del robot más allá de los sensores integrados mediante el uso de cámaras de infraestructura externa y agentes de inteligencia artificial para controlar dinámicamente el comportamiento del robot y realizar...
Percepción y geometría Repositorio
 Código abierto
Hobot StereoNet es un algoritmo de estimación de profundidad estéreo basado en aprendizaje profundo y de alto rendimiento desarrollado por D-Robotics. Procesa pares de imágenes estéreo para generar mapas de profundidad precisos en tiempo real...
Percepción y geometría Repositorio
 Código abierto
Un entorno de simulación para el aprendizaje por refuerzo y la investigación en robótica.
Percepción y geometría Repositorio
 Investigación
Aprendizaje de habilidades futbolísticas para robots humanoides: un marco progresivo de percepción-acción
Percepción y geometría Repositorio
 Código abierto
Detección de Apriltag acelerada por NVIDIA y estimación de pose.
Percepción y geometría Repositorio
 Código abierto
Transformaciones rígidas y grupos de Lie para JAX.
Percepción y geometría Repositorio
 Código abierto
Guías y código para inferencia de aprendizaje profundo en NVIDIA Jetson con TensorRT.
Percepción y geometría Repositorio
 Investigación
Un sistema integrado de control, planificación y percepción humanoide. Desarrollado por el MIT y la Universidad de Edimburgo para el Boston Dynamics Atlas y los robots humanoides Valkyrie de la NASA.
Percepción y geometría Repositorio
 Código abierto
Un robot aéreo compacto y de código abierto con percepción visual omnidireccional
Percepción y geometría Repositorio
 Código abierto
OpenEyes es un marco de visión robótica de código abierto para dispositivos periféricos
Percepción y geometría Repositorio
 Código abierto
Código de investigación para la detección de disponibilidad de vocabulario abierto en nubes de puntos 3D.
Percepción y geometría Repositorio
 Investigación
Implementación oficial del artículo: "OptiGeo: Geometría monocular eficiente para la percepción corporal en escenas ópticamente desafiantes"
Percepción y geometría Repositorio
 Código abierto
Una especificación para la enseñanza egocéntrica autorizada de robots personales.
Percepción y geometríaNOTAS DE SELECCIÓN
Elija herramientas relacionadas con la modalidad del sensor, los supuestos de calibración y los resultados geométricos requeridos. Verifique la precisión numérica, los requisitos de tiempo de ejecución y las convenciones de datos antes de conectar tuberías.
¿Conoce algún recurso que pertenezca aquí?