Repozytorium
 Otwarte źródło
autonomous-perception · Brazilian-Institute-of-Robotics
Autonomiczna percepcja
Percepcja i geometriaKATALOG WCIELONEJ AI
Znajdź biblioteki przetwarzania chmur punktów, kalibracji i estymacji geometrycznych.
Repozytorium
Otwarte źródło
Autonomiczna percepcja
Percepcja i geometria Repozytorium
 Otwarte źródło
Kod badawczy BiFold do dwuręcznego składania tkanin ze sterowaniem językowym.
Percepcja i geometria Repozytorium
 Otwarte źródło
narzędzia do kalibracji czujników do jazdy autonomicznej i robotyki
Percepcja i geometria Repozytorium
 Otwarte źródło
Zewnętrzna kalibracja kamery i lasera 2D
Percepcja i geometria Repozytorium
 Badania
Środowisko edukacyjne agenta Cornell House i powiązane zasoby.
Percepcja i geometria Repozytorium
 Otwarte źródło
Narzędzia ROS i obrazy Raspberry Pi dla dronów zasilanych PX4.
Percepcja i geometria Repozytorium
 Badania
 nad uczeniem się naśladowczym uwzględniającym ograniczenia w wyścigach autonomicznych.
Percepcja i geometria Repozytorium
 Repozytorium
 Badania
🍀 DexTrack: w kierunku uogólnionej kontroli śledzenia neuronów w celu zręcznej manipulacji na podstawie ludzkich referencji
Percepcja i geometria Repozytorium
 Badania
Oficjalny kod „EmbodiedSplat: Online Feed-Forward Semantic 3DGS dla zrozumienia scen 3D w otwartym słownictwie”
Percepcja i geometria Repozytorium
 Otwarte źródło
Przykład podłączenia polisy Isaac GR00T do symulowanej Pandy Franka w MuJoCo.
Percepcja i geometria Repozytorium
 Otwarte źródło
Rozwiązanie NVIDIA Halos Outside-In Safety Blueprint rozszerza percepcję robota poza czujniki pokładowe, wykorzystując kamery infrastruktury zewnętrznej i agentów AI do dynamicznego kontrolowania zachowania robota i wykonywania…
Percepcja i geometria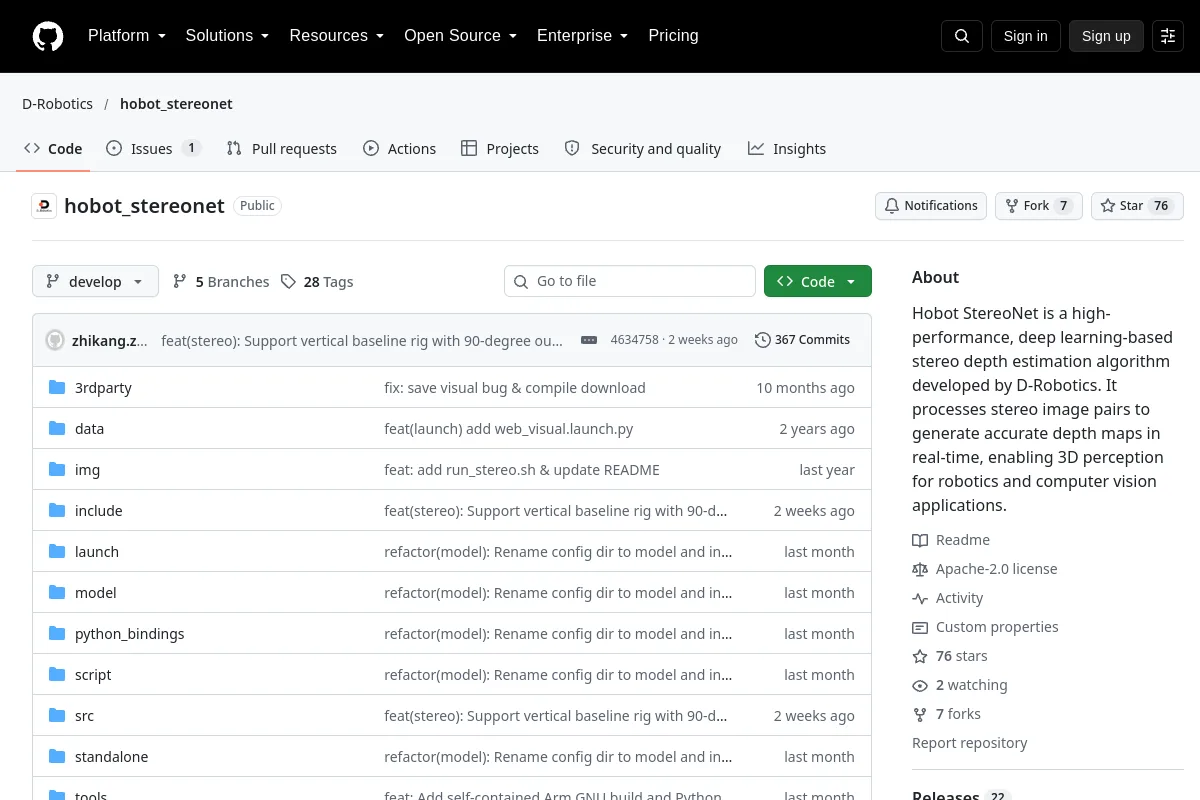 Repozytorium
 Otwarte źródło
Hobot StereoNet to wysokowydajny algorytm szacowania głębokości stereo, oparty na głębokim uczeniu, opracowany przez D-Robotics. Przetwarza pary obrazów stereo w celu generowania dokładnych map głębi w czasie rzeczywistym…
Percepcja i geometria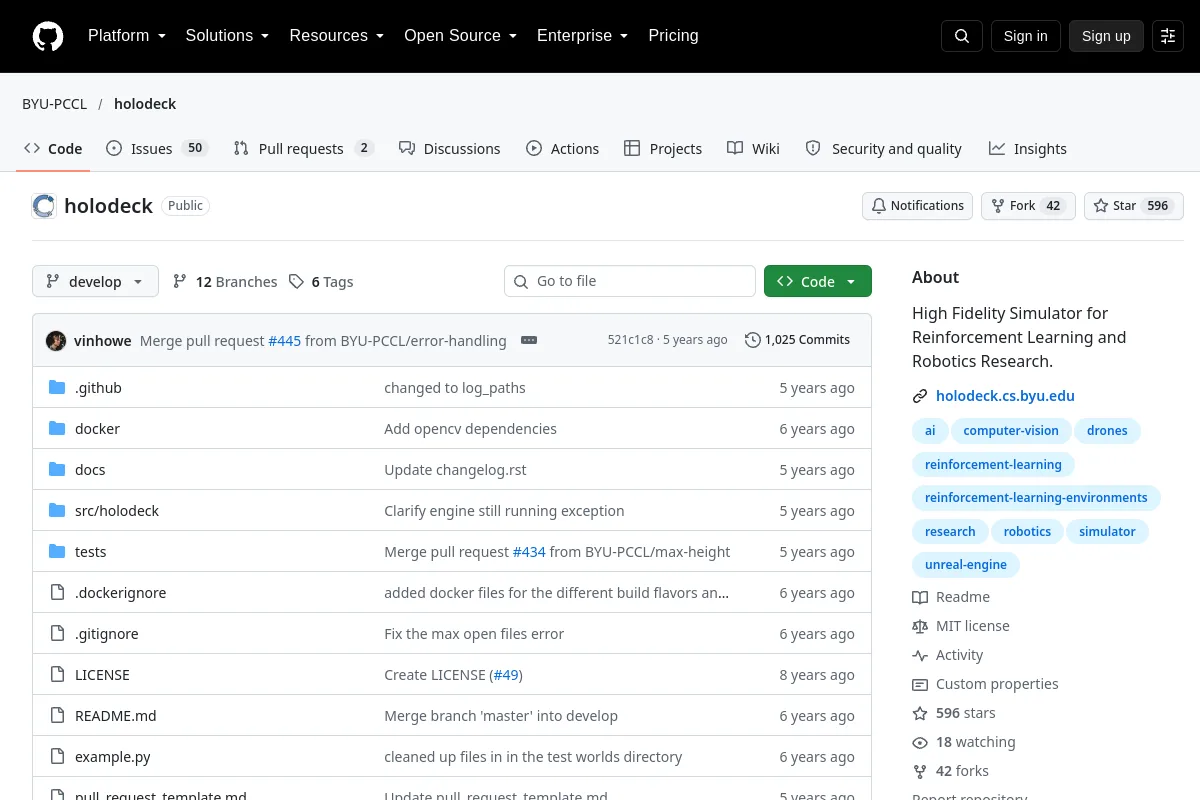 Repozytorium
 Otwarte źródło
Środowisko symulacyjne do uczenia się przez wzmacnianie i badań w dziedzinie robotyki.
Percepcja i geometria Repozytorium
 Badania
Nauka umiejętności piłkarskich dla robotów humanoidalnych: progresywne ramy percepcji i działania
Percepcja i geometria Repozytorium
 Otwarte źródło
Przyspieszone przez firmę NVIDIA wykrywanie Apriltag i szacowanie pozycji.
Percepcja i geometria Repozytorium
 Repozytorium
 Otwarte źródło
Przewodniki i kod do wnioskowania głębokiego uczenia się na NVIDIA Jetson z TensorRT.
Percepcja i geometria Repozytorium
 Badania
Zintegrowany humanoidalny system kontroli, planowania i percepcji. Opracowany przez MIT i Uniwersytet w Edynburgu dla robotów humanoidalnych Boston Dynamics Atlas i NASA Valkyrie
Percepcja i geometria Repozytorium
 Otwarte źródło
Kompaktowy robot latający o całkowicie otwartym kodzie źródłowym z dookólną percepcją wzrokową
Percepcja i geometria Repozytorium
 Otwarte źródło
OpenEyes to platforma wizyjna robotów typu open source dla urządzeń brzegowych
Percepcja i geometria Repozytorium
 Otwarte źródło
Kod badawczy do wykrywania afordancji otwartego słownika w chmurach punktów 3D.
Percepcja i geometria Repozytorium
 Badania
Oficjalna realizacja artykułu: „OptiGeo: Efektywna geometria jednookularowa dla percepcji ucieleśnionej w scenach wymagających optycznie”
Percepcja i geometria Repozytorium
 Otwarte źródło
Specyfikacja dozwolonego egocentrycznego nauczania robotów osobistych.
Percepcja i geometriaUWAGI DO WYBORU
Wybierz narzędzia dotyczące modalności czujnika, założeń kalibracji i wymaganych wyników geometrycznych. Przed podłączeniem rurociągów sprawdź precyzję numeryczną, wymagania dotyczące czasu wykonania i konwencje danych.
Znasz zasób, który tu pasuje?