 Repozytorium
 Badania
Kalibr
Narzędzia kalibracyjne dla systemów wielokamerowych i kamerowo-inercyjnych.
Percepcja i geometriaKATALOG WCIELONEJ AI
Znajdź biblioteki przetwarzania chmur punktów, kalibracji i estymacji geometrycznych.
Repozytorium
Badania
Narzędzia kalibracyjne dla systemów wielokamerowych i kamerowo-inercyjnych.
Percepcja i geometria Repozytorium
 Badania
Biblioteka grup Lie w języku C++ oparta na eigen do obliczeń geometrycznych.
Percepcja i geometria Repozytorium
 Badania
Symulator pojazdów autonomicznych zbudowany na silniku Unreal Engine i Unity.
Percepcja i geometria Repozytorium
 Badania
Algorytmy filtrowania chmur punktów, rejestracji i analizy geometrycznej.
Percepcja i geometria Repozytorium
 Badania
Referencyjna implementacja 3D Gaussa Splatting do renderowania pola promieniowania.
Percepcja i geometria Repozytorium
 Badania
Biblioteka wyszukiwania najbliższych sąsiadów C++, zawierająca wyłącznie nagłówki, przy użyciu drzew KD.
Percepcja i geometria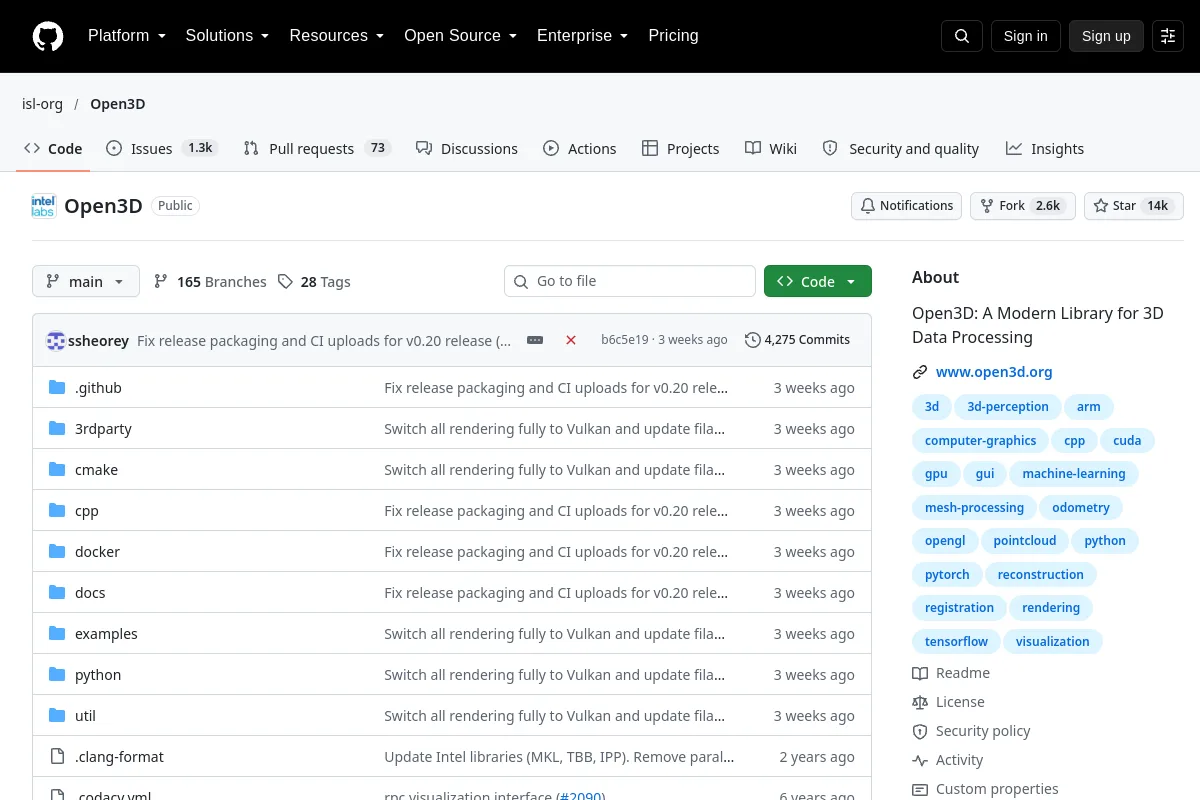 Repozytorium
 Badania
Narzędzia do przetwarzania danych 3D dla chmur punktów i percepcji geometrycznej.
Percepcja i geometria Repozytorium
 Badania
Biblioteka do optymalizacji nieliniowej na dużą skalę.
Percepcja i geometria Repozytorium
 Badania
Zintegrowane funkcje ROS do planowania, wnioskowania o predykatach, sterowania chwytakiem i percepcji do użytku z robotami KUKA LBR IIWA i Universal Robots.
Percepcja i geometria Repozytorium
 Badania
Narzędzia ROS do automatycznej kalibracji ręka-oko.
Percepcja i geometria Repozytorium
 Badania
Kod uczenia się imitującego do nawigacji wzrokowej ze wsparciem językowym.
Percepcja i geometria Repozytorium
 Badania
GRIL-Calib: Bezcelowy robot naziemny IMU-LiDAR Zewnętrzna metoda kalibracji z wykorzystaniem ograniczeń ruchu płaszczyzny uziemienia
Percepcja i geometria Repozytorium
 Badania
Key.Net: wykrywanie punktów kluczowych za pomocą ręcznie wykonanych i wyuczonych filtrów CNN
Percepcja i geometria Repozytorium
 Badania
Oficjalna implementacja PyTorch ODISE: segmentacja panoptyczna z otwartym słownictwem z modelami dyfuzji tekstu na obraz [Wyróżnienie CVPR 2023]
Percepcja i geometria Repozytorium
 Repozytorium
 Badania
Oficjalna implementacja „Wyłaniającego się odrzucenia widoku odstającego w transformatorach uziemionych w geometrii wizualnej”
Percepcja i geometria Repozytorium
 Badania
📈 WZROST: Percepcja 3D sprawia, że imitacja robota w świecie rzeczywistym jest prosta i skuteczna
Percepcja i geometria Repozytorium
 Badania
Wstępne szkolenie dotyczące wizji i działań na danych stacjonarnych w celu przeniesienia ich do ucieleśnionej sztucznej inteligencji.
Percepcja i geometria Repozytorium
 Badania
Projekt sterowanego głosem asystenta z ramieniem robota.
Percepcja i geometria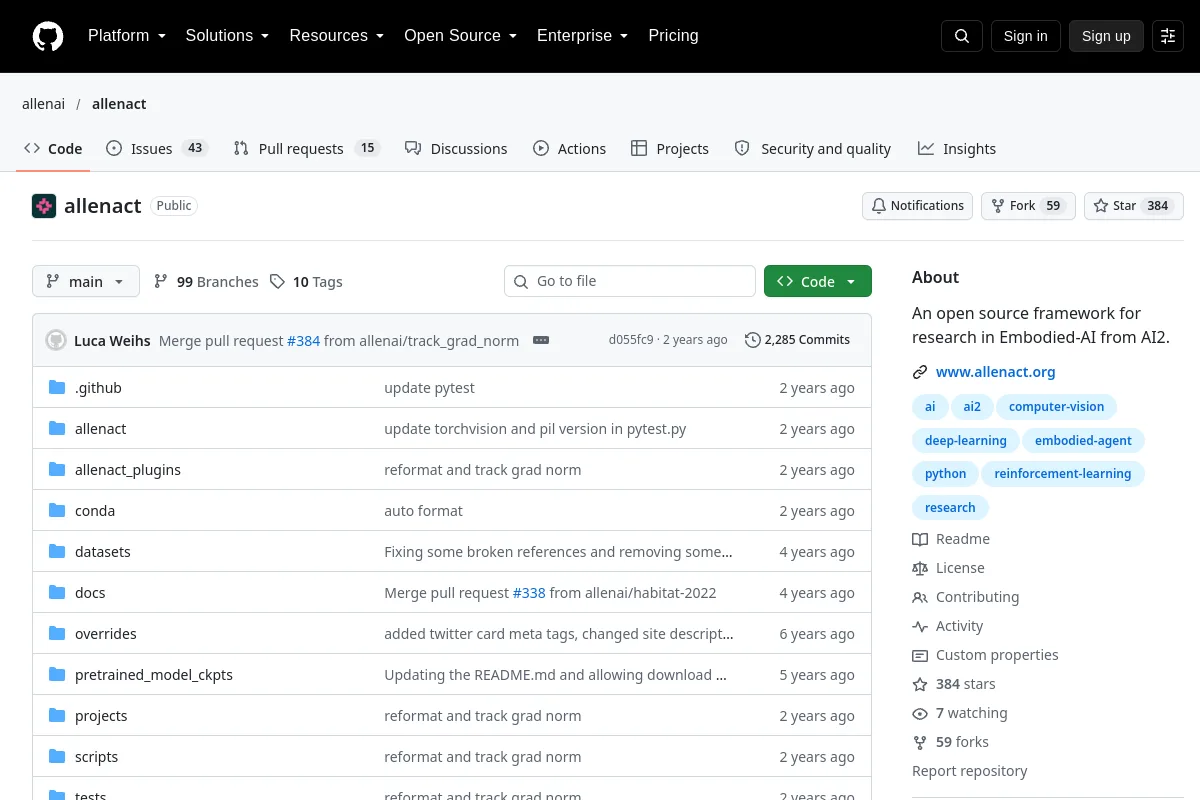 Repozytorium
 Badania
Otwarte ramy badawcze dotyczące ucieleśnionej sztucznej inteligencji.
Percepcja i geometria Repozytorium
 Badania
Dwuramienny robot współpracujący Aubo i5 — RealSense D435 — Szacowanie pozycji obiektu w 3D — ROS
Percepcja i geometria Repozytorium
 Badania
Środowisko edukacyjne agenta Cornell House i powiązane zasoby.
Percepcja i geometria Repozytorium
 Badania
 nad uczeniem się naśladowczym uwzględniającym ograniczenia w wyścigach autonomicznych.
Percepcja i geometria Repozytorium
 Badania
🍀 DexTrack: w kierunku uogólnionej kontroli śledzenia neuronów w celu zręcznej manipulacji na podstawie ludzkich referencji
Percepcja i geometriaUWAGI DO WYBORU
Wybierz narzędzia dotyczące modalności czujnika, założeń kalibracji i wymaganych wyników geometrycznych. Przed podłączeniem rurociągów sprawdź precyzję numeryczną, wymagania dotyczące czasu wykonania i konwencje danych.
Znasz zasób, który tu pasuje?
