 代码仓库
具身智能与机器人资源导航
感知与几何
查找点云处理、校准和几何估计库。
代码仓库

 代码仓库
 代码仓库
 代码仓库
 代码仓库

 代码仓库
 代码仓库

 代码仓库
 代码仓库

 代码仓库
 科研
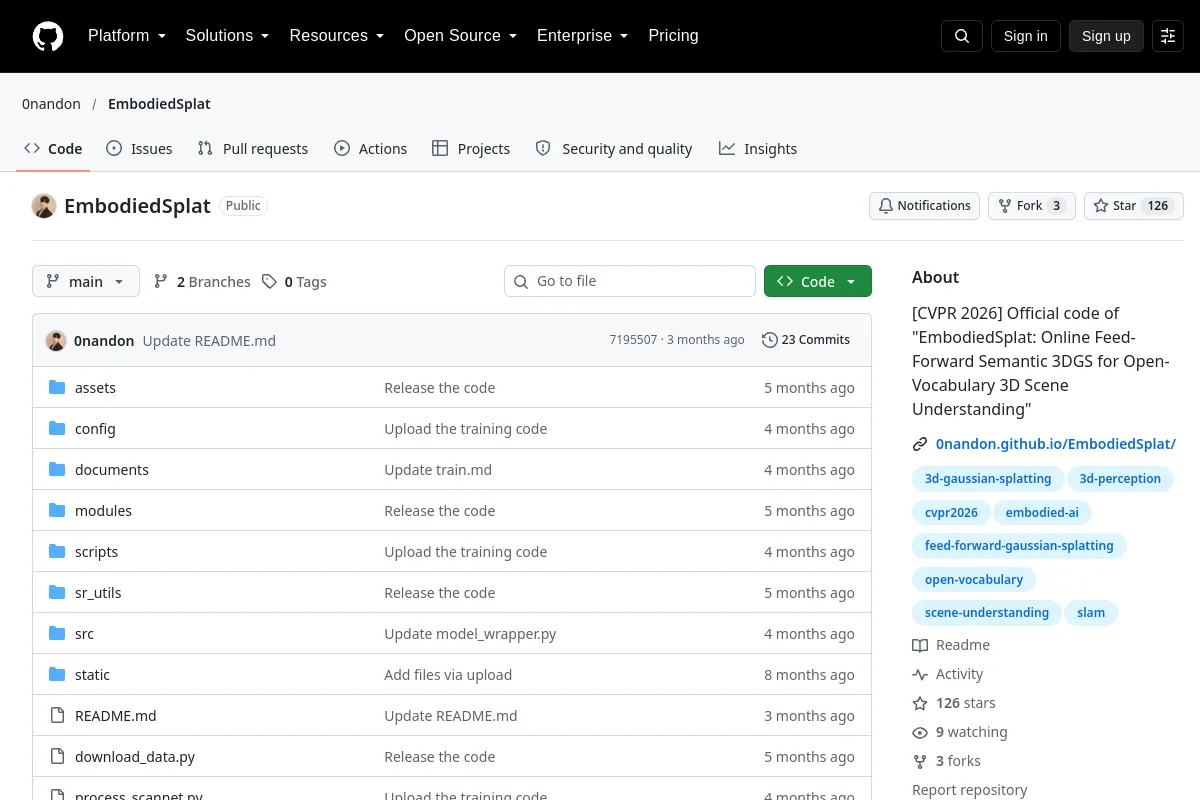
EmbodiedSplat · 0nandon
《EmbodiedSplat: Online Feed-Forward Semantic 3DGS for Open-Vocabulary 3D Scene Understanding》的官方代码
感知与几何 代码仓库

 代码仓库
 开源
halos-outside-in-safety · NVIDIA
NVIDIA Halos 由外而内安全蓝图通过使用外部基础设施摄像头和 AI 代理来动态控制机器人行为并执行……,从而将机器人感知扩展到机载传感器之外。
感知与几何 代码仓库
 开源
hobot_stereonet · D-Robotics
Hobot StereoNet是由D-Robotics开发的高性能、基于深度学习的立体深度估计算法。它处理立体图像对以实时生成准确的深度图……
感知与几何 代码仓库
 代码仓库
 代码仓库
 代码仓库
 代码仓库

 代码仓库
 科研
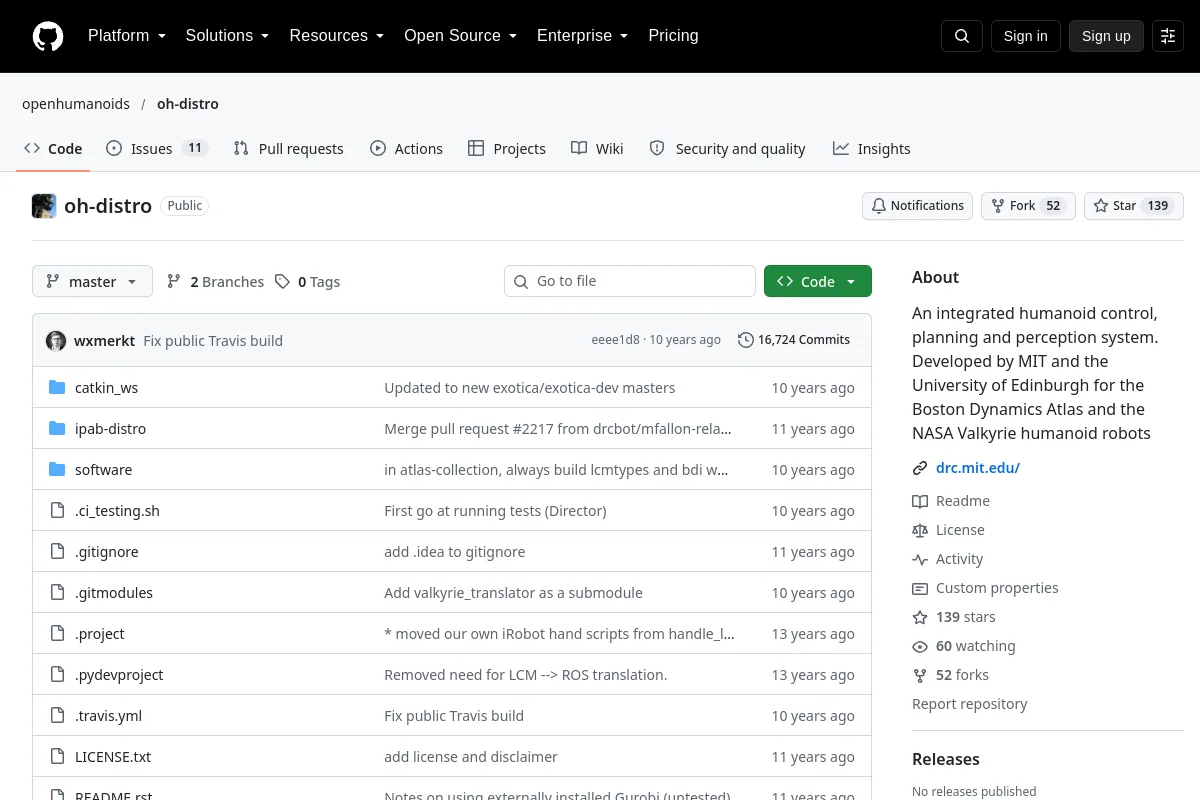
oh-distro · openhumanoids
集成的人形控制、规划和感知系统。由麻省理工学院和爱丁堡大学为波士顿动力 Atlas 和 NASA Valkyrie 人形机器人开发
感知与几何 代码仓库

 代码仓库

 代码仓库
 开源
Open Vocabulary Affordance Detection in 3D Point Clouds · Fsoft-AIC
用于 3D 点云中开放词汇可供性检测的研究代码。
感知与几何 代码仓库
 科研
OptiGeo · mx-liu6
论文:“OptiGeo: Efficient Moneye Geometry for Embodied Perception in Optically Challenging Scenes”的正式实施
感知与几何 代码仓库

选型说明
选择 感知与几何
围绕传感器模态、校准假设和所需的几何输出选择工具。连接管道之前检查数值精度、运行时间要求和数据约定。
您下一次发现的地方
建议资源 ↗生态系统不断发展。
知道属于这里的资源吗?