 Repositorio
 Investigación
GEM · zhaorw02
Código oficial de GEM: La supervisión generativa ayuda a la inteligencia incorporada
Políticas de robotsEL DIRECTORIO DE IA INCORPORADO
Explore modelos de visión, lenguaje y acción y modelos básicos de robótica para percepción, manipulación y control.
Repositorio
Investigación
Código oficial de GEM: La supervisión generativa ayuda a la inteligencia incorporada
Políticas de robots Repositorio
 Investigación
GenRL: Los modelos mundiales de base multimodal permiten fundamentar el lenguaje y las indicaciones de vídeo en dominios incorporados, convirtiéndolos en secuencias de estados latentes del modelo mundial. Las secuencias de estados latentes pueden...
Modelos mundiales Repositorio
 Investigación
Una hoja de ruta para construir modelos mundiales para la evaluación de políticas sobre robots
Modelos mundiales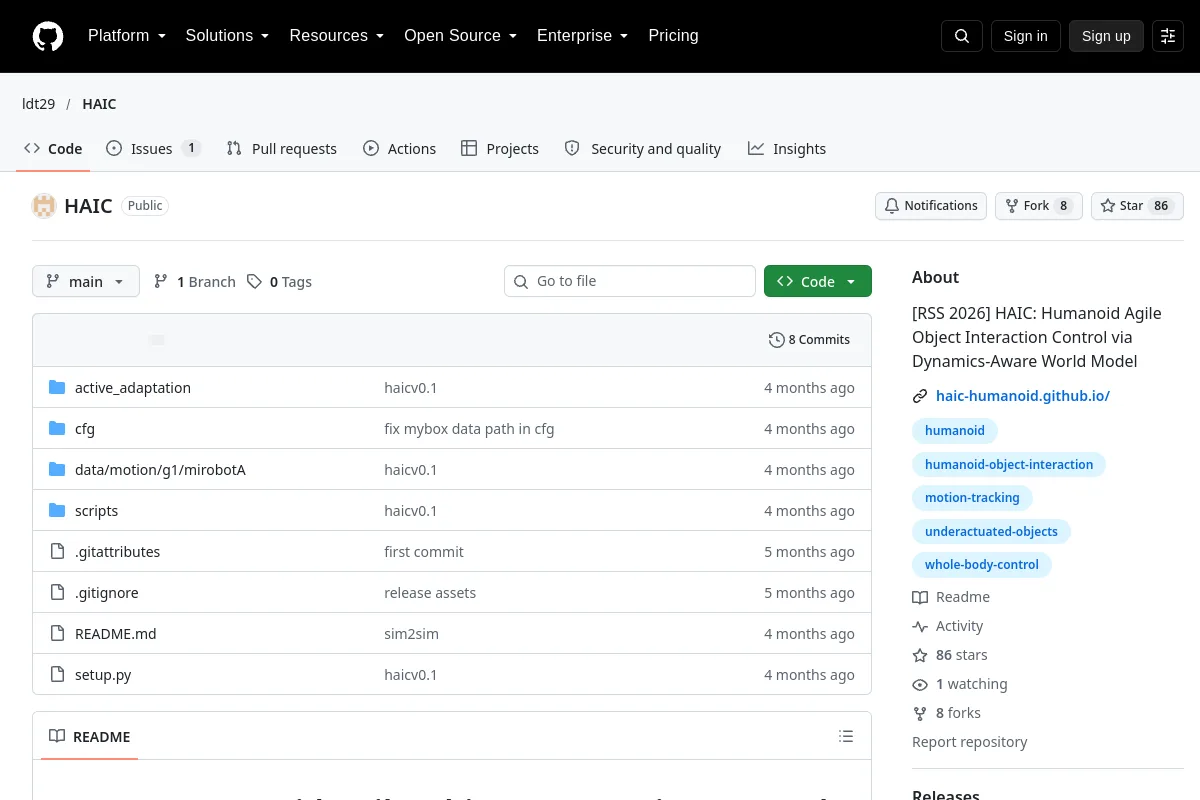 Repositorio
 Investigación
HAIC: Control ágil de interacción de objetos humanoides a través de un modelo mundial consciente de la dinámica
Modelos mundiales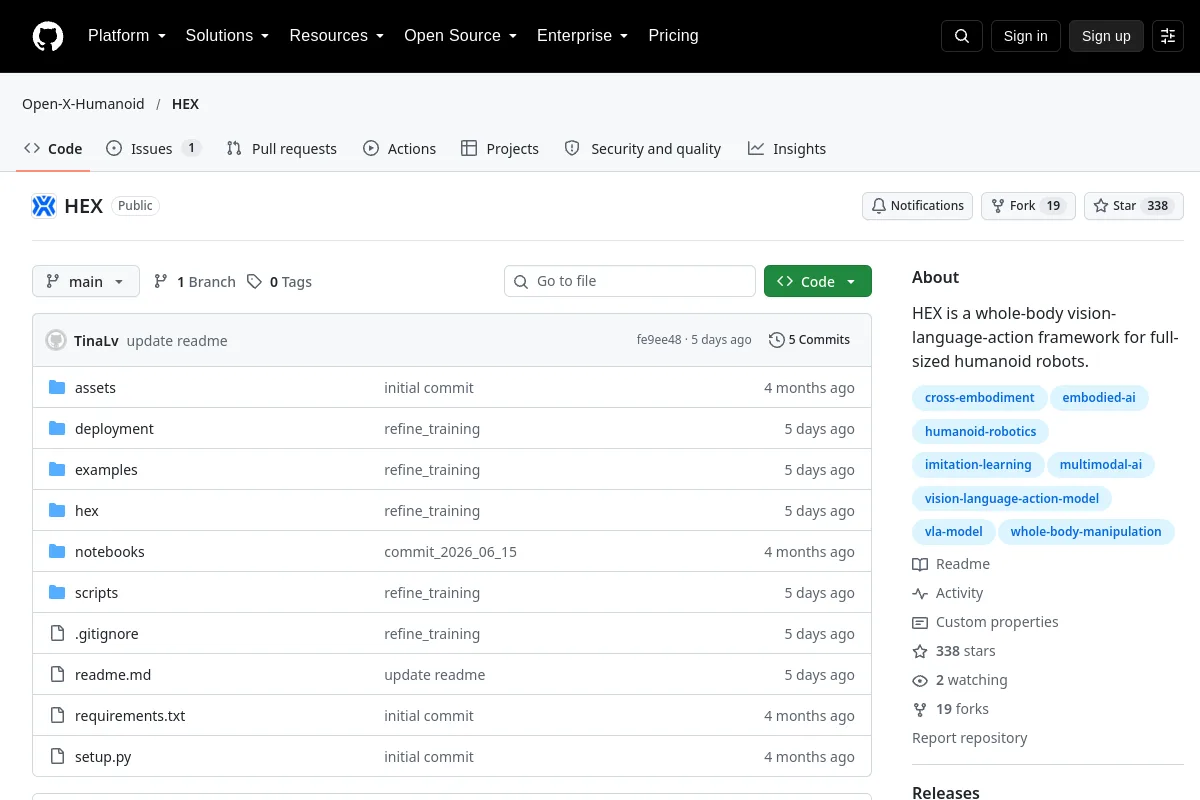 Repositorio
 Investigación
HEX es un marco de visión, lenguaje y acción de cuerpo completo para robots humanoides de tamaño completo.
Visión-lenguaje-acción Repositorio
 Investigación
HY-Embodied-0.5-X: un modelo de base incorporado mejorado para agentes del mundo real
Políticas de robots Repositorio
 Investigación
Este proyecto de aprendizaje por imitación compara la clonación de comportamientos y la política de difusión en Panda pick-and-place.
Políticas de robots Repositorio
 Investigación
La serie InternVLA-A estudia la comprensión, generación y acción de la manipulación robótica.
Visión-lenguaje-acción Repositorio
 Investigación
JanusVLN estudia la navegación visión-lenguaje con memoria semántica y espacial separadas.
Visión-lenguaje-acción Repositorio
 Investigación
Código de artículo "KERV: Decodificación especulativa cinemática rectificada para modelos VLA incorporados" aceptado por DAC 2026.
Visión-lenguaje-acción Repositorio
 Investigación
Implementación oficial de "Kinema4D: modelado mundial Kinematic4D para simulación incorporada espaciotemporal"
Modelos mundiales Repositorio
 Investigación
Implementación oficial del artículo NeurIPS 2021: "Política cinemática regulada por dinámica para la estimación de pose egocéntrica". Este repositorio contiene una copia del código de "Universal Humanoid Controller" y...
Políticas de robots Repositorio
 Investigación
LaST$_0$: Cadena de pensamiento espacio-temporal latente para el modelo robótico de visión-lenguaje-acción
Visión-lenguaje-acción Repositorio
 Investigación
LiLa-WAM: modelo ligero de acción mundial de razonamiento latente para manipulación robótica
Modelos mundiales Repositorio
 Investigación
Manipular cualquier cosa: automatización de robots del mundo real utilizando modelos de lenguaje visual [CoRL 2024]
Políticas de robots Repositorio
 Investigación
Código de "MemoryVLA: Memoria Perceptivo-Cognitiva en Modelos Visión-Lenguaje-Acción para Manipulación Robótica"
Visión-lenguaje-acción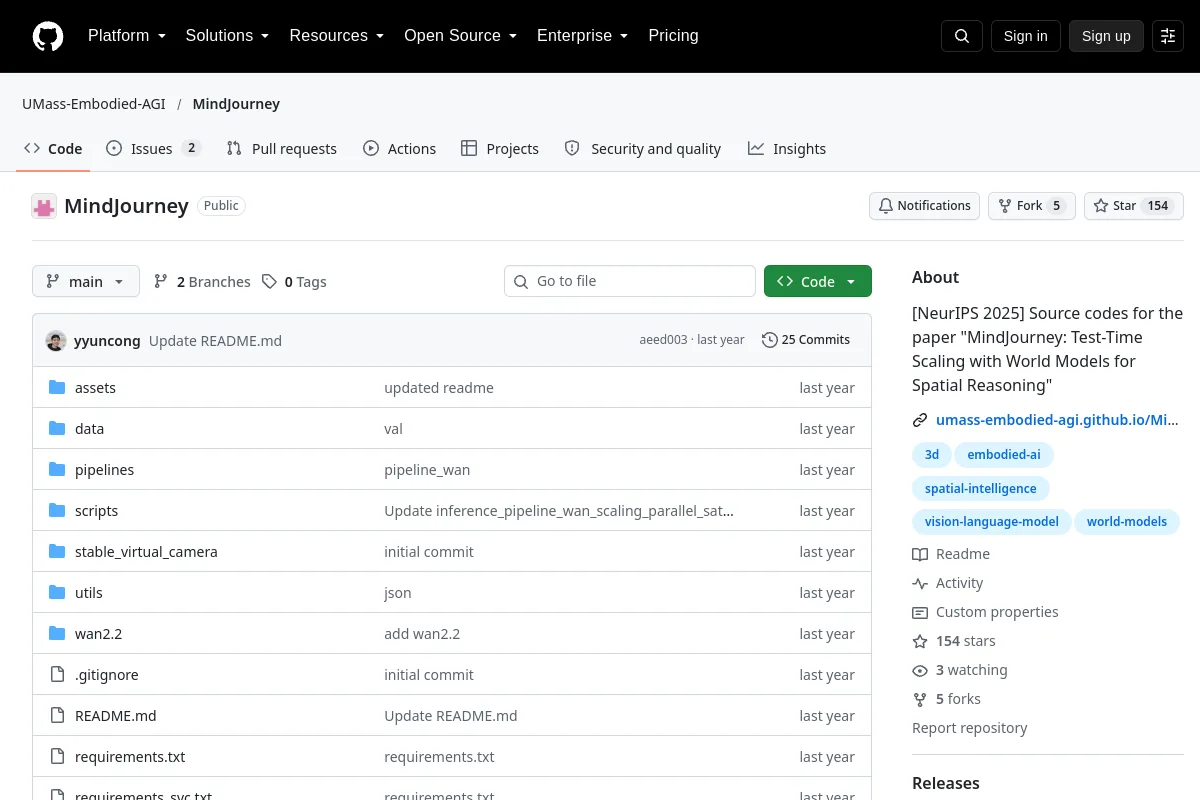 Repositorio
 Investigación
Códigos fuente del artículo "MindJourney: Escalamiento en el tiempo de prueba con modelos mundiales para el razonamiento espacial"
Modelos mundiales Repositorio
 Investigación
MobileVLA-R1: refuerzo de visión-lenguaje-acción para robots móviles
Visión-lenguaje-acción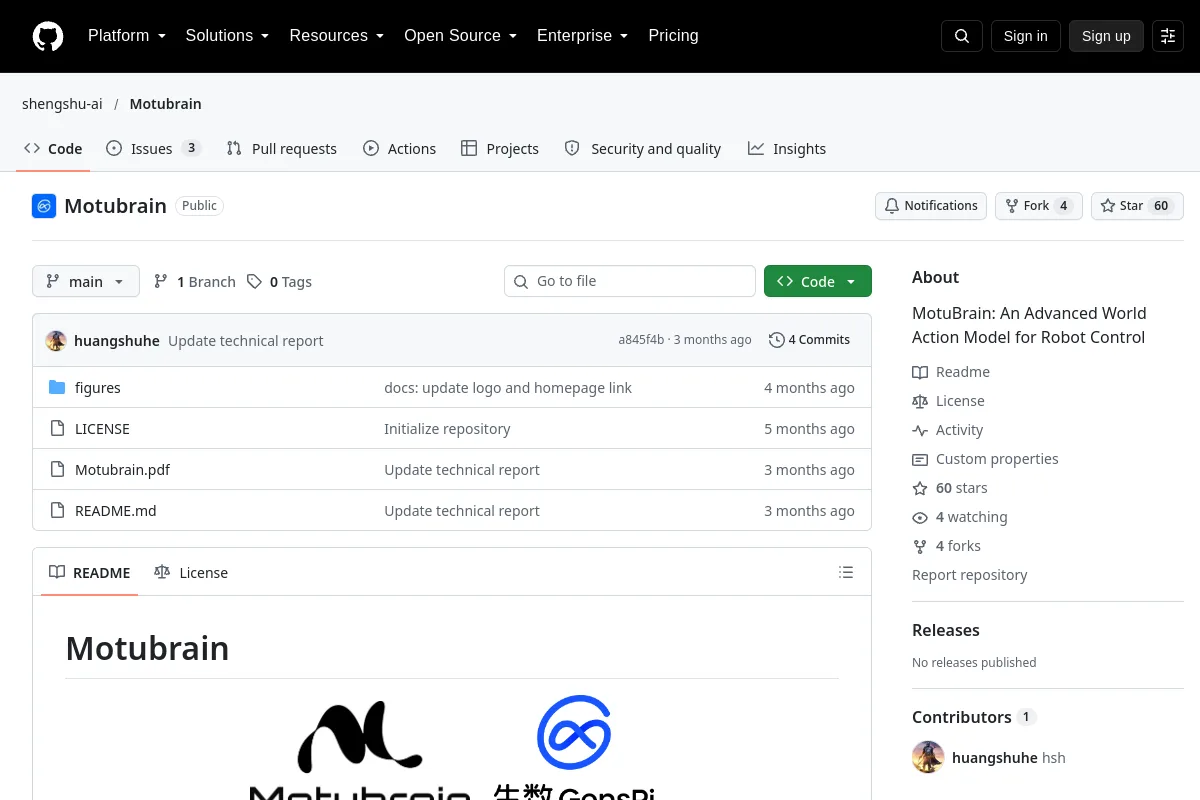 Repositorio
 Investigación
MotuBrain: un modelo de acción mundial avanzado para el control de robots
Modelos mundiales Repositorio
 Investigación
Una implementación de código abierto de la política de transformador de difusión multitarea (DiT) para la manipulación de robots como se ve en Boston Dynamics Atlas Humanoid y en "A Careful Examination of Large Behavior...
Políticas de robots Repositorio
 Investigación
Implementación oficial de NavMorph: un modelo mundial en evolución automática para la navegación por visión y lenguaje en entornos continuos (ICCV'25).
Modelos mundiales Repositorio
 Investigación
Locomoción humanoide basada en la visión
Políticas de robots Repositorio
 Investigación
OmniVLA proporciona código de inferencia y capacitación para la navegación de robots multimodal.
Visión-lenguaje-acción Repositorio
 Investigación
OpenDM proporciona un proyecto de investigación de modelo básico de mundo abierto para la inteligencia incorporada.
Visión-lenguaje-acción¿Conoce algún recurso que pertenezca aquí?