 Repositorio
 Investigación
benchmarks · robotperf
Suite de benchmarking para evaluar 🤖 el rendimiento informático de la robótica. Proveedor neutral. ⚪Enfoques de caja gris y ⚫Caja negra.
Evaluación de políticasEL DIRECTORIO DE IA INCORPORADO
Explore tareas y conjuntos de evaluación para manipulación, navegación y control.
Repositorio
Investigación
Suite de benchmarking para evaluar 🤖 el rendimiento informático de la robótica. Proveedor neutral. ⚪Enfoques de caja gris y ⚫Caja negra.
Evaluación de políticas Repositorio
 Investigación
MapEval: hacia un marco de evaluación de mapas SLAM unificado, robusto y eficiente.
Navegación e interacción incorporada Repositorio
 Investigación
Conjuntos de datos abiertos para capacitación y evaluación comparativa de sistemas robóticos y de IA en entornos agrícolas y todoterreno
Navegación e interacción incorporada Repositorio
 Investigación
Evolution Gym compara la optimización conjunta del diseño y control de robots blandos.
Locomoción y control de todo el cuerpo. Repositorio
 Investigación
Faultline estudia la solidez de la política de LIBERO utilizando flujos de trabajo de perturbación y ablación.
Evaluación de políticas Repositorio
 Investigación
GeoPolicy-Bench compara la percepción y los diseños de políticas sobre las tareas de manipulación de Panda.
Manipulación Repositorio
 Investigación
Un entorno de simulación y punto de referencia para la transferencia de objetos entre humanos y robots
Manipulación Repositorio
 Investigación
Evaluaciones de código abierto para IA física. Ejecute cualquier LLM/VLA en cualquier brazo/humanoide contra cualquier punto de referencia real/simulado.
Locomoción y control de todo el cuerpo.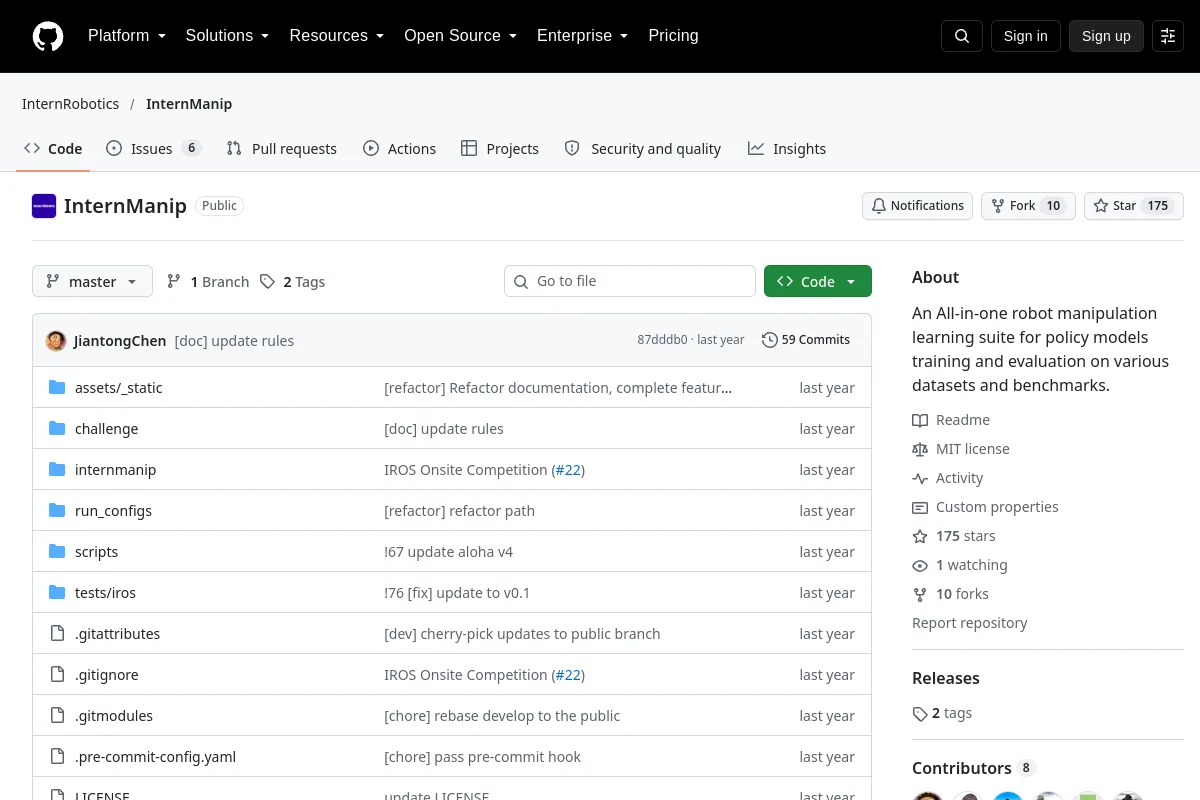 Repositorio
 Investigación
Un conjunto de aprendizaje de manipulación de robots todo en uno para la capacitación y evaluación de modelos de políticas en varios conjuntos de datos y puntos de referencia.
Manipulación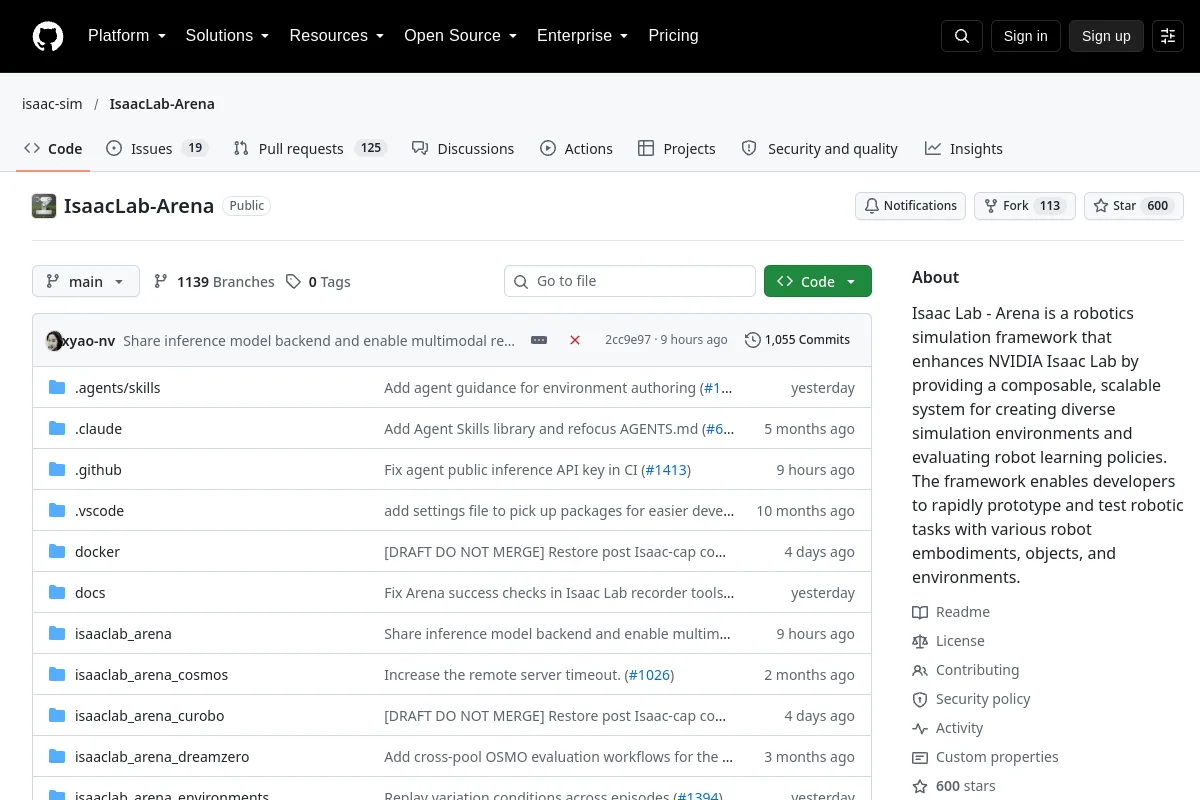 Repositorio
 Investigación
Isaac Lab: Arena es un marco de simulación de robótica que mejora NVIDIA Isaac Lab al proporcionar un sistema componible y escalable para crear diversos entornos de simulación y evaluar robots...
Evaluación de políticas Repositorio
 Investigación
LIBERO Camera Ablation estudia cómo los cambios en la entrada de la cámara afectan el comportamiento de las políticas del robot.
Evaluación de políticas Repositorio
 Investigación
Generar y comparar conjuntos de datos para problemas de manipulación de robots.
Manipulación Repositorio
 Investigación
OceanGym: un entorno de referencia para agentes incorporados bajo el agua
Evaluación de políticas Repositorio
 Investigación
Simulador de robótica de código abierto para agentes de codificación: control HTTP/JSON + MCP, física de Newton, renderizado wgpu, ROS 2 y puntos de referencia reproducibles.
Evaluación de políticas Repositorio
 Investigación
ParcelStow evalúa la solidez de las políticas de robots aprendidas por imitación bajo variaciones en el tiempo de ejecución en Isaac Lab.
Evaluación de políticas Repositorio
 Investigación
El retorno previo a la ejecución estudia la solidez del estado inicial del robot en torno a políticas VLA congeladas.
Evaluación de políticas Sitio web
 Investigación
Un punto de referencia de investigación para la evaluación de políticas de manipulación de robots.
Evaluación de políticas Repositorio
 Investigación
Repositorio asociado con el artículo titulado "RoboGaze: Evaluación de modelos de mundos robóticos mediante análisis estructurado de visión y lenguaje"
Evaluación de políticas Repositorio
 Investigación
Una plataforma de simulación de evaluación comparativa para evaluar políticas generalistas de robots
Evaluación de políticas Repositorio
 Investigación
Un marco de software que integra varios métodos de aprendizaje por imitación y entornos de referencia para la manipulación robótica.
Manipulación Repositorio
 Investigación
La intervención consciente de los costos de RoboPianist proporciona un punto de referencia para las intervenciones de los docentes en RoboPianist.
Evaluación de políticas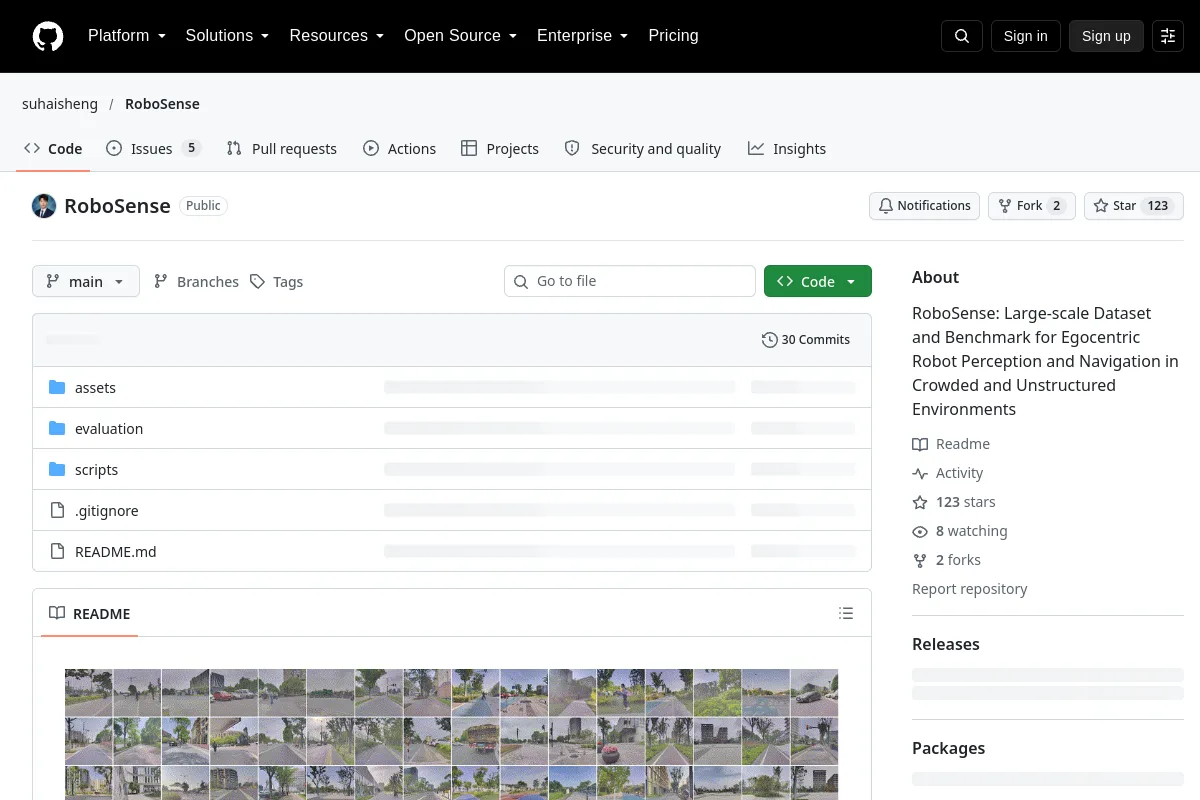 Repositorio
 Investigación
RoboSense: conjunto de datos a gran escala y punto de referencia para la percepción y navegación de robots egocéntricos en entornos concurridos y no estructurados
Navegación e interacción incorporada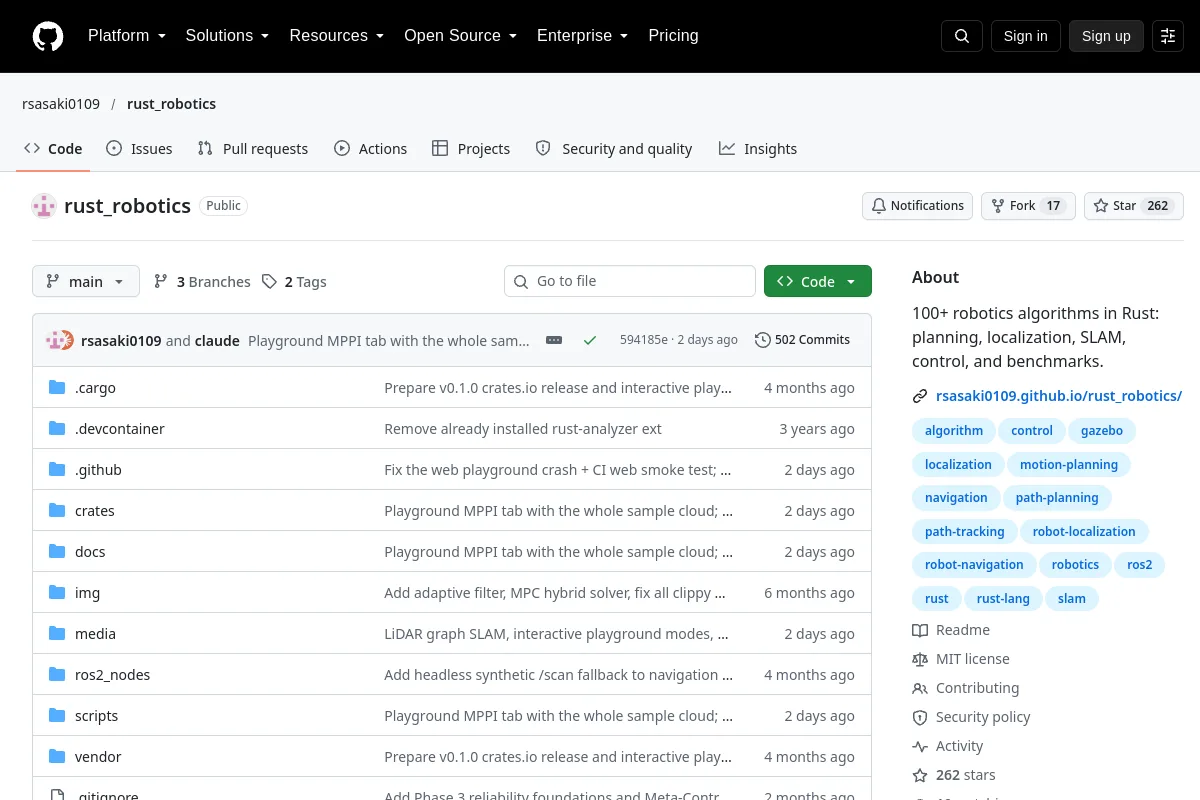 Repositorio
 Investigación
Más de 100 algoritmos robóticos en Rust: planificación, localización, SLAM, control y puntos de referencia.
Navegación e interacción incorporada Repositorio
 Investigación
Marco de evaluación del desempeño SLAM
Navegación e interacción incorporada¿Conoce algún recurso que pertenezca aquí?