 Repositorio
 Código abierto
Webots · cyberbotics
Código fuente del simulador de robots Webots.
Percepción y geometría
Puntos de referencia / Investigación
Simulador de robótica de código abierto para agentes de codificación: control HTTP/JSON + MCP, física de Newton, renderizado wgpu, ROS 2 y puntos de referencia reproducibles.
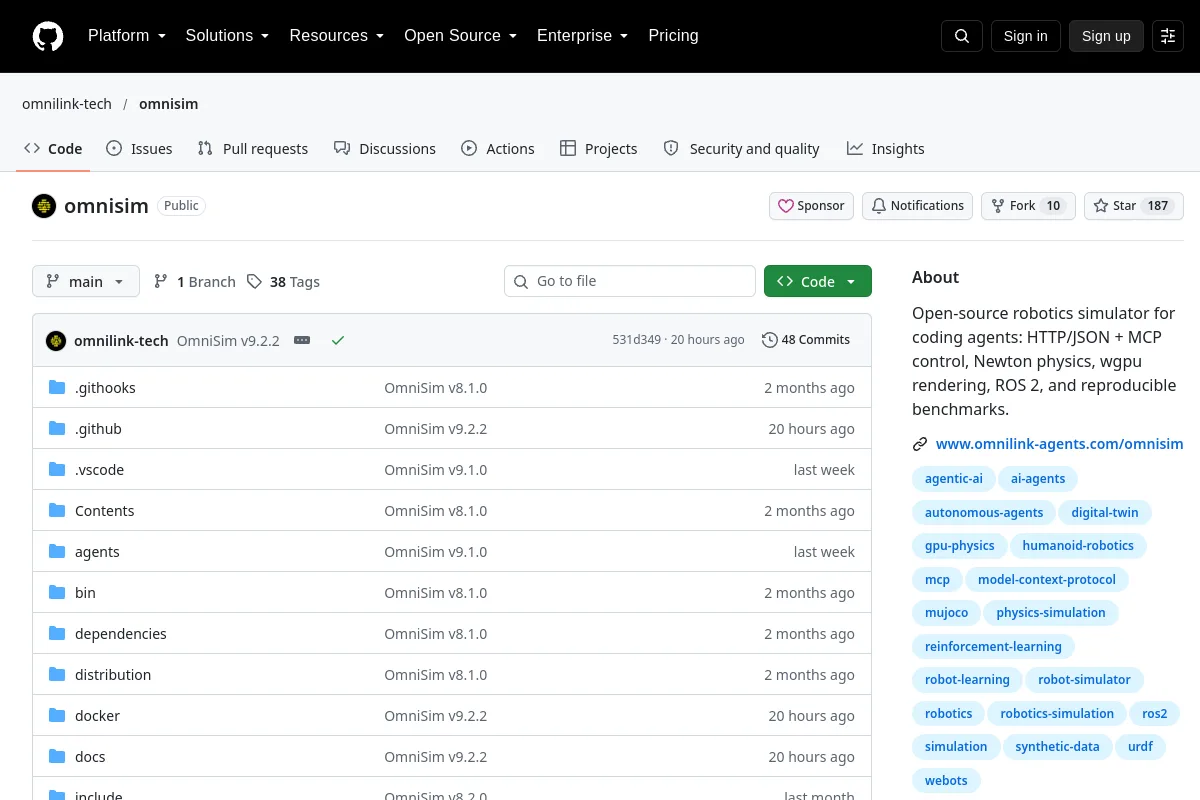
Simulador de robótica de código abierto para agentes de codificación: control HTTP/JSON + MCP, física de Newton, renderizado wgpu, ROS 2 y puntos de referencia reproducibles.
Compare tareas, protocolos, versiones de conjuntos de datos/entorno y hardware antes de interpretar los resultados informados. Un repositorio de referencia no es una certificación de un sistema robótico.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
Código fuente del simulador de robots Webots.
Percepción y geometría Repositorio
 Código abierto
Un motor de simulación física para aplicaciones de IA física y robótica.
Simulación y física