 Repozytorium
Testy porównawcze / Badania
omnisim · omnilink-tech
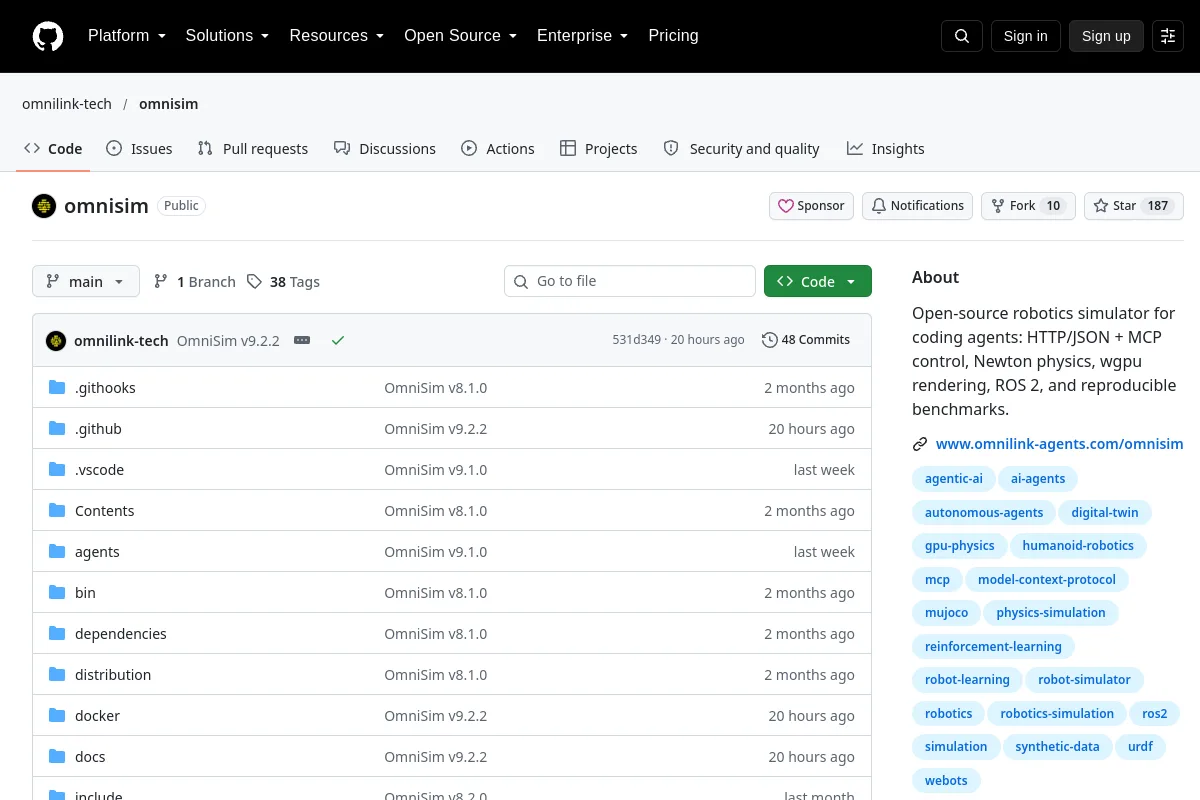
Symulator robotyki typu open source dla agentów kodujących: sterowanie HTTP/JSON + MCP, fizyka Newtona, renderowanie wgpu, ROS 2 i powtarzalne testy porównawcze.
Przegląd
Symulator robotyki typu open source dla agentów kodujących: sterowanie HTTP/JSON + MCP, fizyka Newtona, renderowanie wgpu, ROS 2 i powtarzalne testy porównawcze.
Porównaj zadania, protokoły, wersje zestawu danych/środowiska i sprzęt przed interpretacją zgłoszonych wyników. Repozytorium testów porównawczych nie jest certyfikacją systemu robota.
Informacje o projekcie
- Konserwator
- omnilink-tech
- Język podstawowy
- Python
- Licencja na kod repozytorium
- Apache-2.0
- Licencja na wagę modelu
- Nie nagrano
- Licencja na zbiór danych
- Nie nagrano
- Licencja na projektowanie sprzętu
- Nie nagrano
- Konserwacja
- Nie zarchiwizowane w ostatnio zarejestrowanych metadanych
- Ostatnio zaobserwowane wypchnięcie repozytorium
- 2026-10-09
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Sekcje dokumentacji
- OmniSim
- Give it an instruction. See it move.
- How OmniLink compares in OmniSim
- Run your first simulation
- Real recordings and simulation comparisons
- SO101 · pick and place
Przeglądaj kategorie tego zasobu
Przeglądaj powiązane kolekcje
Przeglądaj Testy porównawcze →Więcej w Testy porównawcze
Repozytorium

 Repozytorium
 Otwarte źródło
Newton Physics
Silnik symulacji fizyki do zastosowań w robotyce i fizycznej sztucznej inteligencji.
Symulacja i fizyka