 Förvar
Riktmärken / Forskning
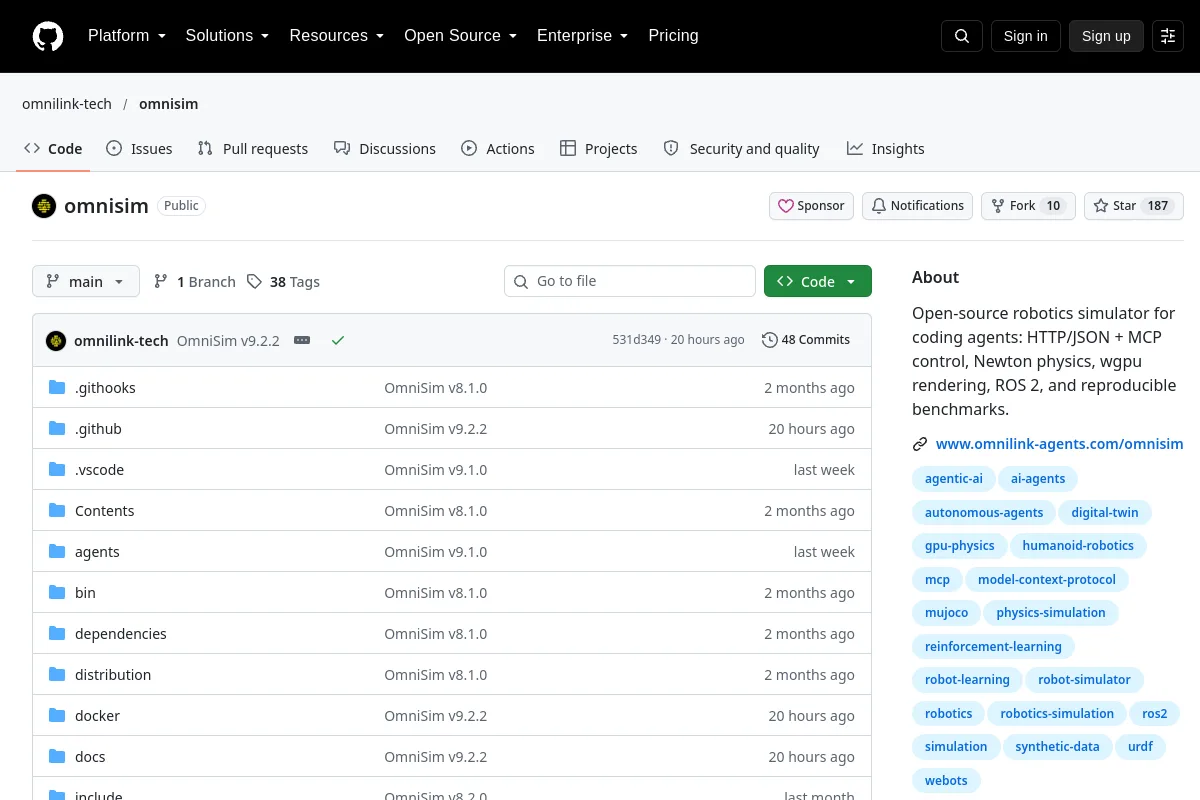
omnisim · omnilink-tech
Robotsimulator med öppen källkod för kodningsagenter: HTTP/JSON + MCP-kontroll, Newton-fysik, wgpu-rendering, ROS 2 och reproducerbara riktmärken.
Översikt
Robotsimulator med öppen källkod för kodningsagenter: HTTP/JSON + MCP-kontroll, Newton-fysik, wgpu-rendering, ROS 2 och reproducerbara riktmärken.
Jämför uppgifter, protokoll, datauppsättnings-/miljöversioner och hårdvara innan du tolkar rapporterade resultat. Ett benchmark-förråd är inte en certifiering av ett robotsystem.
Projektinformation
- Underhållare
- omnilink-tech
- Primärt språk
- Python
- Förvarskodlicens
- Apache-2.0
- Modellviktslicens
- Ej inspelat
- Dataset licens
- Ej inspelat
- Hårdvarudesignlicens
- Ej inspelat
- Underhåll
- Ej arkiverad i senast registrerade metadata
- Senast observerade repository push
- 2026-10-09
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Dokumentationssektioner
- OmniSim
- Give it an instruction. See it move.
- How OmniLink compares in OmniSim
- Run your first simulation
- Real recordings and simulation comparisons
- SO101 · pick and place
Bläddra i den här resursens kategorier
Utforska relaterade samlingar
Bläddra Riktmärken →Mer in Riktmärken
Förvar

 Förvar
 Öppen källkod
Newton Physics
En fysiksimuleringsmotor för robot- och fysiska AI-applikationer.
Simulering & fysik