 Repository
Benchmarks / Forschung
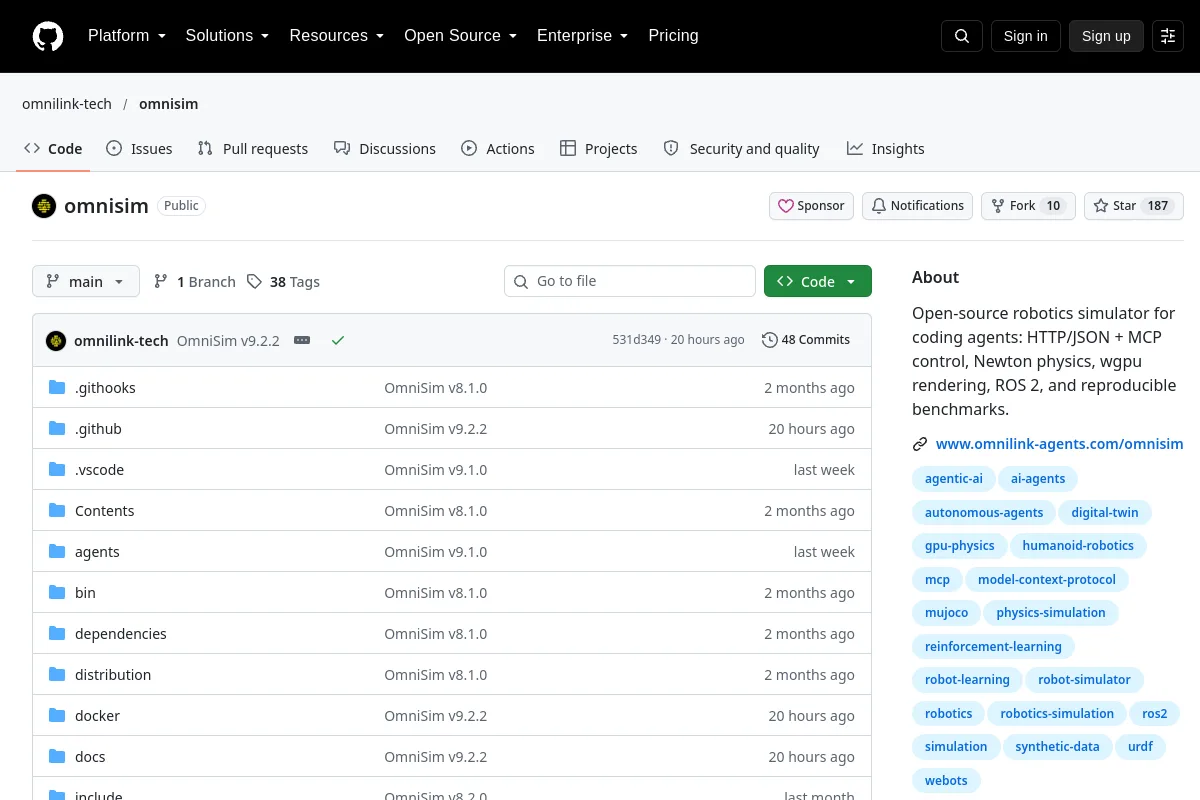
omnisim · omnilink-tech
Open-Source-Robotiksimulator für Codierungsagenten: HTTP/JSON + MCP-Steuerung, Newton-Physik, WGPU-Rendering, ROS 2 und reproduzierbare Benchmarks.
Übersicht
Open-Source-Robotiksimulator für Codierungsagenten: HTTP/JSON + MCP-Steuerung, Newton-Physik, WGPU-Rendering, ROS 2 und reproduzierbare Benchmarks.
Vergleichen Sie Aufgaben, Protokolle, Datensatz-/Umgebungsversionen und Hardware, bevor Sie die gemeldeten Ergebnisse interpretieren. Ein Benchmark-Repository ist keine Zertifizierung eines Robotersystems.
Projektinformationen
- Betreuer
- omnilink-tech
- Primärsprache
- Python
- Repository-Code-Lizenz
- Apache-2.0
- Modellgewichtslizenz
- Nicht aufgezeichnet
- Datensatzlizenz
- Nicht aufgezeichnet
- Hardware-Design-Lizenz
- Nicht aufgezeichnet
- Wartung
- Nicht in den zuletzt erfassten Metadaten archiviert
- Letzter beobachteter Repository-Push
- 2026-10-09
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Dokumentationsabschnitte
- OmniSim
- Give it an instruction. See it move.
- How OmniLink compares in OmniSim
- Run your first simulation
- Real recordings and simulation comparisons
- SO101 · pick and place
Durchsuchen Sie die Kategorien dieser Ressource
Entdecken Sie verwandte Sammlungen
Durchsuchen Benchmarks →Mehr drin Benchmarks
Repository

 Repository
 Open Source
Newton Physics
Eine Physiksimulations-Engine für Roboter- und physikalische KI-Anwendungen.
Simulation & Physik