 Repositorio
 Código abierto
SO ARM100 · TheRobotStudio
Diseños y documentación de configuración para robots Open Arm estándar e integración LeRobot.
Marcos de aprendizaje de robots
Puntos de referencia / Investigación
Evaluaciones de código abierto para IA física. Ejecute cualquier LLM/VLA en cualquier brazo/humanoide contra cualquier punto de referencia real/simulado.
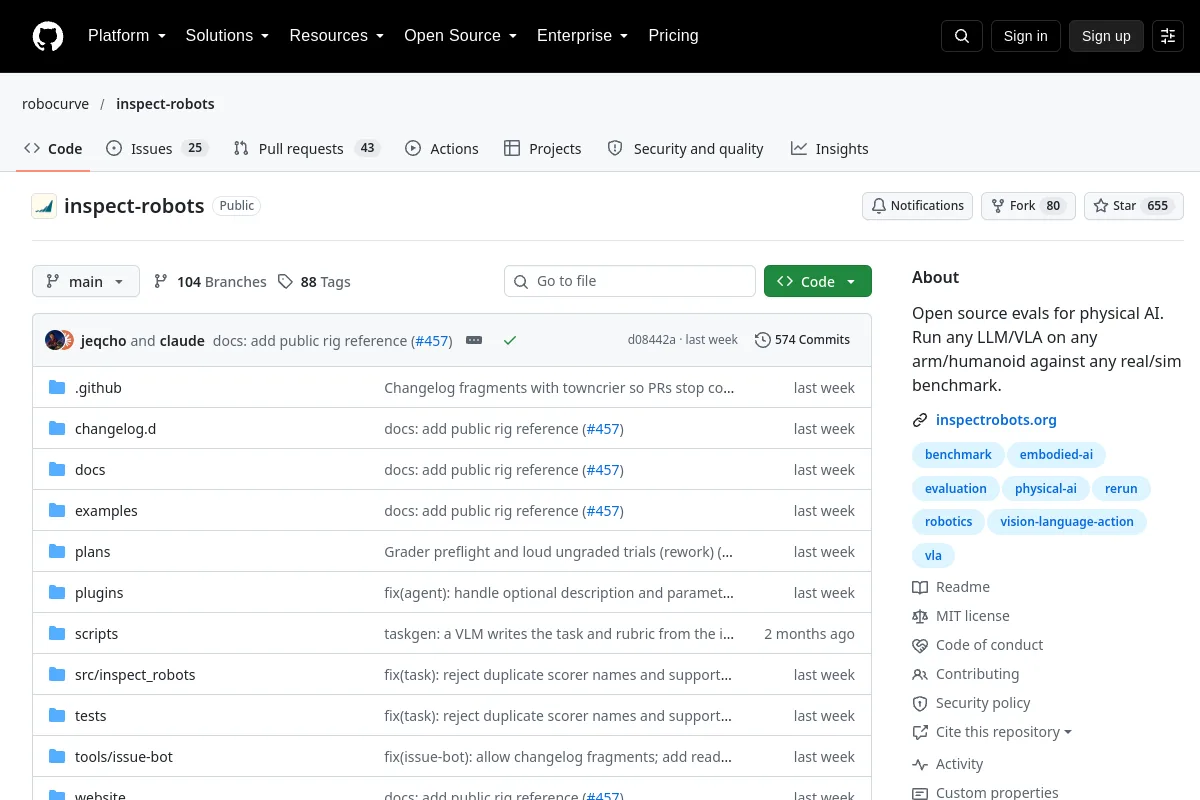
Evaluaciones de código abierto para IA física. Ejecute cualquier LLM/VLA en cualquier brazo/humanoide contra cualquier punto de referencia real/simulado.
Compare tareas, protocolos, versiones de conjuntos de datos/entorno y hardware antes de interpretar los resultados informados. Un repositorio de referencia no es una certificación de un sistema robótico.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
Diseños y documentación de configuración para robots Open Arm estándar e integración LeRobot.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Involucrando más de 50 políticas de manipulación avanzada
Herramientas de visualización y datos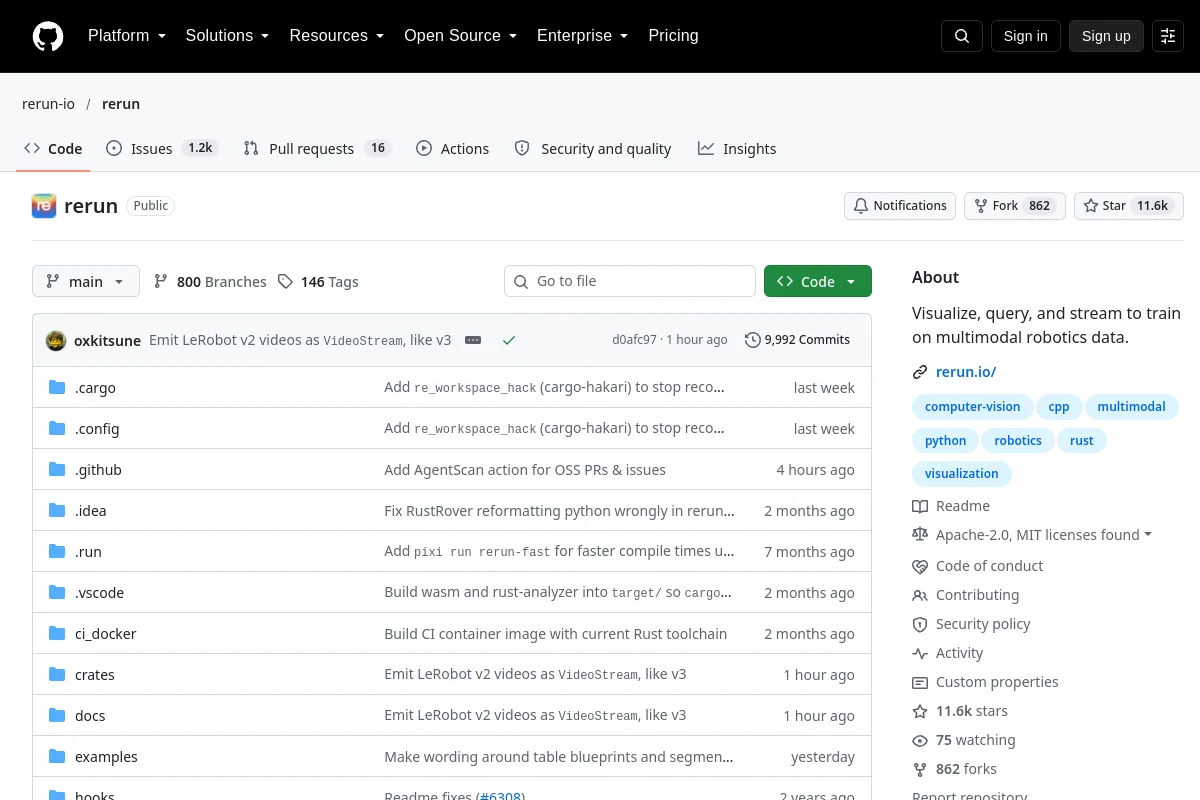 Repositorio
 Código abierto
Visualice, consulte y transmita para capacitarse con datos de robótica multimodal.
Herramientas de visualización y datos